6-PUS Stewart并联机构研究(二):从Simscape简化建模到PID/ADRC闭环控制
前言
在上一篇文章中,我完成了 6-PUS 并联机构的机械构型分析、逆运动学推导以及理论工作空间求解。逆运动学回答了一个基础数学问题:“当动平台需要达到特定的笛卡尔位姿时,六条支链执行器理论上应该伸缩到什么位置?”
然而,在机器人与控制工程中,逆运动学解算(Kinematics)并不等同于控制(Control)。哪怕逆运动学数学公式完全精确,物理执行器也不会瞬间瞬移到目标位置——它们必须通过电机施加驱动力、克服惯性、重力与机构耦合阻力,在存在测量噪声与外部扰动的动态环境中实现稳定跟踪。
本文记录我如何将 6-PUS Stewart 机构从 CAD 多体模型逐步提炼为适合控制算法研究的参数化 Simscape Multibody 仿真环境,并经历“运动学驱动
1. 机构演进全景与技术主线
在进入具体细节之前,先梳理本项目从纯机构几何走向执行器级闭环控制的完整演进脉络:
1 | SolidWorks CAD 机械模型 |
这一演进过程体现了严谨的工程逻辑:每一次架构调整,都是为了解决上一阶段暴露的具体物理或控制瓶颈,而非盲目堆砌控制理论。
2. 为什么重新建立参数化 6-PUS Simscape 模型
2.1 完整 CAD 导入模型的局限
在项目初期,我基于 SolidWorks 建立了完整的 6-PUS 机械装配体,并通过 Simscape Multibody Link 工具将其导入 Simscape。
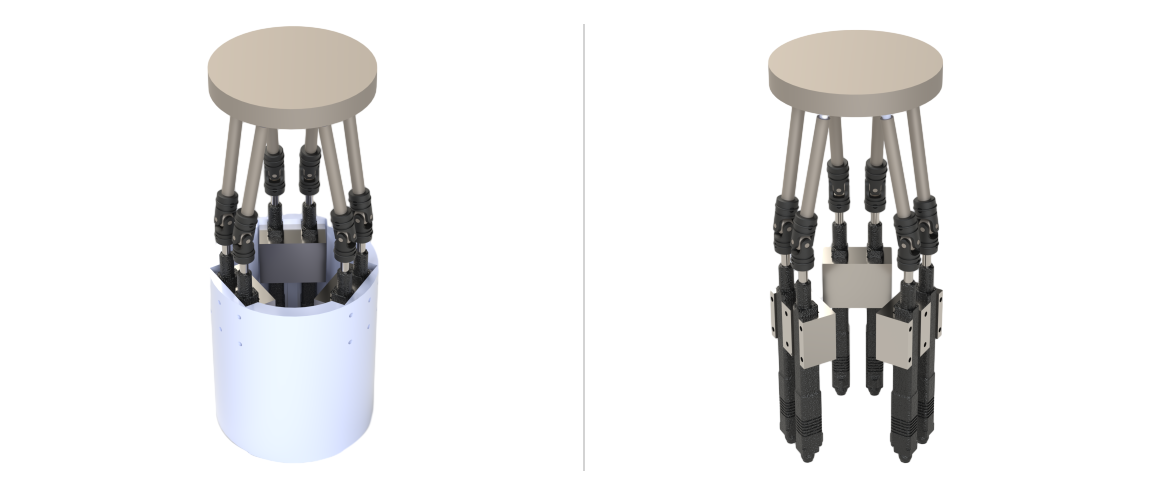
图1:CAD 导出完整多体模型与装配结构(左图为装配护筒后的整体外观,右图为六支链电动缸内部布局)。
完整 CAD 多体模型在机构设计阶段具有重要价值(直观展示装配干涉、视觉效果逼真),但在进入控制算法闭环研究时,一系列阻碍迅速显现:
- 多体装配约束繁重与冗余自由度:CAD 配合关系转换到 Simscape 中会生成大量中间刚体坐标系与配合约束,甚至在部分子装配中引入了非理论必要的微小 Prismatic 或 Revolute 自由度;
- 坐标系映射混淆:CAD 导出模型的坐标系通常由主装配体原点决定(例如早期 CAD Y 轴对应理论垂直 Z 轴),导致逆运动学与多体传感之间需要反复进行旋转投影转换;
- 求解器初始化敏感与性能损耗:由于存在深层嵌套的刚体惯量矩阵与运动副配合,ODE 变步长求解器在初始化装配(Assembly)阶段容易出现约束不一致报警,仿真计算开销显著增加;
- 控制调试归因困难:当闭环出现超调或抖动时,研发人员很难迅速定位究竟是控制器参数不良、逆运动学坐标对齐错误,还是 CAD 模型内部装配副的微小约束干涉。
2.2 参数化简化建模的核心原则
为了给控制算法提供一个力学拓扑清晰、参数可编程控制的被控对象(plant),我决定从零搭建参数化的 6-PUS Simscape Multibody 模型。
必须明确:所谓“简化”,绝非降低机构的运动学真实性或削弱自由度,而是:
- 剔除对宏观刚体动力学无直接影响的螺钉、外壳等 CAD 几何细节;
- 严格保留真实 6-PUS 并联机构的 6P + 6U + 6S 拓扑构型;
- 严格保留基座铰点半径
、动平台铰点半径 、连杆杆长 以及铰点分布角 等全部关键几何尺寸; - 严格保留电缸 25–75 mm 的物理行程限制;
- 将机构完全参数化,使所有几何尺寸均由 MATLAB 脚本集中驱动。
从这一步开始,我不再将 Simscape 模型视为 CAD 图纸的“数字复刻品”,而是将其定义为可供控制算法交互与迭代的仿真被控对象。
3. 参数化 6-PUS Simscape Multibody 模型构建
3.1 机构运动副拓扑
简化模型严格由定平台(Base Platform)、6 条完全相同的 P-U-S 支链以及动平台(Moving Platform)构成。单条支链的拓扑序列如下:
1 | World Frame (世界坐标系,位于定平台几何中心 O) |
整个多体系统中严格只包含:
- 6 个 Prismatic Joint(各支链唯一的直线运动自由度);
- 6 个 Universal Joint(被动 2 自由度旋转);
- 6 个 Spherical Joint(被动 3 自由度旋转);
- 14 个刚体 Solid(Base、Platform、6 个 Slider、6 根定长 Rod)。
系统中不存在任何多余的浮动或约束关节。
模型内部仍使用刚体坐标变换将连杆两端放到 U 副与 S 副的几何中心,但这些局部偏移只服务于装配定位,不改变 P-U-S 拓扑,因此正文不再逐项展开。
图2:参数化简化 6-PUS Simscape Multibody 拓扑架构。六条对称 P-U-S 支链连接定平台与动平台,Transform Sensor 独立输出动平台位姿。
3.2 权威几何参数与位姿基准
根据机构几何定义与参数脚本,全系统核心几何参数设定如下:
| 参数名称 | 符号 | 设定数值 | 单位 | 物理意义与说明 |
|---|---|---|---|---|
| 定平台铰点分布圆半径 | 40.0 | mm | 基座各滑块轴线所在的节圆半径 | |
| 动平台铰点分布圆半径 | 27.5 | mm | 动平台各球铰中心所在的节圆半径 | |
| 连杆长度 | 84.0 | mm | 虎克铰旋转中心至球铰球心的刚性几何距离 | |
| 定平台相邻铰点对夹角 | 30.0 ( | deg | 基座同一安装对内两铰点的圆心角间隔 | |
| 动平台相邻铰点对夹角 | 60.0 ( | deg | 动平台同一安装对内两铰点的圆心角间隔 | |
| 电缸绝对行程范围 | [25.0, 75.0] | mm | 物理滑块在基座导轨上的绝对位置范围(总行程 50 mm) | |
| Simscape 滑块位移范围 | [0.0, 50.0] | mm | 定义 | |
| 动平台最低标称高度 | 107.61226796 | mm | ||
| 动平台中立标称高度 | 132.61226796 | mm | ||
| 动平台最高标称高度 | 157.61226796 | mm |
定平台 6 个导轨在水平面的安装位置
3.3 坐标系与欧拉角转换约定
为消除坐标轴系定义上的歧义,模型确立如下约定:
- 全局参考系
- 动平台坐标系
- 姿态旋转矩阵:采用标准的 ZYX 顺规欧拉角(先绕全局 Z 轴转
,再绕新 Y 轴转 ,最后绕新 X 轴转 ):
- Transform Sensor 读数一致性:Simscape Transform Sensor 配置为输出 ZYX 欧拉角序列
,经前端重排后得到 ,与逆运动学姿态输入完全对齐。
3.4 简化模型的有效性边界
模型有效性边界说明:
当前参数化多体模型已严格验证了几何拓扑与运动学的一致性,能够有效支持控制算法架构演化、力驱动闭环分析及控制器横向对比。但需要指出的是,该模型基于刚体多体动力学假设,目前尚未包含电机反电动势、绕组电气动态、传动齿隙背隙、连杆弹性柔性、摩擦非线性以及通信延迟等实物动力学特性。因此,该模型是控制算法开发的可靠仿真基准,但尚不能等同于物理样机的高保真数字孪生。
4. 运动学闭环与多体一致性验证
在给机构添加受控动力学之前,必须首先进行运动学闭环一致性检验(Kinematic Consistency Check)。
4.1 这一阶段在验证什么?
这一阶段并非在检验“控制器的跟踪能力”,而是在验证一个几何与数学事实:
如果在 MATLAB 算法中输入一个笛卡尔目标位姿
,通过逆运动学解析求出六个电缸位移 ,再将其直接作为 Prismatic Joint 的位置输入,那么 Simscape 经多体运动学约束求解后,Transform Sensor 测得的实际位姿是否与目标位姿重合?
这是并联机构控制体系成立的几何基准。
4.2 实测验证结果
我在 MATLAB 环境下执行了涵盖纯平移、单轴姿态旋转以及极限行程边界的 8 类典型测试:
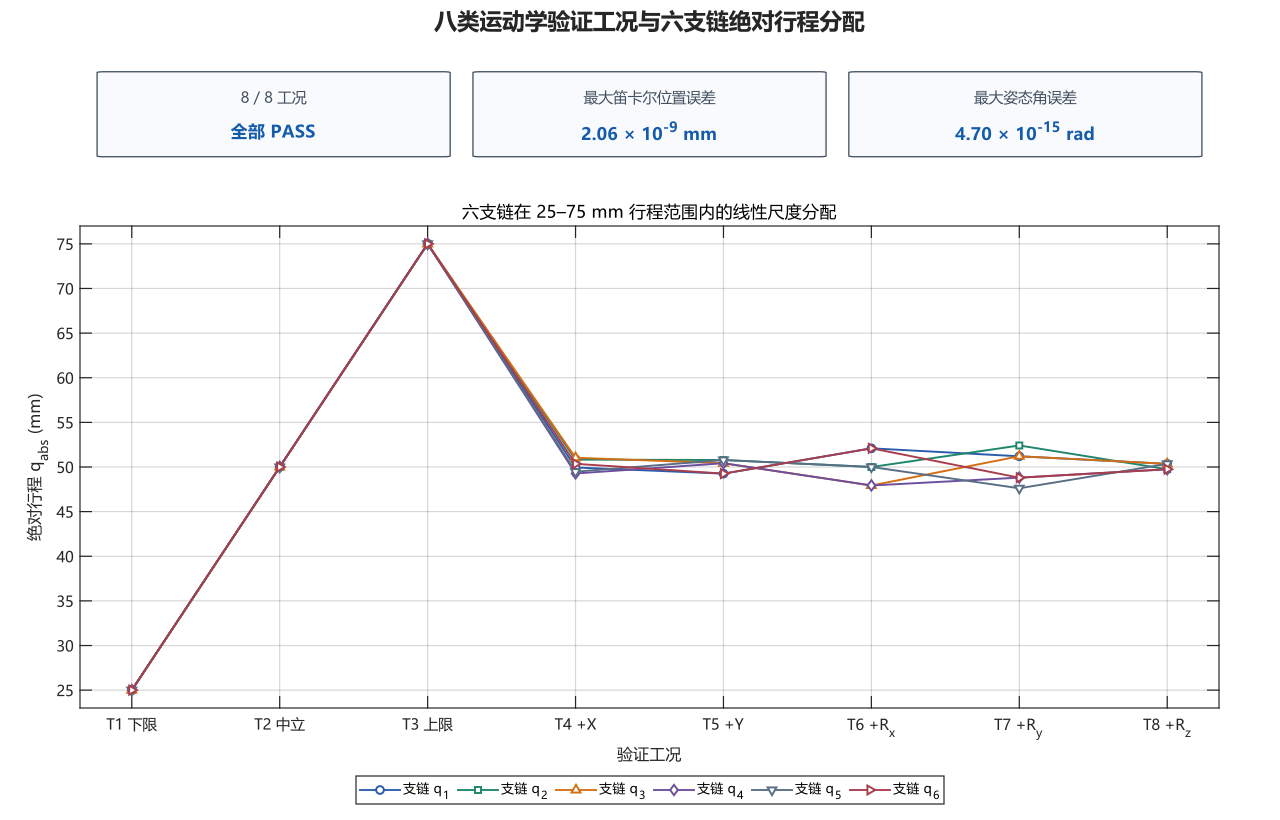
图3:阶段 0 运动学闭环一致性验证。上方直接给出最大误差,避免用对数坐标增加读图门槛;下方展示八类工况对应的六支链绝对行程分配。
测试结果汇总如下:
| 测试工况编号与内容 | 目标位姿 (mm, deg) | 逆解理论 (mm) | 最大位置误差 (mm) | 最大角度误差 (rad) | 判定 |
|---|---|---|---|---|---|
| Test 1:机械下限水平位姿 | PASS | ||||
| Test 2:中立水平位姿 | PASS | ||||
| Test 3:机械上限水平位姿 | PASS | ||||
| Test 4:X 方向平移 +5 mm | PASS | ||||
| Test 5:Y 方向平移 +5 mm | PASS | ||||
| Test 6:绕 X 轴旋转 | PASS | ||||
| Test 7:绕 Y 轴旋转 | PASS | ||||
| Test 8:绕 Z 轴旋转 | PASS |
实测数据表明:
- 在所覆盖的 8 组典型位姿工况下,最大笛卡尔位置误差为
- 最大关节位置误差为
- 最大姿态角误差为
上述微小误差完全处于双精度浮点数运算与 ODE15s 求解器的数值截断误差范围内。这证明了在所测试的代表性工况下,MATLAB 独立逆运动学函数、Simscape 几何参数化拓扑与 ZYX 姿态测量链路在数值精度上保持了一致。
5. 范式转换:从理想运动输入到力驱动闭环
5.1 为什么运动学驱动还不是闭环控制?
在上述运动学验证中,Prismatic Joint 的配置模式为:
1 | Actuation: |
这意味着,Simscape 求解器在每个时间步将给定的运动轨迹作为刚性运动学约束强加于 Prismatic Joint,并由多体求解器隐式计算维持该约束所需的反作用力。运动轨迹本身完全由外部输入直接规定,而非由执行器的受控动力学响应产生。
但在真实的 6-PUS 机器人样机中:
- 控制器无法直接向物理空间“指定”位置轨迹;
- 控制器输出的是控制量(如推力
、电流或 PWM 占空比); - 机构最终产生多大的加速度与位移,由牛顿-欧拉动力学方程、机构惯量、重力与外力平衡共同决定。
因此,理想运动学驱动(Prescribed Motion)属于“运动学轨迹规划与几何验证”,尚未触及“动力学与反馈控制”问题。
5.2 切换至力驱动(Force Actuation)
为了构建具有动力学意义的多体闭环仿真,我对六个 Prismatic Joint 进行了模式重构:
1 | Actuation: |
图4:运动学驱动(Prescribed Motion)把关节轨迹作为几何约束;力驱动(Force Actuation)由控制器输出推力,并通过关节位置与速度反馈形成动力学闭环。
切换之后,系统的物理因果律发生根本变化:
- 控制器输出物理量为推力
- 六个滑块的位置反馈
与速度反馈 由 Simscape 传感端口实时测得,并反馈至控制器形成闭环; - 六条支链的推力共同作用于动平台,系统呈现出受控刚体多体动力学响应。
多体测试工程规则:避免混合驱动测试
在多体动力学测试中,不应采用部分支链运动输入、部分支链力输入的混合测试模型。因为规定运动的支链会施加强运动学约束,改变全系统力驱动时的自然动力学响应与支链耦合特性,导致测试无法真实反映目标六支链力驱动系统的动态行为。因此,单轴控制器的预调应在独立的单轴测试台(Single-Axis Test Harness)上完成;而在完整 6-PUS 机构仿真中,六条支链统一切换为力驱动。
6. 六支链 PID 位置内环设计与基准建立
PID 控制器是工业界成熟、直观的控制基准。在本项目中,我首先建立六支链独立关节/执行器空间 PID 位置内环,作为全系统的基准控制器。
6.1 控制架构与空间定位
必须首先澄清控制器的作用空间:
本阶段的 PID 控制器工作在关节/执行器空间(joint/actuator space),而非笛卡尔任务空间(Cartesian task space)。
任务空间目标先经解析逆运动学映射为六支链期望位移;每个内环再比较期望位移与实测位移,输出对应支链推力。任务空间负责“平台要去哪里”,关节/执行器空间内环负责“六条支链如何跟上”。图 5 给出了其中一个通道的完整闭环结构。
逆运动学充当了从“任务空间”到“执行器空间”的参考映射器;而 PID 负责确保六个执行器能够稳定跟踪各自的位移目标。
6.2 采用的 PI-D 数学结构与抗饱和设计
为了避免阶跃设定值引入“微分冲击(derivative kick)”,我采用了工程上常见的 PI-D 结构。这里的 PI-D 表示比例项与积分项作用在位置误差上,而 D 项不直接对误差求导,而是通过实测速度反馈提供阻尼;名称中间的连字符只是强调这种结构拆分,并不是额外的减法运算。
对于第
1. 位置跟踪误差:
记位移偏差为
2. 积分力状态动态方程(含反算抗饱和回路):
记反算校正量为
积分力状态由其变化率积分得到:
其中
3. 未饱和总控制力输出:
以
4. 仿真推力限幅输出:
注:
图5:六支链独立 PI-D 控制器的单通道结构。P、I 两项处理位置误差,D 通道以实测速度的负反馈形式提供阻尼;饱和前后推力差经 back-calculation 回送积分器,实现抗积分饱和。
6.3 权威冻结参数
经过单轴预调与多轴测试,六条支链基于对称性采用了统一基准参数:
| 参数名称 | 符号 | 权威数值 | 单位 | 物理意义与整定考量 |
|---|---|---|---|---|
| 比例增益 | 3000.0 | N/m | 提供主要的位置恢复刚度 | |
| 积分增益 | 400.0 | N/(m·s) | 消除重力、静态载荷与稳态静差 | |
| 微分/速度阻尼增益 | 18.0 | N·s/m | 抑制多体振荡,提供阻尼 | |
| 仿真推力限幅 | N | 仿真设定的执行器推力饱和边界 | ||
| 反算抗饱和增益 | 20.0 | 保证力饱和退出后积分状态迅速恢复 |
在 Simscape 环境中,重力设为恒定值
7. PID 闭环的系统级性能验证
PID 内环的验证覆盖了多轴轨迹跟踪、基座单轴防抖补偿以及全 6DOF 复杂复合扰动工况。所有数据均来自真实仿真测试。
7.1 PID-4:逆运动学重连多轴跟踪性能
在动平台各独立轴上施加标准幅值与频率的连续参考轨迹,检验六支链 PID 的跟踪精度:
| 激发运动轴向 | 最大关节 RMSE (mm) | 动平台末端位姿 RMSE | 执行器峰值推力 (N) | 实测行程范围 (mm) | 饱和发生判定 |
|---|---|---|---|---|---|
| X 轴平移 | 0.03563 | 0.01873 mm | 0.1995 | 24.8836–25.0752 | 0 s(无饱和) |
| Y 轴平移 | 0.03560 | 0.01873 mm | 0.1995 | 24.8834–25.0751 | 0 s(无饱和) |
| Z 轴平移 | 0.03562 | 0.03562 mm | 0.1995 | 24.4808–25.4742 | 0 s(无饱和) |
| Rx 轴旋转 | 0.03555 | 0.1995 | 24.9321–25.0229 | 0 s(无饱和) | |
| Ry 轴旋转 | 0.03555 | 0.1995 | 24.9257–25.0293 | 0 s(无饱和) | |
| Rz 轴旋转 | 0.03556 | 0.1995 | 24.9400–25.0000 | 0 s(无饱和) |
各工况最大关节 RMSE 均处于 0.036 mm 以内(最大值为 0.03563 mm),峰值推力仅约 0.20 N,处于
7.2 PID-5 ~ PID-7:前馈运动学补偿与 PID 内环的系统防抖响应
在基座施加外生运动扰动(模拟船舶晃动或车载颠簸),通过刚体运动学前馈补偿层
防抖效果的技术归因:
PID-5 至 PID-7 的防抖衰减表现是上层刚体运动学前馈补偿与底层 PID 执行器跟踪内环协同工作的系统级结果。其中,前馈补偿层负责根据基座扰动实时计算反向抵消位姿,而 PID 内环负责精确驱动六条支链跟踪该补偿轨迹。
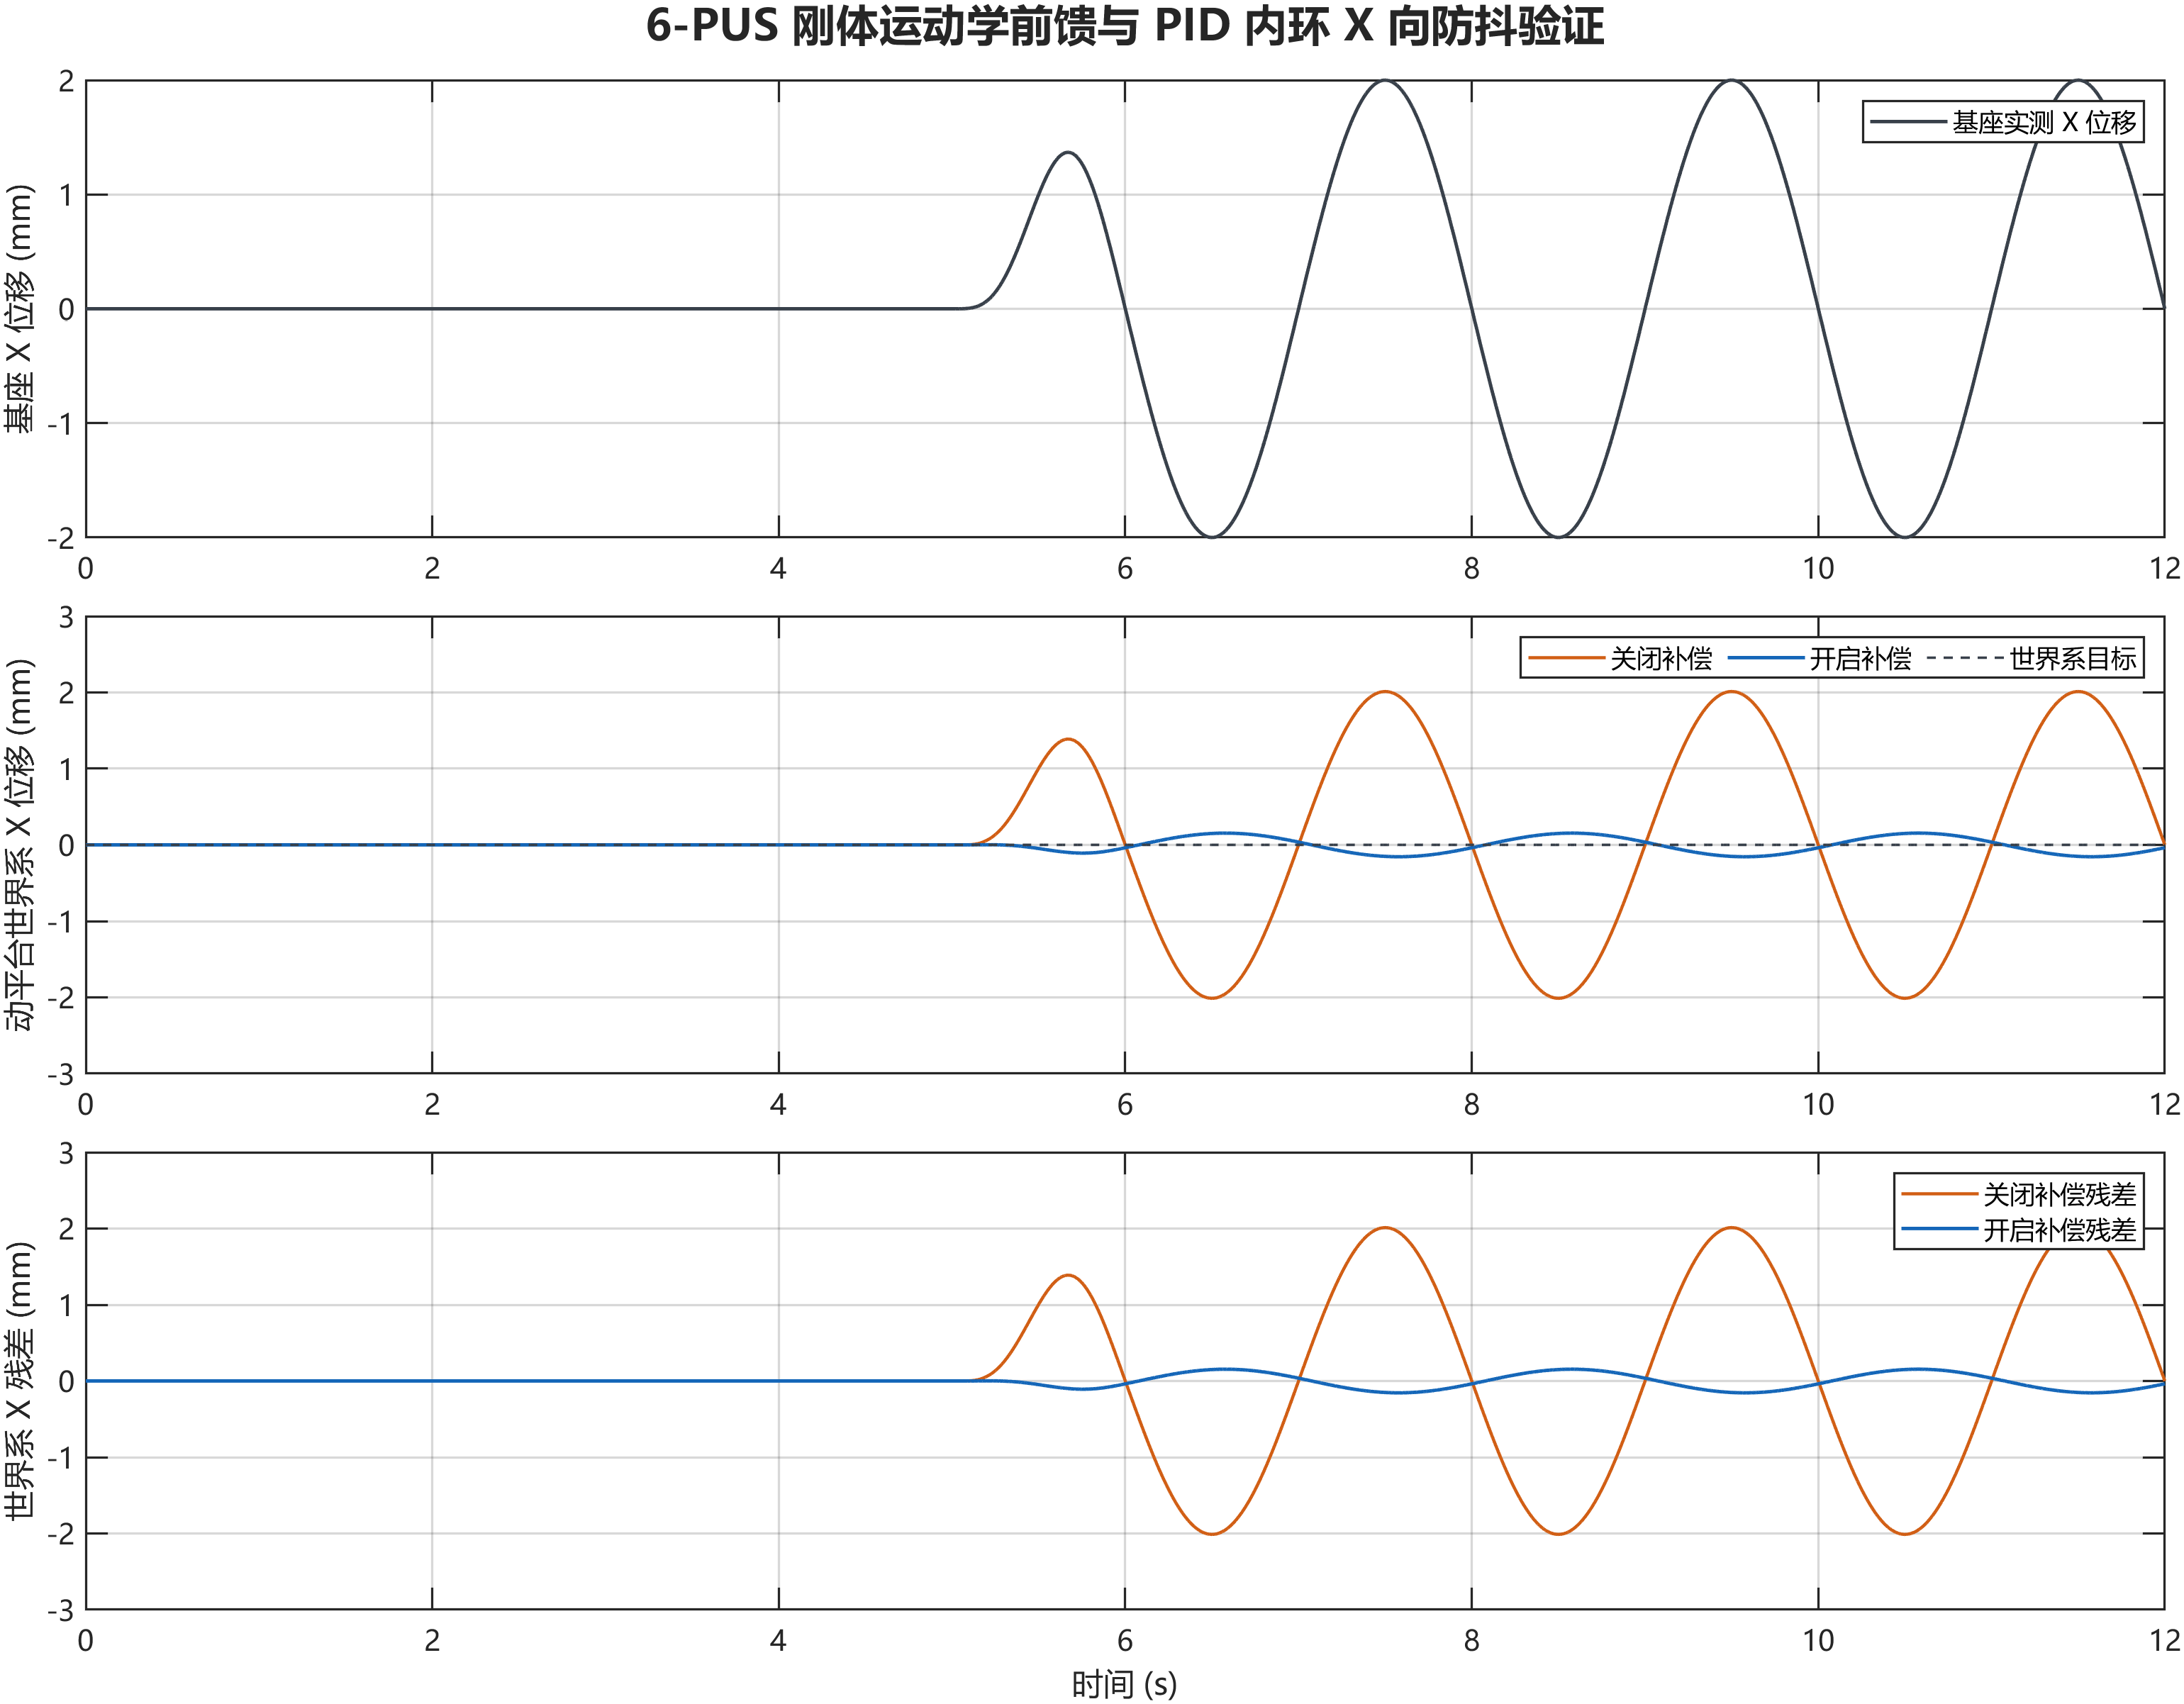
图6:刚体运动学前馈补偿结合 PID 执行器内环的 X 向防抖响应。上图为基座扰动,中图对比关闭/开启补偿后的动平台世界坐标位移,下图为对应残差;开启补偿后残差衰减达 -22.22 dB。原始数据曲线保持不变。
- PID-5(单轴 X 扰动):动平台残余位移抑制比
- PID-6(六轴独立扰动):各轴抑制比在 0.0232 至 0.0775 之间,全轴无饱和;
- PID-7(复合六自由度扰动):在全 6DOF 复合扰动下,所有受控轴的残余抑制比均低于 0.138,最大关节 RMSE 为 0.0293 mm,峰值推力 0.2656 N(有效均方根力 0.1894 N),行程维持在 23.04–27.15 mm(完全处于 0–50 mm 范围内)。
7.3 PID 阶段的技术总结
PID baseline 的成功建立给项目带来了重要的工程结论:
- 参数化简化 6-PUS 模型完全能够支持正向力驱动闭环控制;
- 统一增益的六支链独立 PID 能够在多体系统内部耦合存在的情况下维持闭环稳定跟踪,实现全轴最大关节 RMSE 约 0.036 mm 的跟踪表现;
- 确立了标准内环接口:后续无论更换何种高级控制器,都可以严格保持被控对象、逆运动学、输入输出接口与物理参数完全不变,从而确保不同控制算法之间的严格可比性。
8. 从 PID 到 ADRC/LADRC:强耦合与扰动估计需求
8.1 为什么继续探索自抗扰控制(ADRC)?
PID 取得了良好的基准表现,但在并联机构的深入研究中,我继续探索自抗扰控制(ADRC),主要出于以下科研目标:
- 支链间的动力学耦合分析:动平台空间惯量由六条支链共同驱动,单支链的推力变化会通过动平台传递到其余支链;
- 显式扰动估计与状态重构:希望利用**线性扩张状态观测器(Linear Extended State Observer, LESO)**实时估计未建模动态与外扰构成的“总扰动”并在控制律中进行扰动补偿;
- 为后续高级控制提供观测支撑:LESO 能够输出滤波位置、速度及总扰动估计,为后续多变量控制与外环研究提供丰富的状态接口。
8.2 独立单通道 ADRC 的局限性
在初期探索中,我尝试为六条支链分别配置独立的单输入单输出(SISO)线性自抗扰控制器(LADRC)。
六个独立的 SISO 控制器并未显式建模各支链之间的交叉输入耦合,而是试图将通道间的力学耦合全部归入各自通道的“总扰动”中由 SISO LESO 进行估计。在 6-PUS 机构多轴强耦合运动时,这种未显式解耦的结构会加重观测器的估计负担,影响观测精度与瞬态响应。
这促使我进一步研究集中式六输入六输出关节空间线性自抗扰控制(MIMO-LADRC)。
8.3 局部输入增益矩阵
在标称平衡工作点
对
矩阵二范数条件数为
特征分析与分配器设计:
- 前 3 个模态奇异值较大(
,代表在局部 映射下输入对加速度控制效能较弱(low input-to-acceleration authority)的方向; - 若直接采用标准 Moore-Penrose 伪逆求逆(
- 为此,我设计了固定阻尼定向 SVD 分配器(Directional Damped SVD, DSVD):设定阻尼向量
的二范数降至 (相比标准伪逆降低 20.3%),有效抑制了弱模态的反转增益放大;该矩阵离线固定,在线执行仅需一次
9. 集中式 MIMO-LADRC 架构设计与验证
9.1 增量平衡模型与 18 状态 LESO
MIMO-LADRC 建立在增量控制模型之上:
其中
- 18 状态集中式 LESO:观测状态包含位置
、速度 与总扰动 (各 6 维)。观测器接收实际饱和后的增量推力 - 虚拟加速度与推力分配:计算虚拟加速度
9.2 权威冻结参数
参数采用经典的 Gao 频域带宽整定法:
| 控制器模块 | 参数符号 | 数值 | 换算公式 / 物理说明 |
|---|---|---|---|
| 控制器带宽 | 30.0 rad/s | 决定闭环响应刚度 | |
| 观测器带宽 | 120.0 rad/s | 设定为 | |
| 跟踪微分器带宽 | 60.0 rad/s | 安排过渡过程,滤除输入突变 | |
| 虚拟 PD 增益 | |||
| LESO 观测增益 | |||
| 静态支撑偏置 | 平衡标称点重力 | ||
| 仿真推力限幅 | 每通道总力限幅 | ||
| DSVD 阻尼向量 | 定向抑制弱模态反转增益 |
启动瞬态(Initialization Transients)消除:
在初始状态下,必须规范初始化条件:;$Z_1(0) = q_{meas}(0), Z_2(0) = \dot{q}{meas}(0), Z_3(0) = 0 u{total}(0) = u_{bias}$。这有效消除了初始时刻因位置阶跃误判引发的控制力饱和冲击。
9.3 动态轨迹跟踪与扰动估计实测
我在多轴连续跟踪实验中测试了 0.5 Hz、幅值 1 mm 的同相输入与正负交替输入。交替工况的幅值向量为
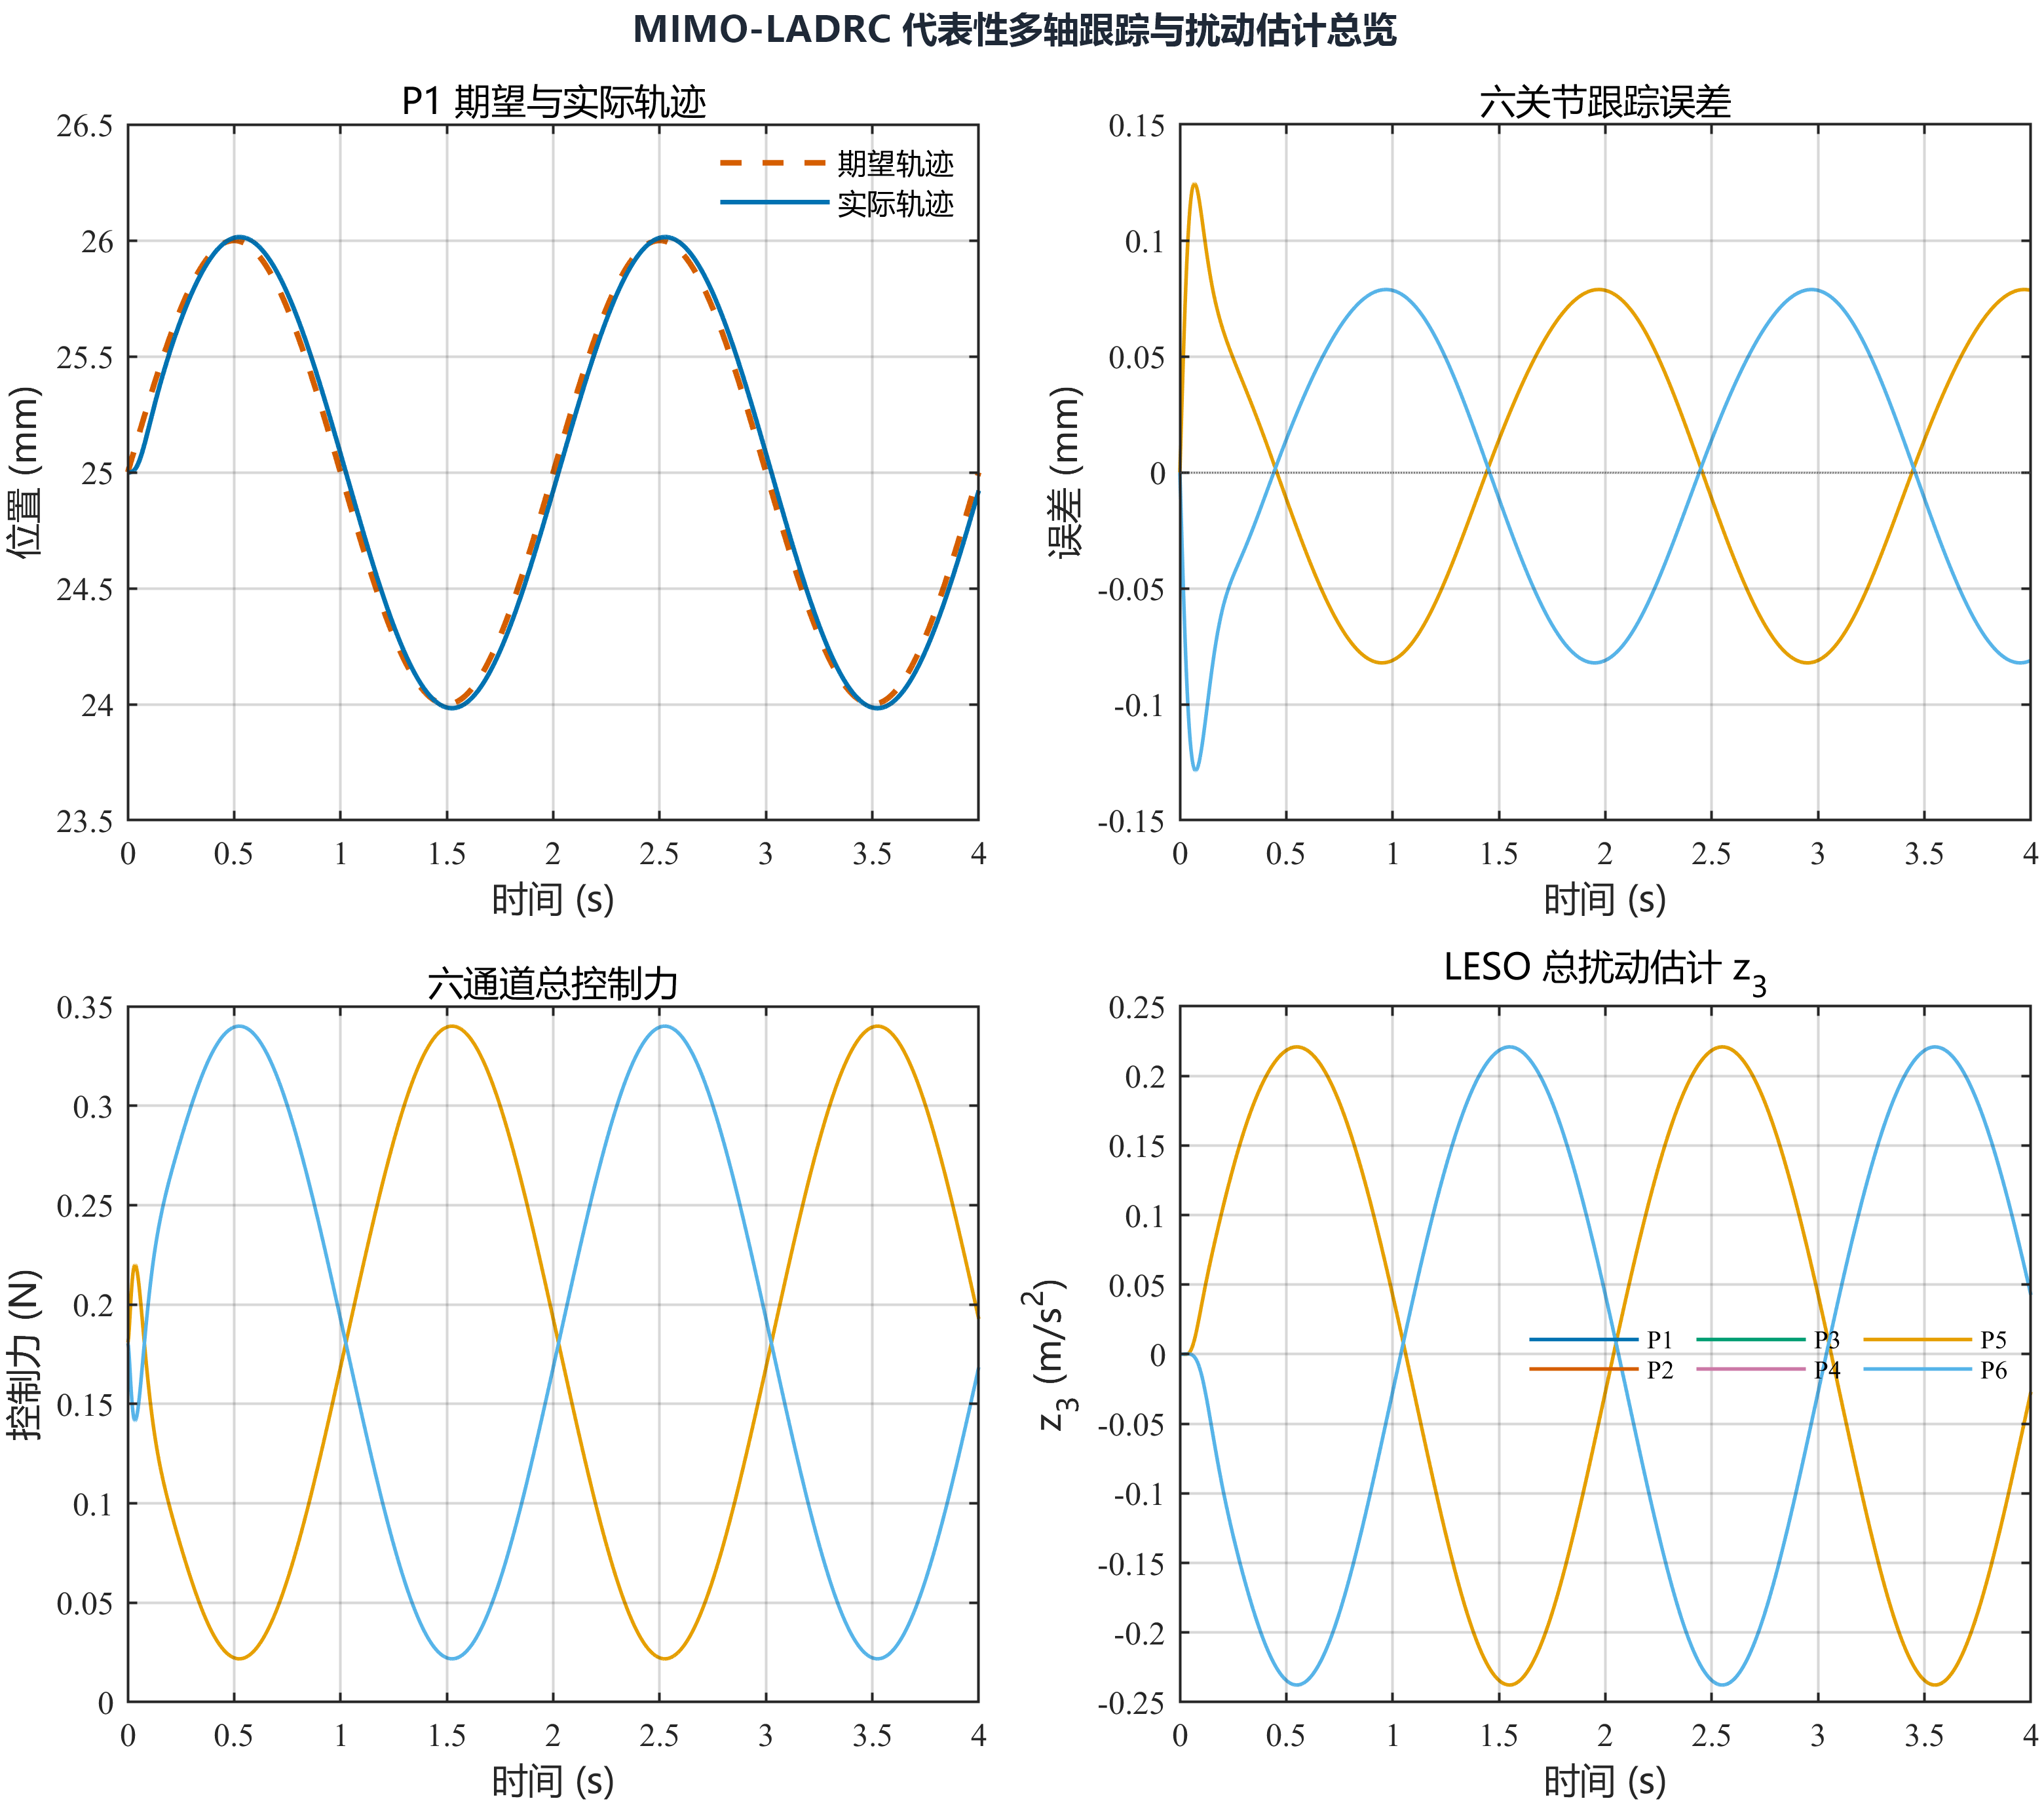
图7:集中式 MIMO-LADRC 代表性多轴跟踪、控制力与 LESO 总扰动估计。该图对应正负交替输入工况;由于对称通道响应高度重合,图中多条曲线相互覆盖。
实验指标记录如下:
- 同相轨迹(In-phase):六关节最大跟踪误差 0.1300 mm,控制力峰值 0.1818 N,无力饱和;
- 非对称交替轨迹(Asymmetric):六关节最大跟踪误差 0.1286 mm,控制力峰值 0.3400 N,LESO
估计峰值 ,DSVD 实时分配残差二范数处于 极小量级,全程无饱和。
10. PID 与 ADRC 在本项目中的客观对比与工程角色定位
10.1 客观特性对比
基于代表性特性测试(characterization tests),我对 PID 与 MIMO-LADRC 进行了多维对比:
| 对比维度 | 六支链独立 PID 内环 | 集中式 MIMO-LADRC 内环 |
|---|---|---|
| 算法结构 | 六个独立标量控制回路,无显式跨通道解耦 | 集中式 18 状态观测器 + |
| 参数物理意义 | ||
| 计算与实现开销 | 极低(标量运算) | 较高(18 阶微分方程组与矩阵向量积) |
| 标称轨迹跟踪 (4s 0.5Hz 1mm 特性测试) | RMSE 约 0.0494 mm(相位滞后约 |
RMSE 约 0.0760 mm(相位滞后约 |
| 微小推力扰动响应 ( |
响应平稳,误差衰减良好 | 响应平稳, |
| 大推力扰动响应 ( |
保持闭环稳定并完成测试 | 在 1.10 s 触发位移安全保护停机 |
| 质量参数摄动容忍 (+20% 动平台质量) | 平稳完成全时长仿真 | 短时测试通过,长时间仿真出现求解器明显减速 |
| 对上层高级控制的接口价值 | 提供标准底层位置随动闭环 | 提供状态与总扰动估计 ( |
注:上述标称跟踪数据来自 4 s 0.5 Hz 1 mm 同相特性的代表性测试记录。
10.2 关键工程发现与局限性剖析
对比测试揭示了局部模型的物理特性:
- 局部线性化模型的边界:
是在零位平衡点辨识的局部增益矩阵。当受到 1.0 N 大扰动产生较大幅度位移时,机构状态偏离标称点,真实多体动力学与固定 出现失配; - 积分作用与观测器带宽权衡:PID 积分项对直流载荷具有高增益;而 LESO 的估计速度受限于有限带宽
- 工程定位:MIMO-LADRC 的核心价值在于构建了一个包含多轴解耦与状态/扰动观测的现代控制框架,为后续任务空间补偿与高级算法研究提供了标准化的状态观测接口。
11. 当前内环架构与后续任务空间补偿接口
11.1 当前控制系统分层架构
经过本阶段的研究,6-PUS 并联机构的控制系统形成了清晰的层次划分:
图8:6-PUS 分层控制架构。实线区域表示本阶段已完成或已验证的刚体运动学补偿、逆运动学、执行器内环与多体被控对象;浅色虚线区域表示未来可接入的任务空间反馈外环。
11.2 为什么真正的防抖控制发生在 IK 之前?
必须明确控制层次的职责:
当前建立的 PID 与 ADRC 解决的是六支链执行器的“位置跟踪内环”问题。而平台防抖(Stabilization)的核心逻辑,发生在逆运动学之前!
当安装 6-PUS 的基座发生空间晃动(
其中,基座位姿扰动
这为后续任务空间外环研究确立了清晰的接口边界:
- 已经验证的刚体运动学前馈补偿在几何层面计算理论反向位姿;
- 后续可探索在任务空间引入外环反馈(如外环 PI、任务空间 ADRC 或 SAC 强化学习残差补偿)以进一步消除残余姿态抖动;
- 底层被控对象始终是 6-PUS 多体模型,已冻结的 PID 与 MIMO-LADRC 内环为上层算法提供了可靠的执行器闭环基线。
12. 总结
在本篇博客中,我完整走过了 6-PUS Stewart 并联机构从机械几何走向闭环控制系统的全过程:
- 从 CAD 导入到参数化多体建模:明确了简化机械几何而不改变运动学拓扑的原则,搭建了 6P+6U+6S Simscape Multibody 仿真平台;
- 完成了运动学闭环检验:验证了典型位姿下解析逆解与多体几何的数值一致性;
- 实现了从运动驱动到力驱动的范式转换:将动力学因果律引入仿真,使执行器受控推力成为唯一的运动输入;
- 建立了六支链 PID 稳定基准:统一 PI-D 参数在多轴轨迹跟踪中实现最大关节 RMSE 约 0.036 mm,并结合刚体前馈补偿完成 6DOF 扰动下的系统级防抖验证;
- 深入研究了集中式 MIMO-LADRC:通过输入增益矩阵辨识与固定 DSVD 阻尼分配器,探索了多轴解耦与状态/扰动观测架构。
在本系列的下一篇文章中,我将把目光投向物理样机——探讨如何将仿真控制架构落地到真实的 6-PUS 机械系统上,通过 UART 通信、ROS2 控制节点与六轴协同驱动器,实现实体机器人的连续运动控制。