6-PUS Stewart并联机构研究(三):从仿真到实机——ROS 2 控制系统设计与任务空间运动验证
摘要
前两篇让 6PUS Stewart 平台在仿真中运动起来:从机构建模、运动学,到 Simscape 中的 PID、ADRC 与运动学补偿。本文继续向前一步——把它真正变成一台能够在任务空间中控制、反馈和验证的真实机器人。
这不是把 MATLAB 公式翻译成 Python。真实系统必须重新建立控制、通信、时间、反馈与安全边界:位姿如何变成六根执行器的连续运动,串行反馈如何对齐,编码器状态如何重建为平台位姿,以及运动学上“有解”的目标能否在真实闭链机构上运行。本文围绕这些问题,整理截至 J10 建立的 ROS 2 实机控制系统、双 H30 惯性感知与任务空间实测结果。
系列定位: Stewart-1 聚焦机构建模与运动学;Stewart-2 聚焦 Simscape 与 PID、ADRC、运动学补偿等控制仿真;本文 Stewart-3 聚焦 J1—J10 的 ROS 2 实机控制、状态重建、双 IMU 感知与真实运行范围验证。J11 起转入主动姿态防抖,留待下一篇展开。
1. 从仿真里的 6PUS,到真正运动的机器人
在 Simscape 中,六自由度目标可以直接送进模型。求解器知道机构几何和每个移动副的位置,控制器输出后,模型会沿统一的仿真时钟演化。
真实机器人没有这层“理所当然”。一个平台位姿下发以后,中间突然多出了一整条现实链路:
- 谁把
变成六根执行器的目标? - 六个执行器怎样在共享总线上连续、协调地运动?
- 六轴反馈依次返回,怎样知道机器人在同一个物理时刻的状态?
- 六个电机都到位,是否意味着动平台真的到位?
- 运动学有解、执行器未超行程,是否就代表真实机构可以安全走到那里?
所以,从仿真到实机不是代码移植,而是重新定义控制对象、通信时序、状态观测与实验边界。
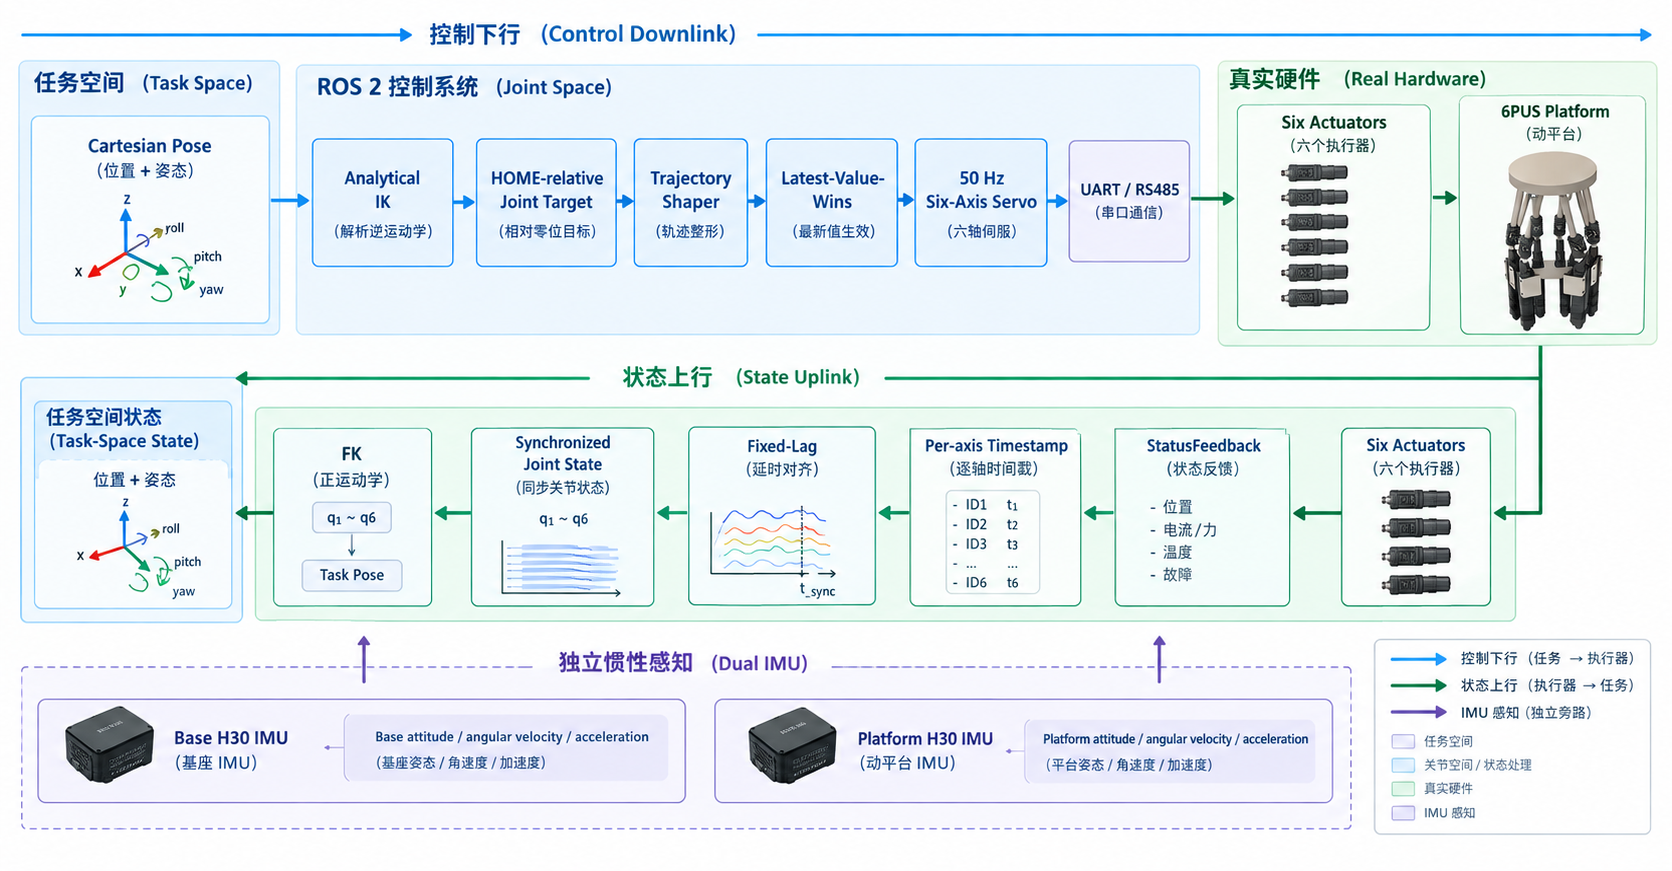
系统由三条相互配合的链路组成:
1 | 控制下行:Cartesian Pose → Analytical IK → Joint Target |
前两篇关注“模型能不能运动”,这一篇追问:真实机器人能否听懂任务空间目标、执行它,并解释自己的运动状态。
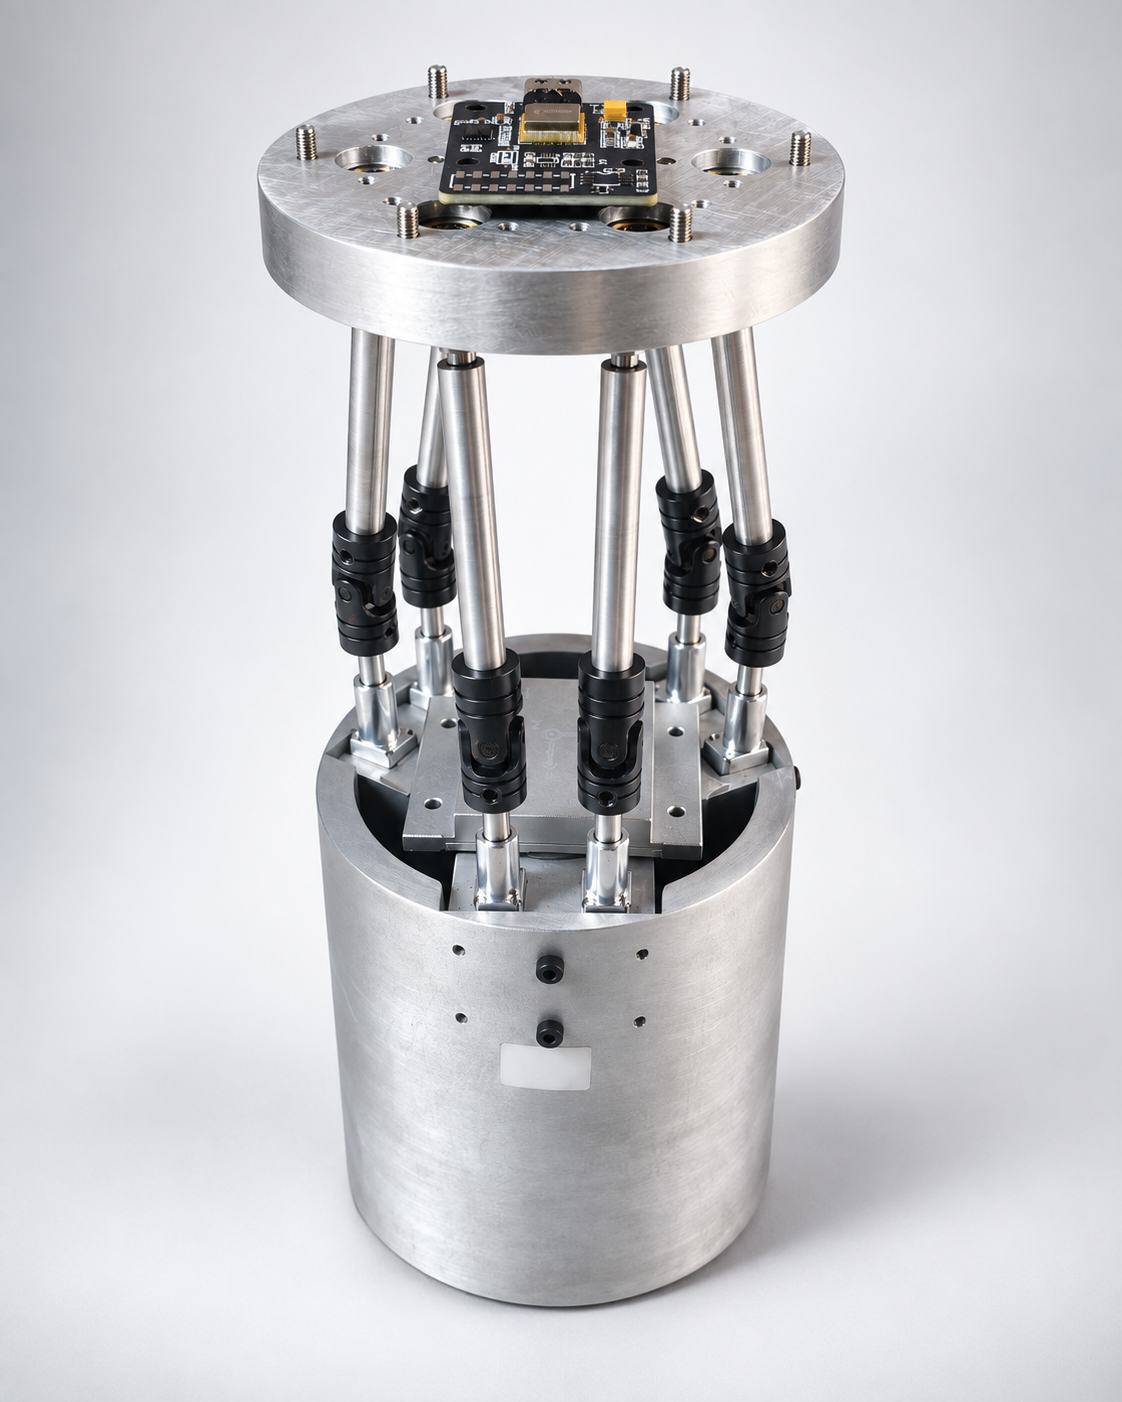
2. 先看结果:它已经可以在任务空间连续运动
先不拆代码,直接看最终实机结果。
这一次,上层给出的已经不是六个电机 step,而是 Platform 的 XYZ 与 Roll/Pitch/Yaw。机器人能够完成单轴平移、单轴转动和六自由度复合连续运动。原 J8 final qualification 九阶段实验持续 137.128 s,执行 6898 个 Servo 周期,实测 50.30 Hz;六轴伴随反馈为 41388 / 41388,全程 0 fault、0 STOP。
复合运动段同时包含 XYZ 平移和三轴转动;返回 HOME 后,系统仍能由电机反馈重建任务空间状态。
这些结果没有回答所有精度问题,却回答了一个更基础的问题:从任务空间目标到真实六轴运动,再到反馈与状态重建,这条完整链路已经在实机上连续跑通。
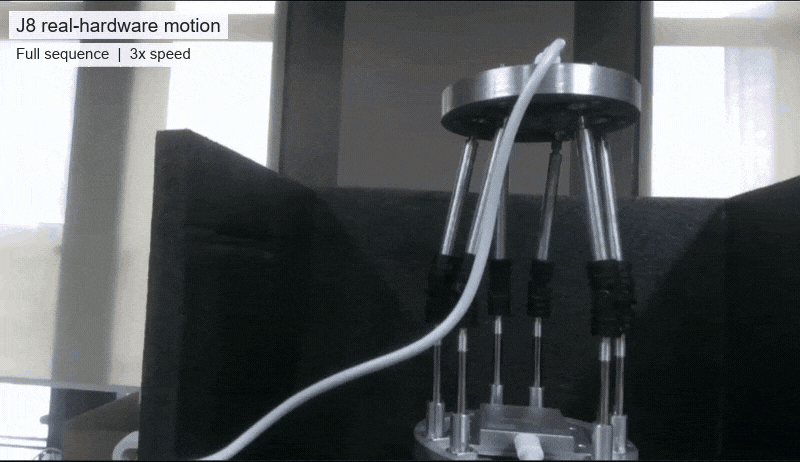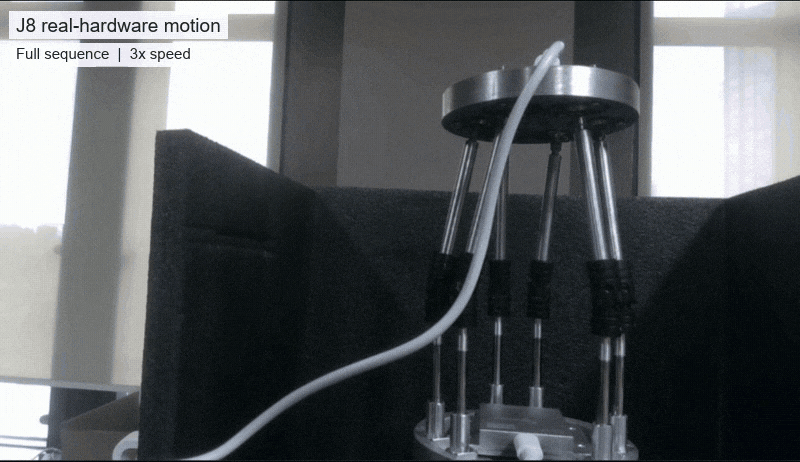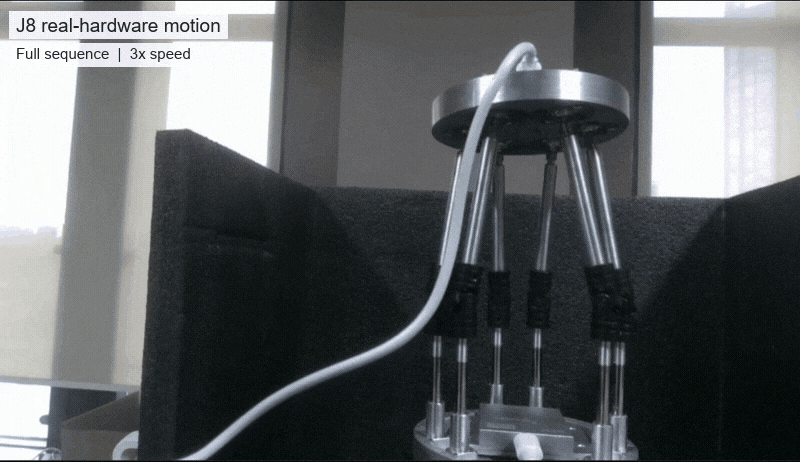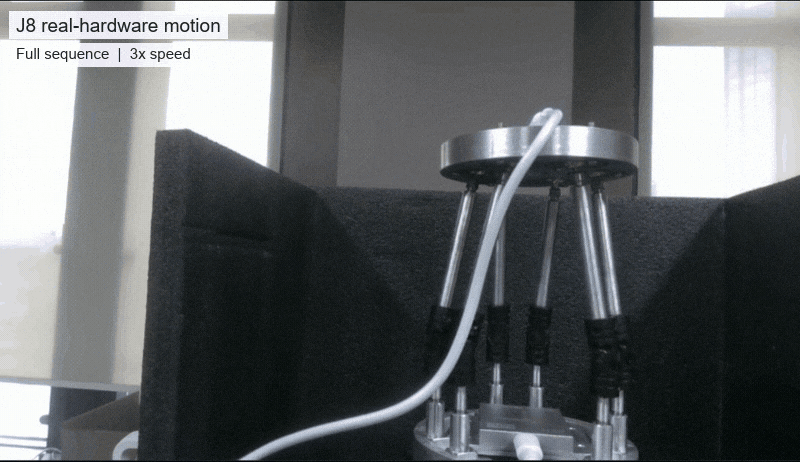
现在再拆开来看:这台机器人为什么能够从“六个电机”变成“一个可在任务空间控制的平台”。
3. 真正的控制对象不是六个电机,而是一个六自由度平台
6PUS 有六个直线执行器,却不是六个独立自由度。六根支链共同约束一个刚体平台,任一执行器的变化都会通过闭链几何影响整体位姿。
对用户或上层控制器来说,真正有意义的命令是
而不是
若把六个 step 直接暴露给上层,控制算法就必须理解机构几何、执行器编号、工作零位和单位映射。任务空间入口把问题分成两层:上层表达“平台要去哪里”,运动学层计算“六根执行器应该到哪里”。这正是上层算法与底层电机解耦的基础。
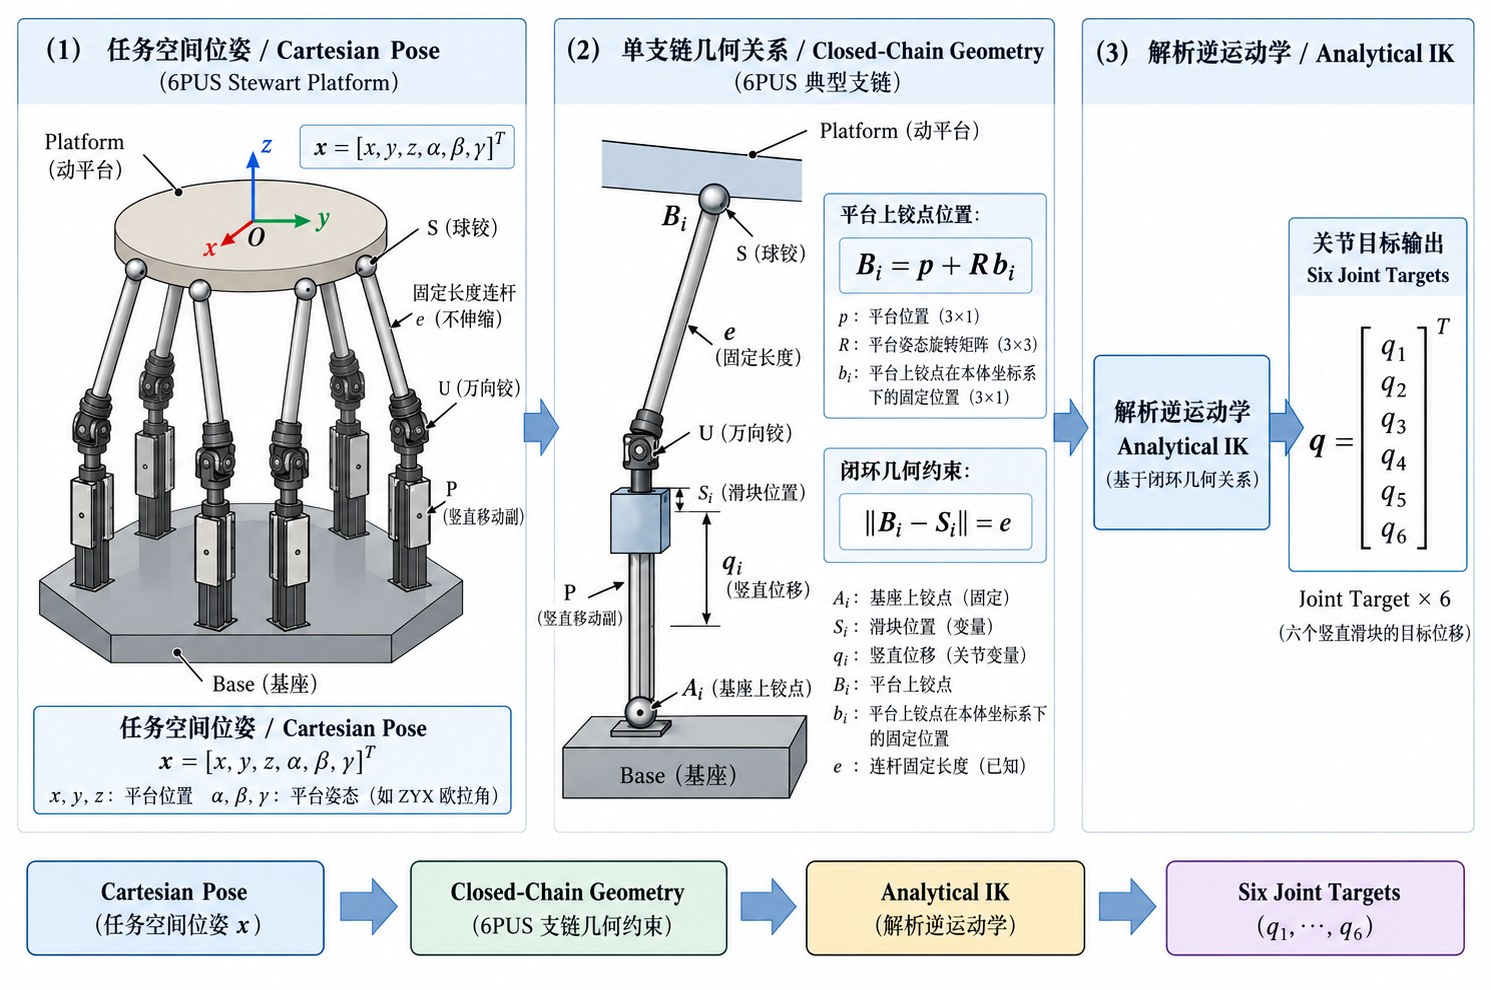
从平台位姿到六根执行器
设第
直线执行器沿 Z 方向移动,滑块位置记为
由支链定长约束
这个解析式把平台 Pose 映射为六个彼此耦合、顺序固定的 Joint Target。
系统以 OPERATING_HOME=[1000]*6 作为工作参考。解析 IK 先计算目标位姿相对 HOME 的六轴位移,再按 1 step = 0.025 mm 转成硬件整数目标。STORAGE_PARK=[0]*6 则只用于机构收拢和停放,不是姿态控制的工作零位。
4. 控制下行:Pose → IK → Shaper → 50 Hz Servo
控制下行把持续更新的任务空间目标变成执行器可连续执行的命令:
1 | Cartesian Pose |
位姿进入 ROS 2 运动学链后,先转换为相对 HOME 的六轴位移,再映射为六个整数 step 交给电机驱动。
IK 解决“去哪”,轨迹整形解决“怎样过去”
若 IK 直接连接电机,位姿跳变就会变成六轴目标突变。解析解只回答“去哪”,不负责“怎样过去”。
项目使用有状态三阶轨迹整形器:
整形器跨周期保留
这类设计很适合后续防抖:补偿位姿会随传感器反馈持续变化,控制链不能把每次微小更新都处理成一次独立点到点运动。
为什么使用 Latest-Value-Wins
连续控制不怕漏掉过期的中间点,更怕命令在队列里积压。若目标更新快于底层消费,FIFO 会让执行器追赶历史。驱动侧因此只保留最新目标;目标流中断时,看门狗停止刷新,而不是无限重复最后一帧。
六轴协调不等于硬件同时触发
六个执行器共享半双工总线。每个 20 ms 周期内,驱动按固定轴序发送目标并收集反馈。因此,“六轴同步”指同一控制周期内的协调批次,而非同一硬件时钟沿锁存。
系统记录每轴发送与反馈时刻,用于检查通信节拍,也为后面的时间对齐提供依据。
5. 状态上行:六个电机的位置,怎样变成平台位姿?
控制链跑起来之后,另一个问题随之出现:机器人怎样告诉我们“自己在哪里”?
目标写入会返回执行器的位置、电流和故障状态。这些信息能描述每根电动缸,却不能直接描述动平台。
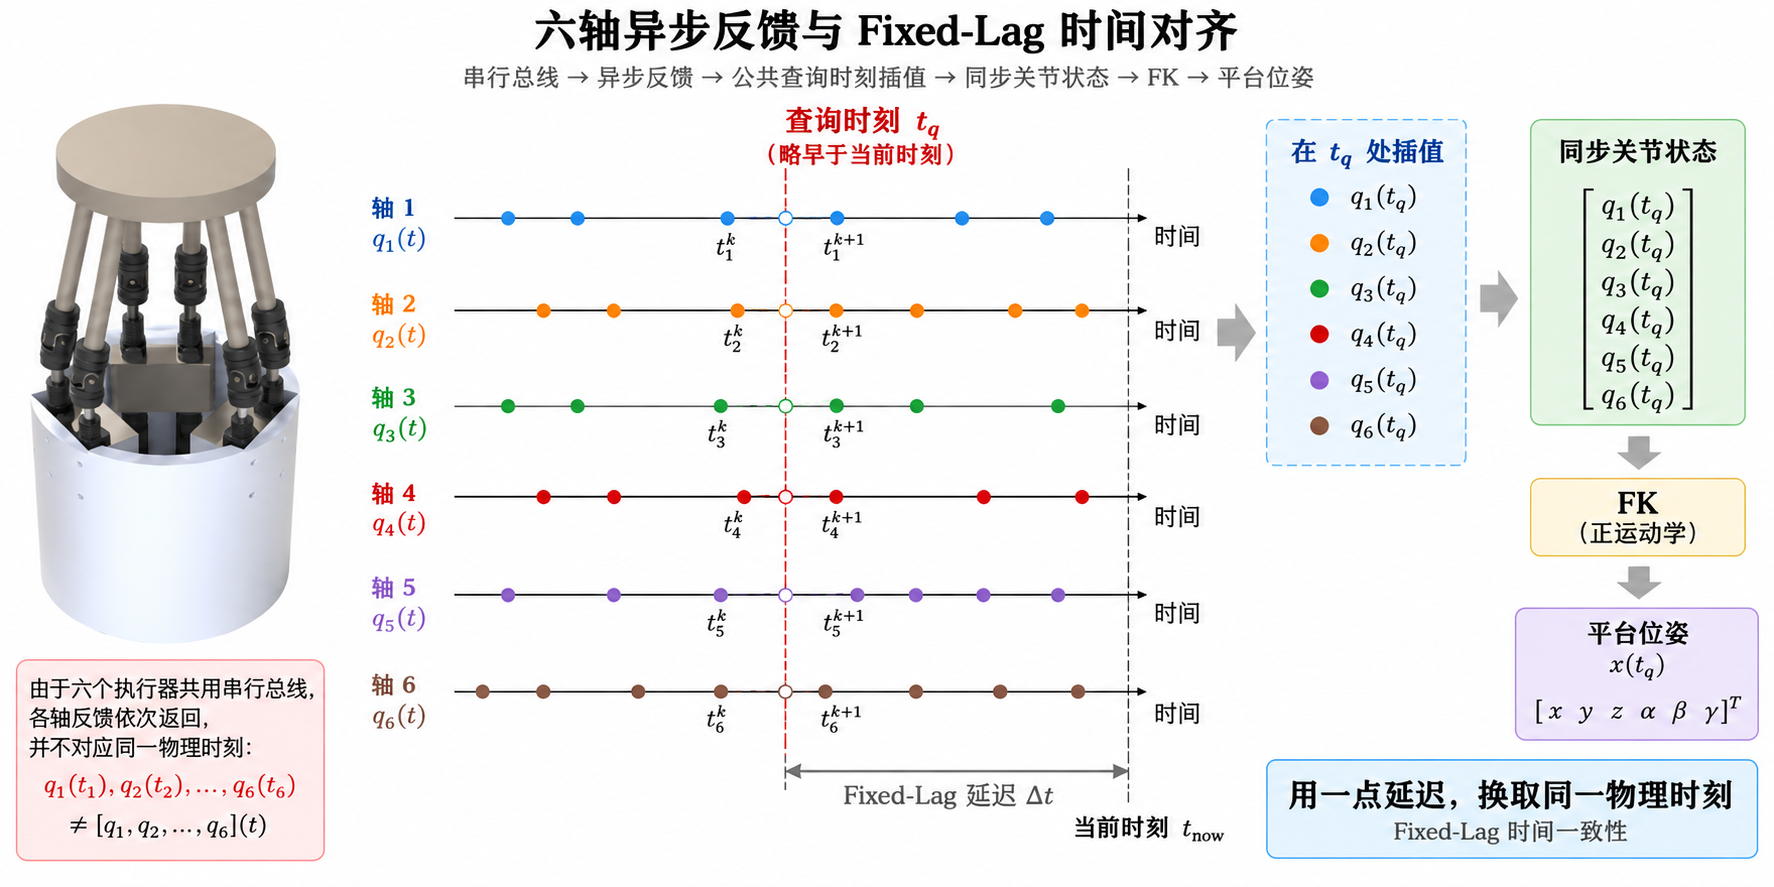
六个状态又通过同一串行总线依次到达。真实数据更接近
而不是天然同步的
用一点延迟,换取同一物理时刻
驱动为每个轴保留单调时钟时间戳,形成 Timed Joint Feedback。Fixed-Lag 同步器维护六条时间线,并选择稍早于当前时刻的查询点
时,才插值生成同步关节状态;若某一轴尚无未来样本,系统等待而不外推。
这是一种朴素而重要的交换:用一点延迟,换取同一物理时刻。 对闭链机构而言,时间一致性不是数据处理优化,而是 FK 成立的前提之一。
从同步关节状态回到平台位姿
得到同步的
FK 使用带解析雅可比的 Levenberg–Marquardt 迭代,以上一次结果 warm start,并检查几何残差与位姿分支连续性。状态上行由此完成从六轴反馈到任务空间位姿的映射。
科研边界也很清楚:FK 是执行器反馈 + 当前名义几何得到的模型重建状态,不是独立外部 ground truth。 它适合观察链路与检查一致性,不能替代独立测量。
6. 一条真实机器人链路,怎样证明它已经跑通?
“节点都启动了”不能证明机器人系统已经工作;“某次动作成功”也不能证明连续控制链稳定。实机验证沿着能力层级逐步增加压力。
最基础的是 PARK 与 HOME。STORAGE_PARK 用于受控收拢,OPERATING_HOME 是任务空间控制的工作参考。重复的 PARK↔HOME 运动确认了六轴方向、零位、目标范围和停止流程。
在此基础上,Servo 验证不再只发一个终点,而是连续刷新六轴目标,检查控制节拍、反馈完整性、中断与故障处理,以及运动后能否可靠返回 HOME。
原 J8 final qualification 九阶段实验覆盖 HOME 保持、XYZ 单轴平移、Roll/Pitch/Yaw 单轴旋转、六自由度复合运动和 HOME 返回,证明连续运动链路跑通。
为补充连续时序证据,后续在不修改冻结 J7/J8 控制链的前提下,仅增加旁路记录器,按同一九阶段轨迹补录了一次真实硬件实验,并同步保存 target pose、command、feedback、FK 与阶段事件时序。本次补录持续 137.132 s,执行 6900 个 Servo 周期,实测 50.32 Hz,六轴反馈 41400 / 41400 完整返回;全程 0 hardware fault、0 feedback timeout、0 driver STOP,最终返回 HOME。
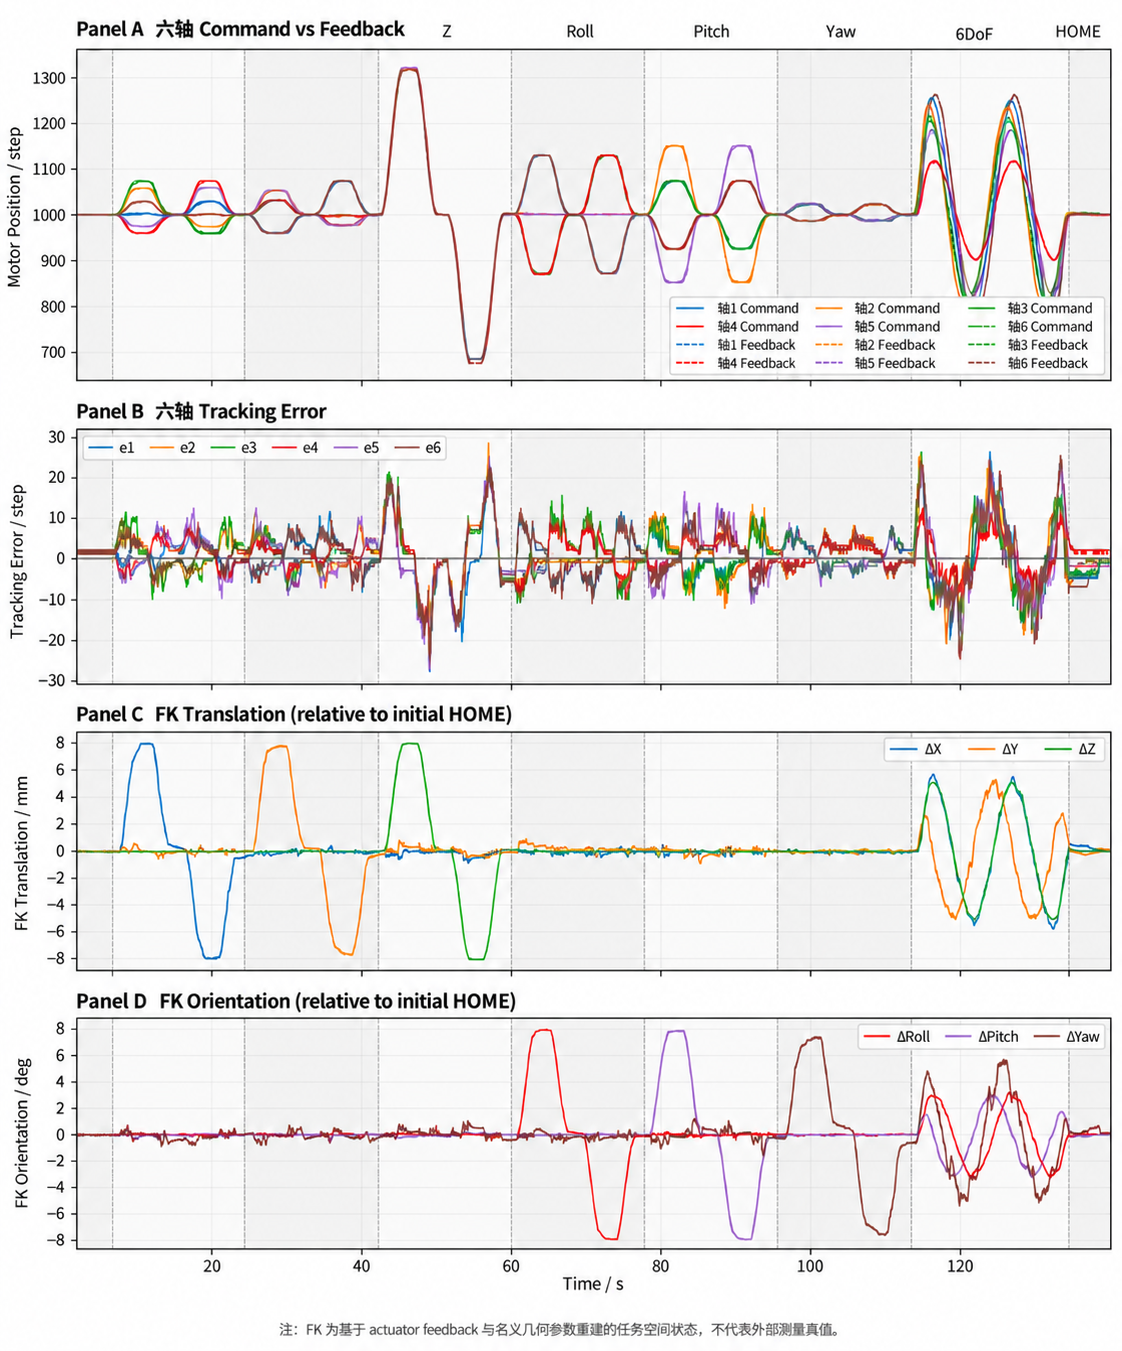
原 J8 qualification 与这次补录共同说明:任务空间目标能连续驱动六轴,状态上行能返回完整反馈并重建平台状态。图中的 FK 是执行器反馈与名义几何得到的模型重建状态,不是外部 ground truth。这些结果不等同于硬实时或绝对精度认证,但已构成后续闭环控制的运行底座。
7. 给平台装上“眼睛”:从运动控制走向防抖感知
编码器与 FK 回答的是:“根据六根执行器的位置和名义几何,平台在哪里?”下一阶段关心的则是:“Base 被人为移动后,Platform 相对于世界坐标系有没有转动?”
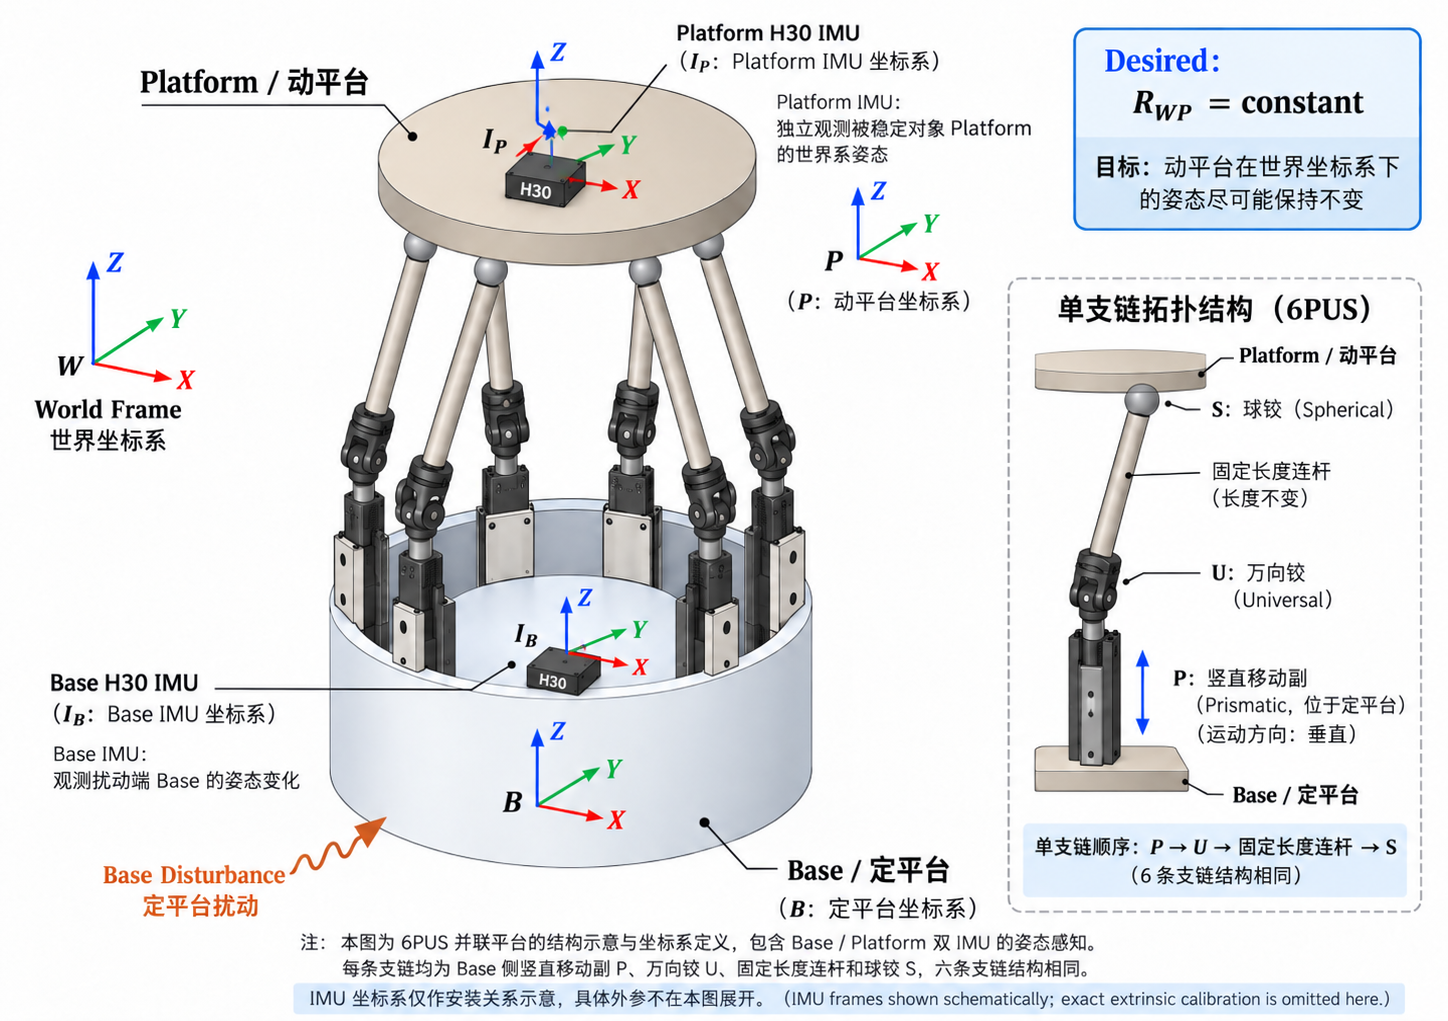
这个问题不能只靠执行器编码器回答。为此,系统在 Base 与 Platform 上分别安装了一只 H30 IMU。两路数据已经接入 ROS 2,可以提供姿态四元数、角速度和线加速度,并与关节命令、关节反馈及 FK 状态联合记录。
双 IMU 的价值不只是增加两组数据,而是让系统第一次拥有研究这个问题所需的独立惯性观测:
Base 在动,而 Platform 是否真的保持不动?
Base IMU 描述扰动端,Platform IMU 直接观察被稳定对象。控制器输出补偿位姿后,可以直接检查 Platform 的世界系姿态是否被保持。
独立惯性观测由此进入真实机器人数据链,为姿态闭环提供了感知入口。
8. 运动学有解,不代表实机能走:真实工作空间测量
仿真阶段很容易把“逆运动学能算出结果”理解为“机器人能够到达”。实机把这个等号拆开了。
对真实 6PUS,理论运动学工作空间 ≠ 执行器行程允许范围 ≠ 真实机构运行范围:
- 理论运动学工作空间: 名义几何方程存在实数解;
- 执行器行程允许范围: 六根电动缸的目标都未越过行程;
- 真实机构运行范围: 机器人能够到达、保持、反馈,并可靠返回 HOME。
第三层还受真实效应约束:大倾角可能触发过流,闭链姿态会改变杆件间隙,极端扭转会使 FK 数值条件恶化,支链也可能发生干涉。
测量方法:一次只问一个问题
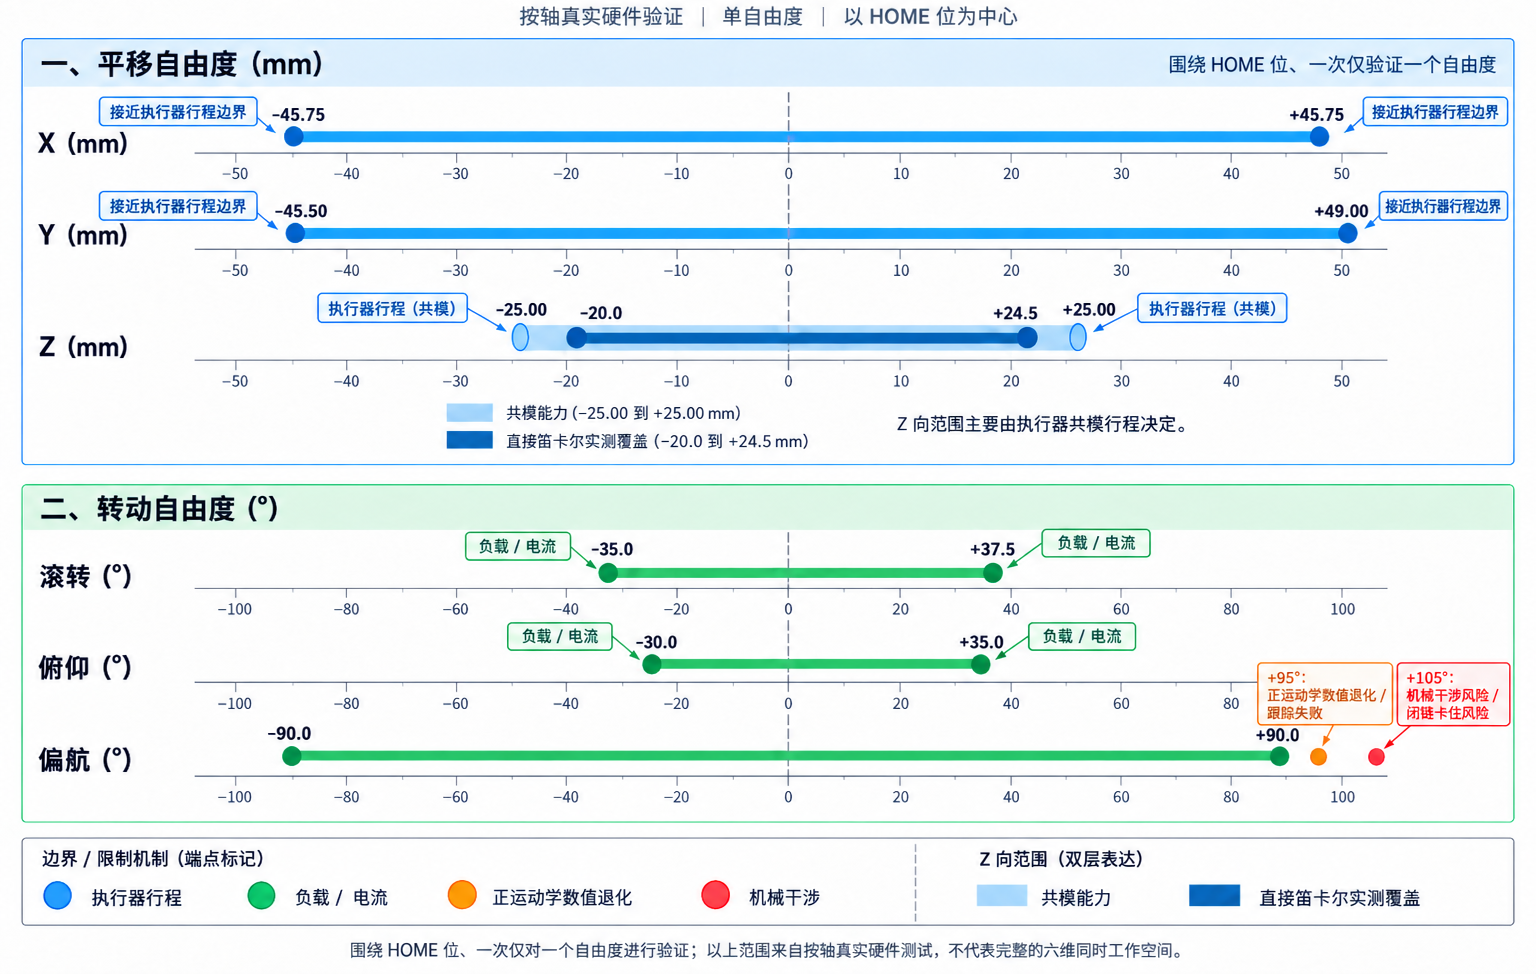
工作空间实验从 OPERATING_HOME 出发,每次只激励一个自由度。候选目标从小幅开始逐步扩展,到点后记录六轴反馈、FK 与 IMU,再返回 HOME 并确认状态。这样得到的是 HOME-centered、single-DOF、axis-wise 的真实硬件验证范围,而不是任意六自由度组合下的完整空间。
六个方向的实测结果
| 自由度 | J10 最终范围 | 实验中观察到的边界机制 |
|---|---|---|
| X | [-45.75, +45.75] mm |
接近执行器绝对端点前停止 |
| Y | [-45.50, +49.00] mm |
接近执行器绝对端点前停止,正负方向略不对称 |
| Z | [-25.00, +25.00] mm 共模能力 |
笛卡尔实测到 [-20.0,+24.5] mm,PARK 证据覆盖下端约 -24.983 mm |
| Roll | [-35.0, +37.5]° |
更大倾角先出现电流/负载型停止 |
| Pitch | [-30.0, +35.0]° |
更大倾角先出现电流/负载型停止 |
| Yaw | [-90.0, +90.0]° |
+95° 出现 FK 数值执行失败与跟踪超时;+105° 出现杆件干涉风险 |
X/Y 的实验在下一候选点预计只剩不超过 20 step(0.5 mm)行程裕量时停止,因此表中的数值是已验证范围,不是撞到机械端点得到的极限。
Z 方向接近理想共模运动:六根执行器等量伸缩。上端通过任务空间逐步验证到 +24.5 mm;下端没有让 IK 直接逼近零行程,而是使用已经验证的 PARK 流程获得端点侧证据。这种处理把“任务空间实验覆盖”和“已知共模行程能力”分开保留。
Roll 与 Pitch 呈现出另一种边界。执行器尚未接近行程末端,电流与负载已经先成为限制。闭链机构在大倾角下的受力变化,不能由单纯的行程检查代替。
Yaw 则展示了数值模型与真实几何的双重边界。+95° 时没有发生机械碰撞,但 FK 数值条件恶化,最终未能完成有效跟踪;+105° 测试中,真实杆件出现空间交叉和闭链卡住。解析 IK 仍能给出一组 step,却不再代表这是一个值得执行的实机目标。
工作空间测量的价值正在于此:它识别了各方向为何停下,以及哪一层边界先失效。
9. J1—J10,我们最终完成了什么?
9.1 它已经能够听懂“我要它去哪”
上层给出 Cartesian Pose,IK 生成六轴目标,轨迹整形器决定怎样到达,50 Hz Servo 再把目标送到六根执行器。
机器人对外呈现的是任务空间,而不是六个散乱的电机接口。
9.2 它已经能够告诉我“自己在哪里”
执行器返回实际位置;Fixed-Lag 对齐六条时间线,FK 再重建平台位姿。
这条状态链不把模型重建当作外部真值,却能提供连续、可解释的任务空间状态。
9.3 我开始知道“它到底能去哪”
J10 区分了理论可达、行程允许与实机可运行,也观察到行程、负载、数值退化和几何干涉等不同边界。
双 IMU 的加入又向前推进了一步:系统开始具备在 Base 运动时,独立观察 Platform 世界系姿态的能力。
阶段总结
Stewart-3 的结果不是某个单独算法,而是机器人研究对象本身发生了变化。前两篇中的 6PUS 是一个可计算、可仿真的机构;截至 J10,它已经成为一台能够接收任务空间目标、执行连续运动、重建自身状态,并用真实实验认识运动边界的机器人。
下一篇:从“让它动”到“让它不动”
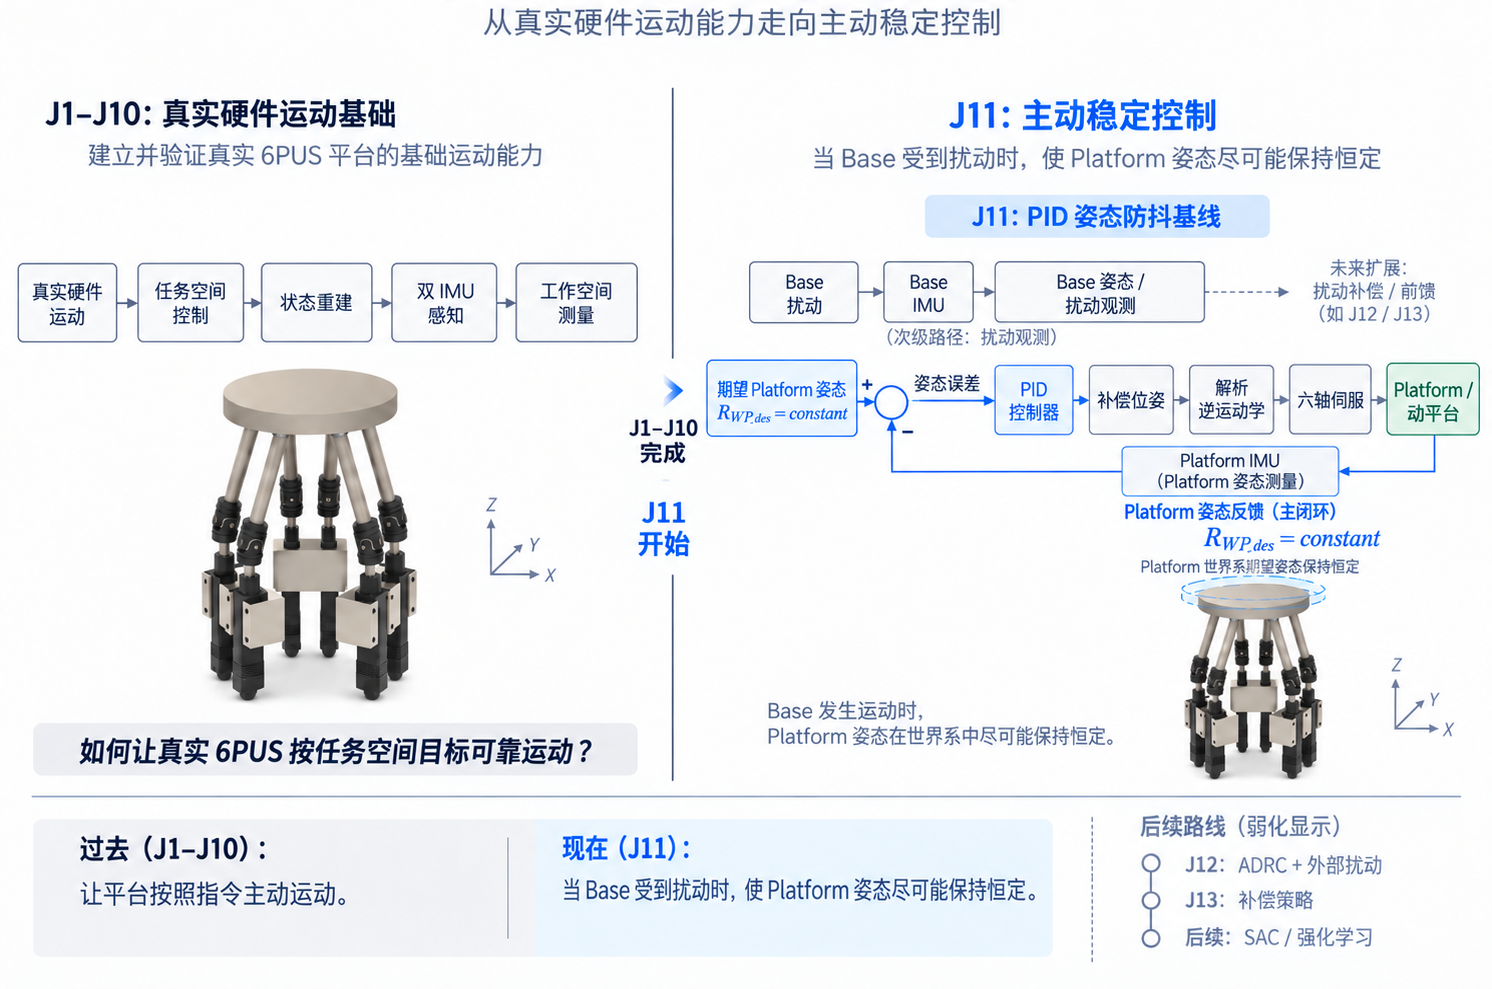
J1—J10 解决的问题是:
如何让真实 6PUS 按照任务空间目标可靠运动?
J11 开始研究另一个问题:
如果我故意移动 Base,它能否主动补偿,让 Platform 尽可能保持原来的世界系姿态?
第一阶段聚焦三轴姿态稳定,暂不要求 Platform 的 XYZ 世界系位置保持不变。目标可以写成
J11 的主闭环与扰动观测旁路为:
1 | 主闭环: |
Platform IMU 提供当前 PID 三轴姿态稳定的主闭环反馈;Base IMU 观测基座扰动,为后续扰动补偿或前馈提供信息。
J11 将先建立 PID 姿态防抖 baseline;J12 再把 ADRC 迁移到实机,并加入末端外部扰动;J13 继续设计补偿器,更后续才考虑强化学习或 SAC。执行器零偏、几何参数、IMU 外参与杠杆臂等标定问题,则根据控制精度和状态估计需求继续完善。
此前,控制器让平台主动运动;接下来,它将利用同一套 IK、Servo 和双 IMU 链路,在 Base 被扰动时使 Platform 世界系姿态尽可能保持恒定。
说明
本文基于项目截至 J10 的真实代码与实机实验记录整理;涉及的系统参数、实验结果与工作范围均以最终冻结记录为准。