6-PUS Stewart并联机构研究(四):主动姿态稳定——控制方案对比与工程实践
引言:从实机运动到主动稳定
在前面的研究中,我已经完成了 6-PUS Stewart 平台的运动学建模、仿真以及 ROS 2 实机控制。接下来,就要让这套机构真正发挥主动姿态稳定的作用:当手持基座发生倾斜或晃动时,如何让动平台尽可能保持原来的姿态?
仅依靠运动学补偿是否足够?加入姿态反馈和扰动估计后,又能带来怎样的变化?为了回答这些问题,我分别尝试了前馈、PID 和 LADRC 控制,并开展了一系列真机实验。在介绍具体方法之前,先看一段主动稳定的实际效果(图 1)。

Figure 1. 6-PUS Stewart platform attitude-stabilization demonstration.
1. 主动姿态稳定的三种控制方案
1.1 SO(3) 姿态前馈
基座倾斜后,要让动平台保持原来的朝向,就需要根据基座的变化生成反向补偿。Base IMU 安装在定平台上,测量基座相对于捕获参考的姿态;Platform IMU 安装在动平台上,观察补偿后的实际姿态。用
要保持目标朝向
当前实现捕获两路 IMU 的零参考后,以单位旋转表示目标朝向,因此基础补偿为
本文关注相对于捕获参考的三轴姿态稳定;平移目标沿用既有执行链路,尚未验证世界系 XYZ 位置也同时不变。
SO(3) 是三维旋转矩阵组成的集合,它让多个方向的转动按正确顺序合成。采用逆旋转,而不是直接把 Roll、Pitch、Yaw 分别取负,是因为复合转动存在顺序与耦合关系。生成的姿态命令随后进入逆运动学(IK)、轨迹整形和六轴执行器,使动平台进行补偿运动。
纯前馈不使用动平台姿态误差生成附加纠偏量,执行器自身的控制仍然工作。真实机构和执行器并非理想系统:命令到达、机构响应、模型与测量都可能存在偏差,动平台仍会留下姿态残余。要继续修正这些残余,就需要把 Platform IMU 的观测引入反馈。
1.2 PID 姿态反馈
PID 根据动平台偏离目标的程度继续纠偏,姿态观测来自 Platform IMU。与前馈只看基座变化不同,反馈直接使用动平台的实测姿态。控制误差定义在世界系中:
实际实现采用离散计算,并对导数项进行低通滤波。各轴使用自己的增益,以下省略轴下标:
积分状态设有边界;如果上一周期已饱和,且当前误差会继续把命令推向同一限幅方向,对应轴暂停积分增长。本次参数的
经过实机调试,最终采用的 PID 参数如下。
| 轴 | |||
|---|---|---|---|
| Roll | 0.050 | 0 | 0 |
| Pitch | 0.050 | 0 | 0.0015 |
| Yaw | 0.025 | 0 | 0.0015 |
导数项由相邻误差差分得到,再通过 5 Hz 低通滤波;各轴残差输出限制为 ±0.5°。基座大角度变化所需的主要补偿仍由前馈承担,这个限幅约束的是附加纠偏量,不是平台整体运动范围。保留小残差预算有助于约束反馈对执行链路的额外冲击,同时也限定了反馈能够弥补的偏差。
补偿角仍需按旋转关系作用到平台,不能直接加到基座系欧拉角上。实现先用
这条合成关系也用于后面的 LADRC,因此两种反馈比较的是同一几何补偿基础上的不同残差生成方式。
1.3 LADRC 与扩张状态观测器
PID 根据姿态误差及其变化生成反馈补偿,但真实机构中的负载变化、轴间耦合和执行动态不会被固定增益逐项描述。引入自抗扰控制(ADRC),是希望在误差反馈之外增加一个机制:在线估计难以直接建模的综合影响,再把估计结果用于补偿。
这个机制的核心是扩张状态观测器(Extended State Observer,ESO)。它利用已有的误差测量与控制输入,一边估计误差状态,一边把模型中未知的综合影响作为额外状态估计,所以称为“扩张”。这里没有增加一个直接测量外部扰动力矩的传感器;观测器得到的是误差动态中的等效集总项。
如果负载或运行状态改变,固定反馈参数仍按原来的比例响应,而观测器有机会把变化体现到估计状态中,生成相应补偿。这是它在负载变化问题上值得研究的潜在价值,实际能否减小误差,还要看估计是否及时、模型是否合适,以及执行链路能否落实这份补偿。
本篇采用线性自抗扰控制(LADRC),三轴分别使用一阶误差模型:
为估计这个模型,线性扩张状态观测器(LESO)设置两个状态:
两式中的
这个符号方向与前面的 PID 一致:正误差需要正补偿,而正补偿在名义模型中减小误差。若观测达到
由此可以看出两个分子项的作用:
实际程序在零阶保持假设下使用精确离散 LESO,按有效采样间隔更新,并把上一周期最终选用、已经限幅的残差命令回送观测器。这样,软件不会在输出触顶后仍按未执行的原始需求预测输入作用。不过,回送的是任务空间命令,真实机构是否已经完成相应运动仍需执行反馈来观察。
| 轴 | |||
|---|---|---|---|
| Roll | 20 | 0.80 | 2.5 |
| Pitch | 10 | 1.00 | 4.0 |
| Yaw | 6 | 0.25 | 1.2 |
残差限幅同样是各轴 ±0.5°,标称更新频率为 50 Hz。上述参数是实机试用参数,一阶模型没有逐项包含执行器动力学、轴间耦合和通信时延,因此需要把控制器的设计性质与整机实测表现分开评价。
1.4 三种方案的统一控制架构
三种方案共享 SO(3) 前馈和执行链路。纯前馈不启用附加姿态反馈;PID 与 LADRC 则是二选一的残差控制器,只有选中的输出进入旋转变换与 SO(3) 姿态合成,再由 IK 和实际执行链路完成运动(图 2)。
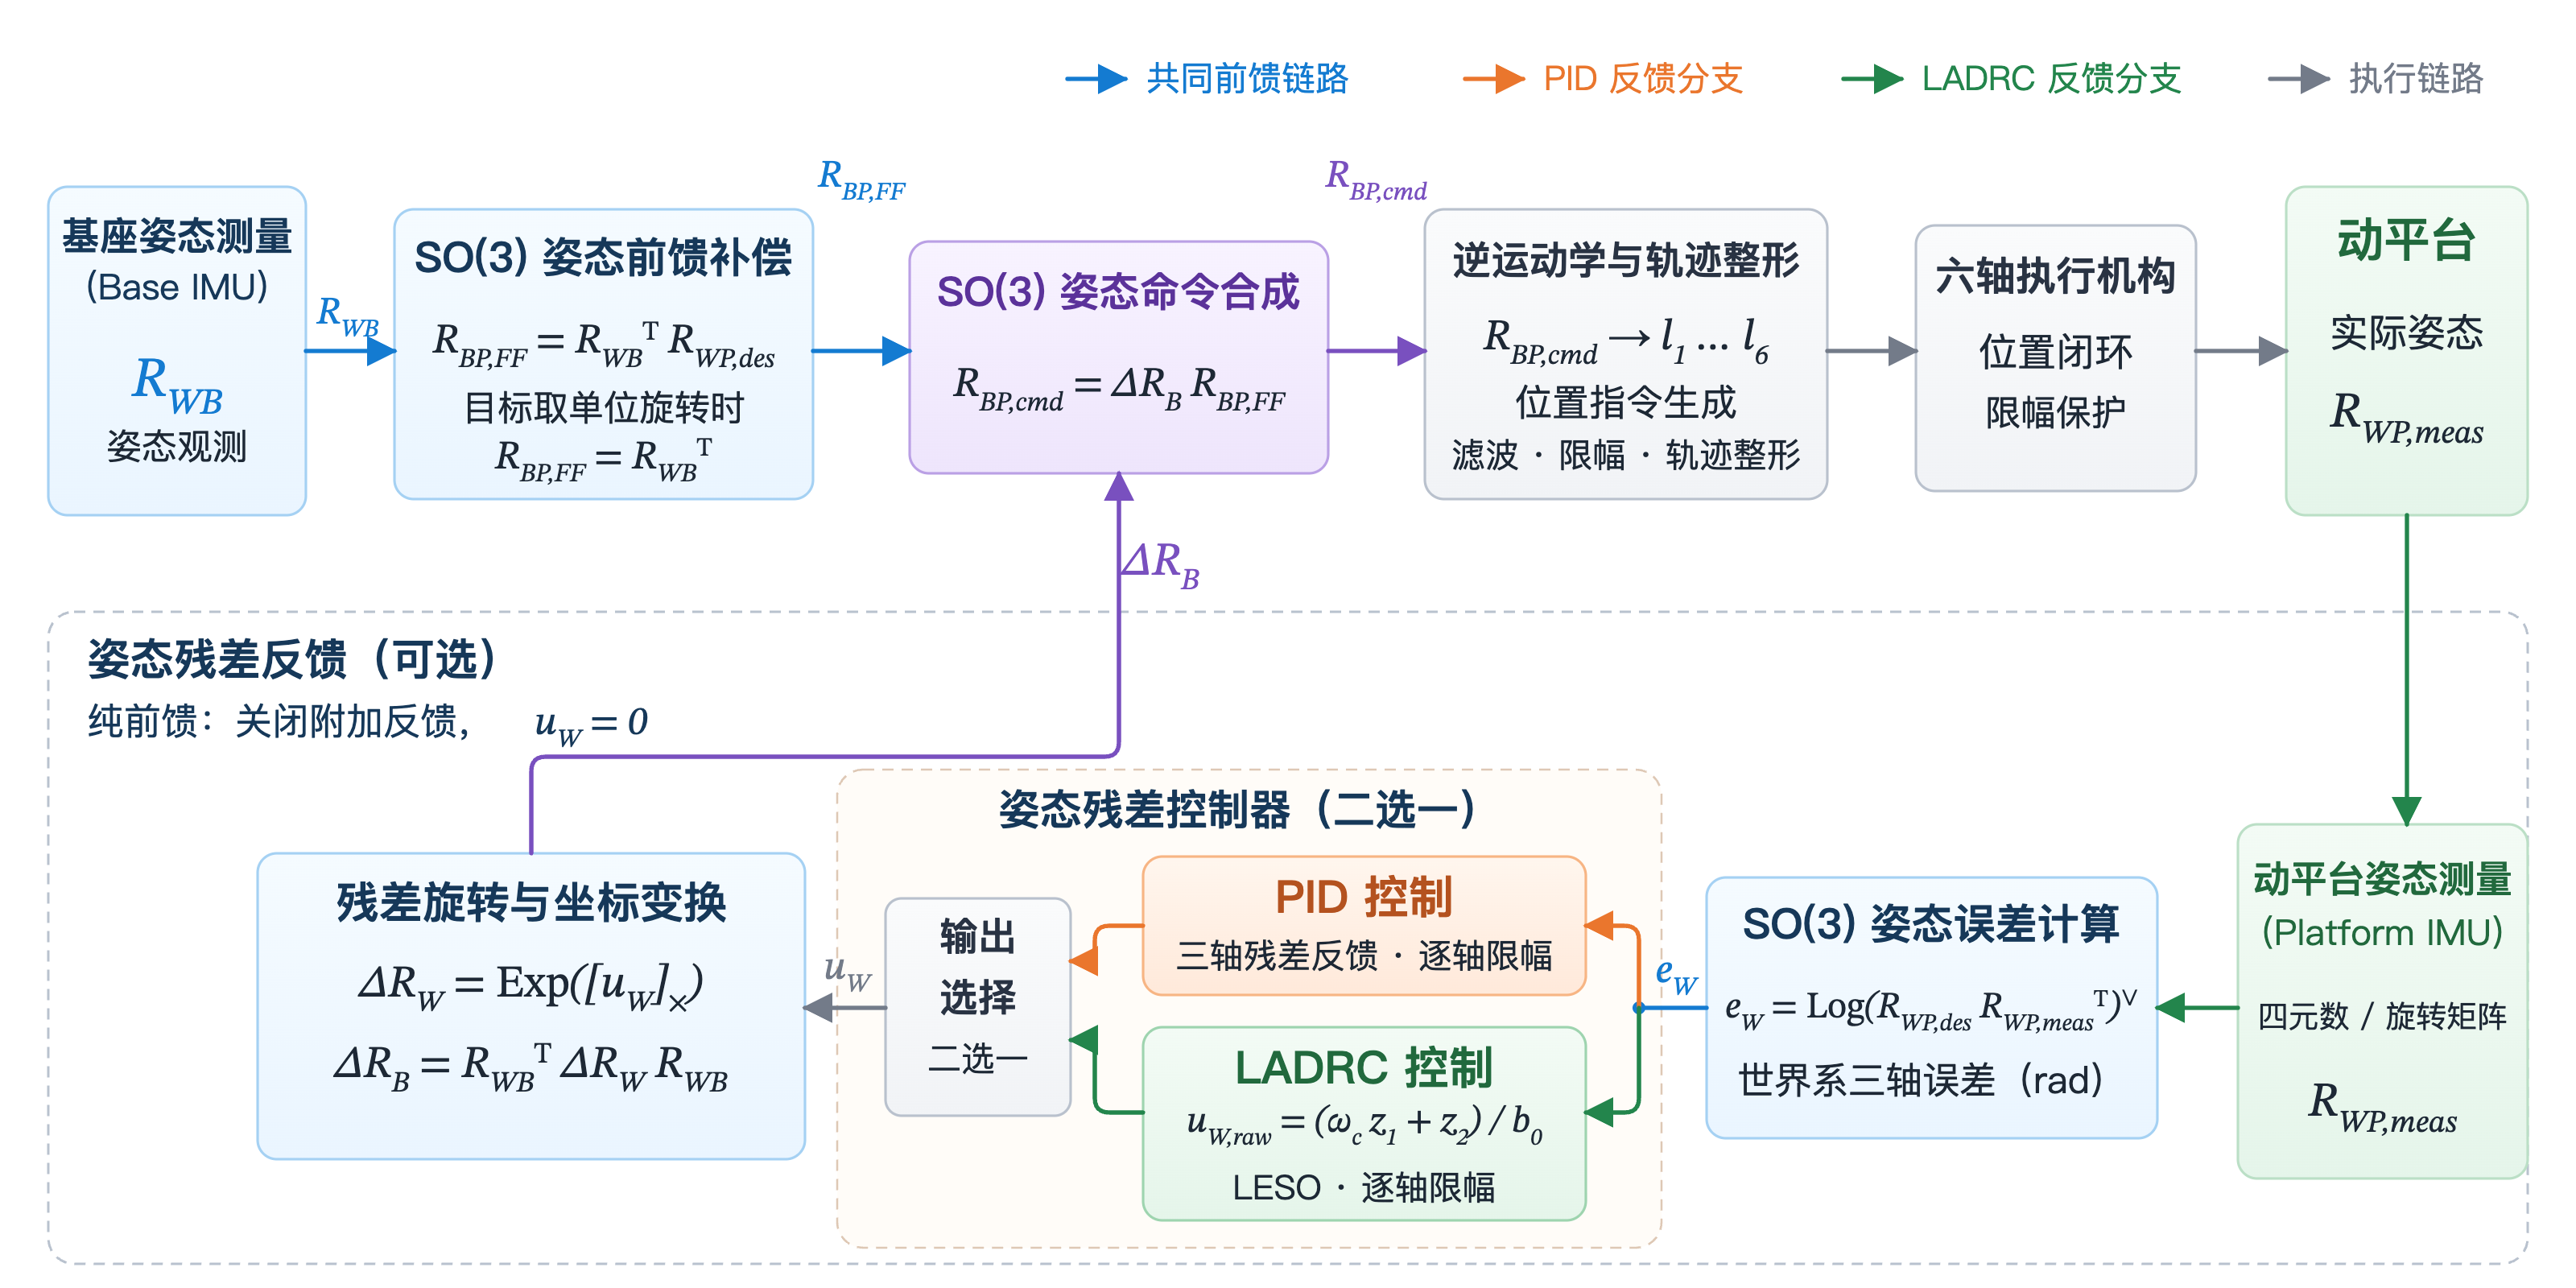
Figure 2. Unified architecture of three attitude-stabilization modes.
这一架构把几何补偿与残差生成分开:前馈承担主要反向旋转,反馈在共同基础上继续纠偏。下面通过真实输入、平台响应与执行状态,观察这三种方案各自发挥了什么作用。
2. 真机实验与控制性能分析
实验通过人工移动定平台施加扰动,两路 IMU 分别记录基座输入和平台响应。各次参考独立捕获,人工运动没有统一回放,因此比较时需要同时看输入规模、误差和执行状态。以下结果用于理解不同工作条件下的响应,不作严格同输入的算法排名。
对选定窗口的
RMS 不去均值,反映所选窗口中偏差的整体水平,参考偏置和运动波动都会计入;Peak 保留瞬间较大的偏差。整体误差水平与峰值一起看,才能区分持续残余和短时偏离。统计使用原生样本,不插值或删峰;输出饱和以逐轴遥测标记计数,分母为相应窗口的 ACTIVE 样本数。
2.1 实机平台的基础运动与姿态跟踪
主动稳定首先需要可用的运动与观测链路。HOME 附近的局部单轴测试覆盖了 X、Y、Z、Roll、Pitch、Yaw 六个自由度:平移由执行器反馈经正运动学(FK)重建,姿态由 Platform IMU 测量。
| 自由度 | 指令 | 测量结果 | 与指令的绝对差值 |
|---|---|---|---|
| X | +0.5 mm | FK +0.3311 mm | 0.1689 mm |
| Y | +0.5 mm | FK +0.5184 mm | 0.0184 mm |
| Z | +0.5 mm | FK +0.4769 mm | 0.0231 mm |
| Roll | +0.5° | Platform IMU +0.4486° | 0.0514° |
| Pitch | +0.5° | Platform IMU +0.4995° | 0.0005° |
| Yaw | +2.0° | Platform IMU +1.4825° | 0.5175° |
平移取动作阶段最后 100 点均值,减去动作前 HOME 阶段最后 100 点均值;姿态取正向动作阶段后一半样本均值,Roll、Pitch、Yaw 分别为 235、258、248 点。
六个自由度都已产生真实响应,但轴向表现不同:X 位移小于指令,Y、Z 较接近指令,Pitch 后段均值接近目标,Yaw 仍有明显残余。FK 使用同一套模型与执行器反馈,不能作为独立的平移精度标定;这些结果描述的是 HOME 附近的局部响应。
有了这项基础,接下来要看的是基座持续运动时,平台能否及时完成反向补偿,以及加入反馈后残余如何变化。
2.2 从前馈到 PID:姿态稳定效果的改善
先看纯前馈与 PID 控制时,基座姿态变化和动平台响应(图 3)。前馈统计完整 ACTIVE,共 5929 点、118.580 s;PID 采用 2604 点、52.080 s 的有效窗口,完整 ACTIVE 共 2946 点。两列横轴从各自统计窗口起点计时。
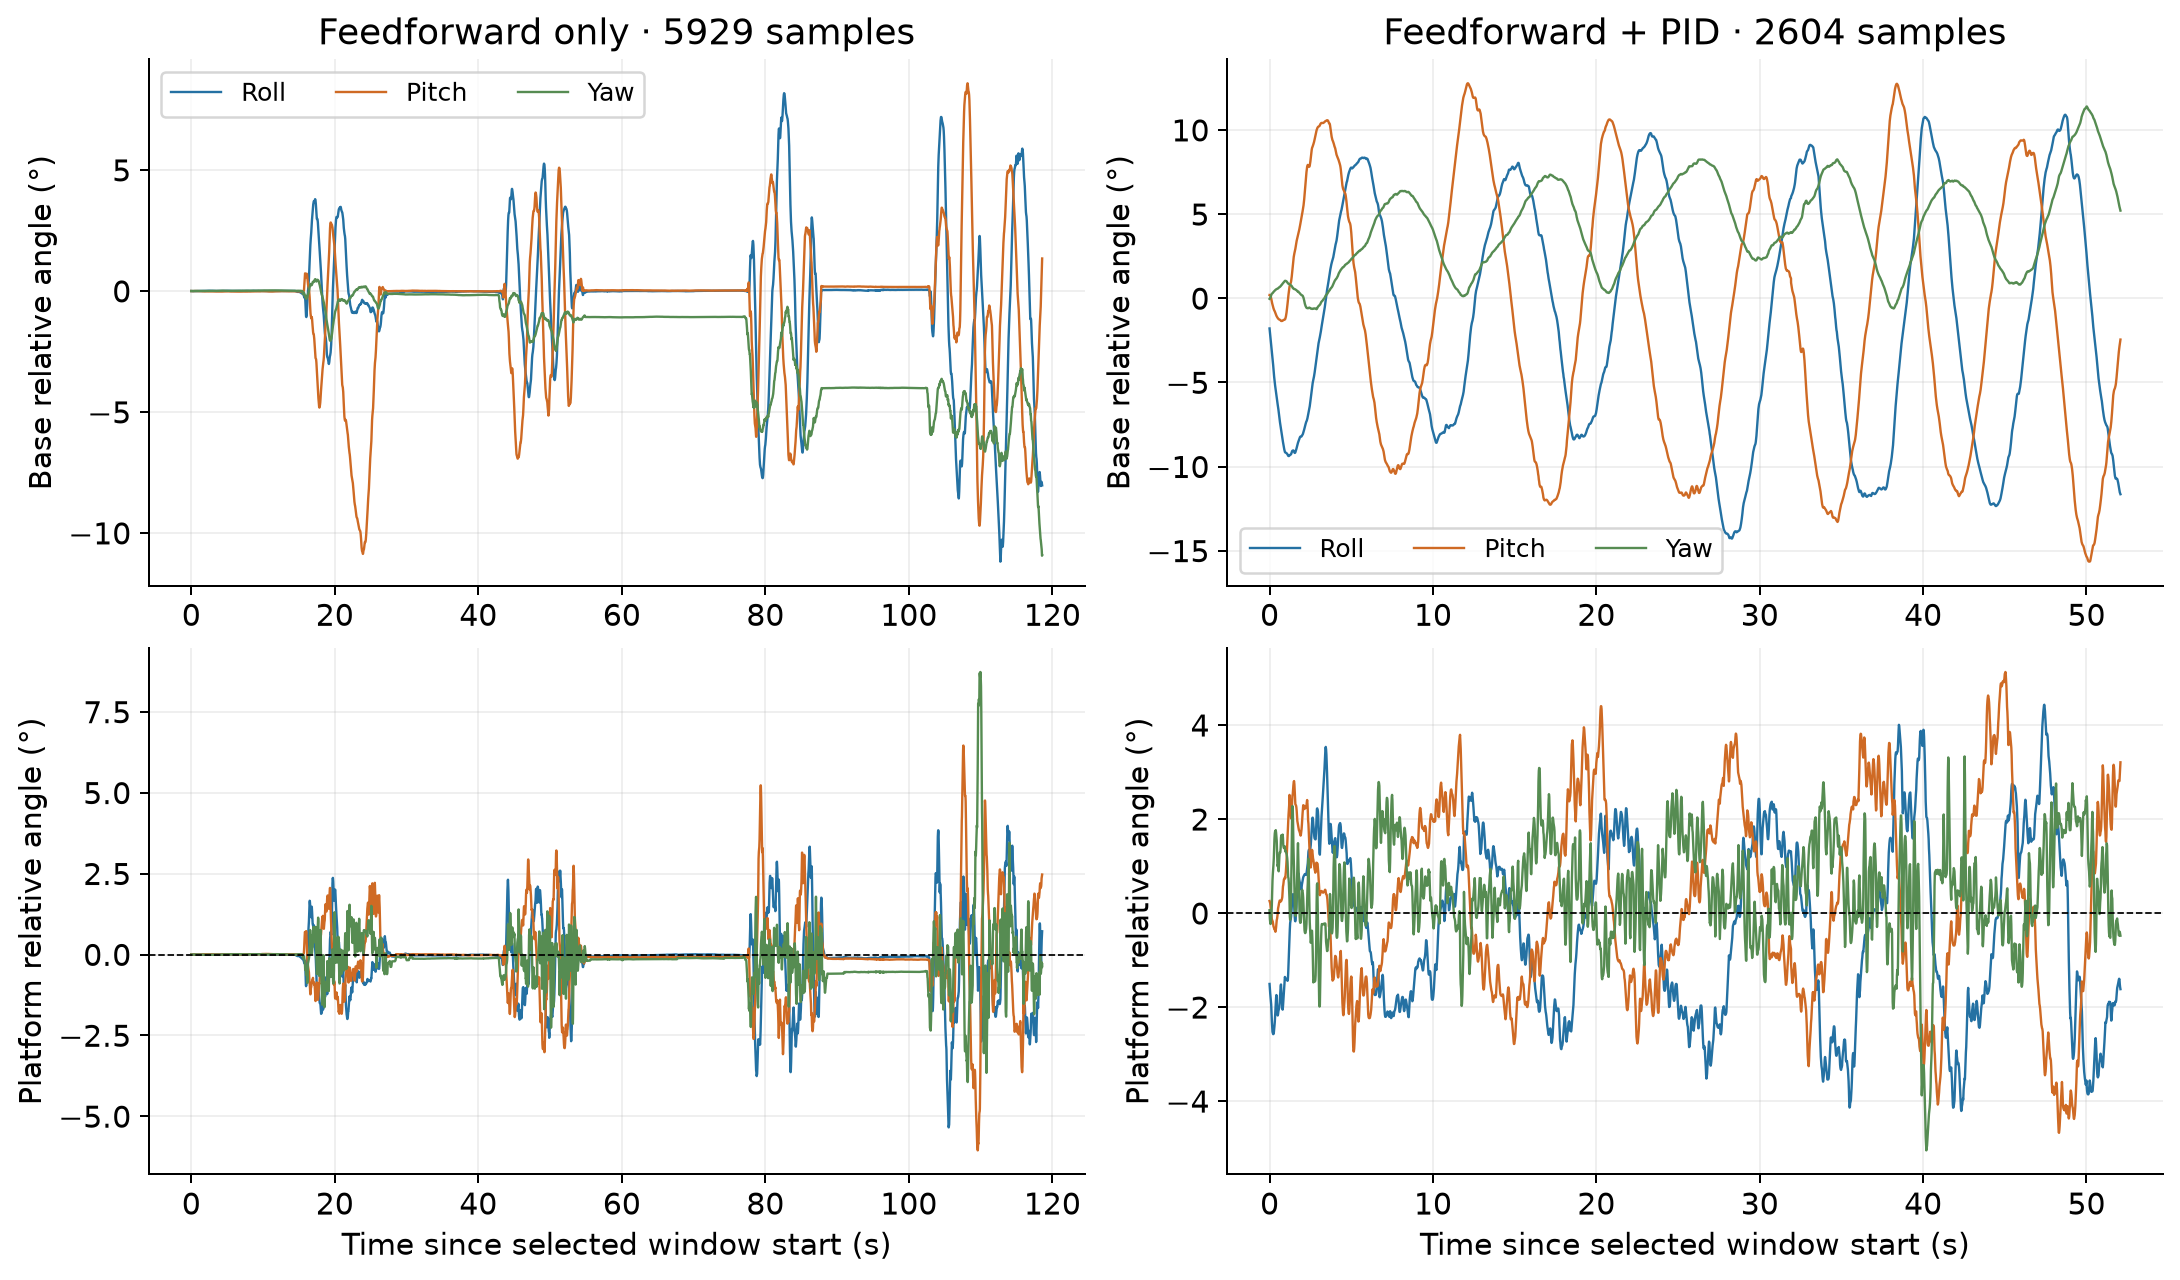
Figure 3. Attitude responses with feedforward only and PID feedback.
前馈窗口的平台 Roll/Pitch/Yaw RMS 为 1.035°、1.152°、0.843°,对应基座输入为 2.543°、2.775°、2.894°。平台没有等幅跟随基座,几何补偿已经承担了主要作用;但 SO(3) 误差峰值仍达到 9.953°,说明仅有几何关系并不能消除实际执行中的全部残余。
PID 有效窗口的平台三轴 RMS 为 1.927°、2.085°、1.176°,其绝对值更大,面对的基座 RMS 却也增大到 7.239°、7.999°、5.120°。如果只看平台 RMS,会得出与归一化结果不同的印象。为同时交代输入规模和输出残余,定义平台/基座的响应比值:
逐轴指标中的 Platform、Base 是各自相对参考的同轴欧拉角。SO(3) 整体指标分别采用平台相对于目标的几何姿态误差角、基座相对于捕获参考的几何旋转角。两者都用 ° 计算,比值无量纲;几何角可由旋转矩阵的迹得到:
平台误差代入相对于目标的误差旋转,基座幅值代入相对于捕获参考的基座旋转。数值计算会将反余弦的输入限制在有效范围内。整体 SO(3) 角不是三个欧拉角的平方和开根号,复合转动下不能互换;它给出了不依赖欧拉角逐轴拆分的总体姿态偏离量。
进一步用相对纯前馈的归一化变化率表示差异:
| 指标 | 纯前馈 | PID | |
|---|---|---|---|
| Roll |
0.4071 | 0.2662 | +34.6% |
| Pitch |
0.4153 | 0.2607 | +37.2% |
| Yaw |
0.2912 | 0.2297 | +21.1% |
| SO(3) |
0.3713 | 0.2575 | +30.6% |
| Roll |
0.4778 | 0.3107 | +35.0% |
| Pitch |
0.5946 | 0.3279 | +44.8% |
| Yaw |
0.7983 | 0.4424 | +44.6% |
| SO(3) |
0.7353 | 0.3063 | +58.3% |
例如 Roll 的计算是
Roll、Pitch、Yaw 的归一化 RMS 分别下降 34.6%、37.2%、21.1%,整体 SO(3) RMS 比值下降 30.6%,Peak 比值下降 58.3%。八项比值均下降,使 PID 成为继续观察主动稳定的工作基线。
这些是不同人工扰动记录中的归一化变化,不是相同输入下的因果改善率。归一化减弱了幅值尺度差异,运动方向、频率成分和时长仍不同;两个 Peak 又各取窗口最大值,不要求同时发生,所以
2.3 PID 与 LADRC:两种反馈方案的实机比较
PID 已经能利用平台姿态残余进行补偿,引入扰动估计后会发生什么变化?先看一段没有额外偏心负载的 LADRC 短测:总记录约 10 s,其中 ACTIVE 为 430 点、8.580 s,三轴实际运动命令由 LADRC 的残差输出生成。图 4 展示平台响应与限幅后的实际输出。
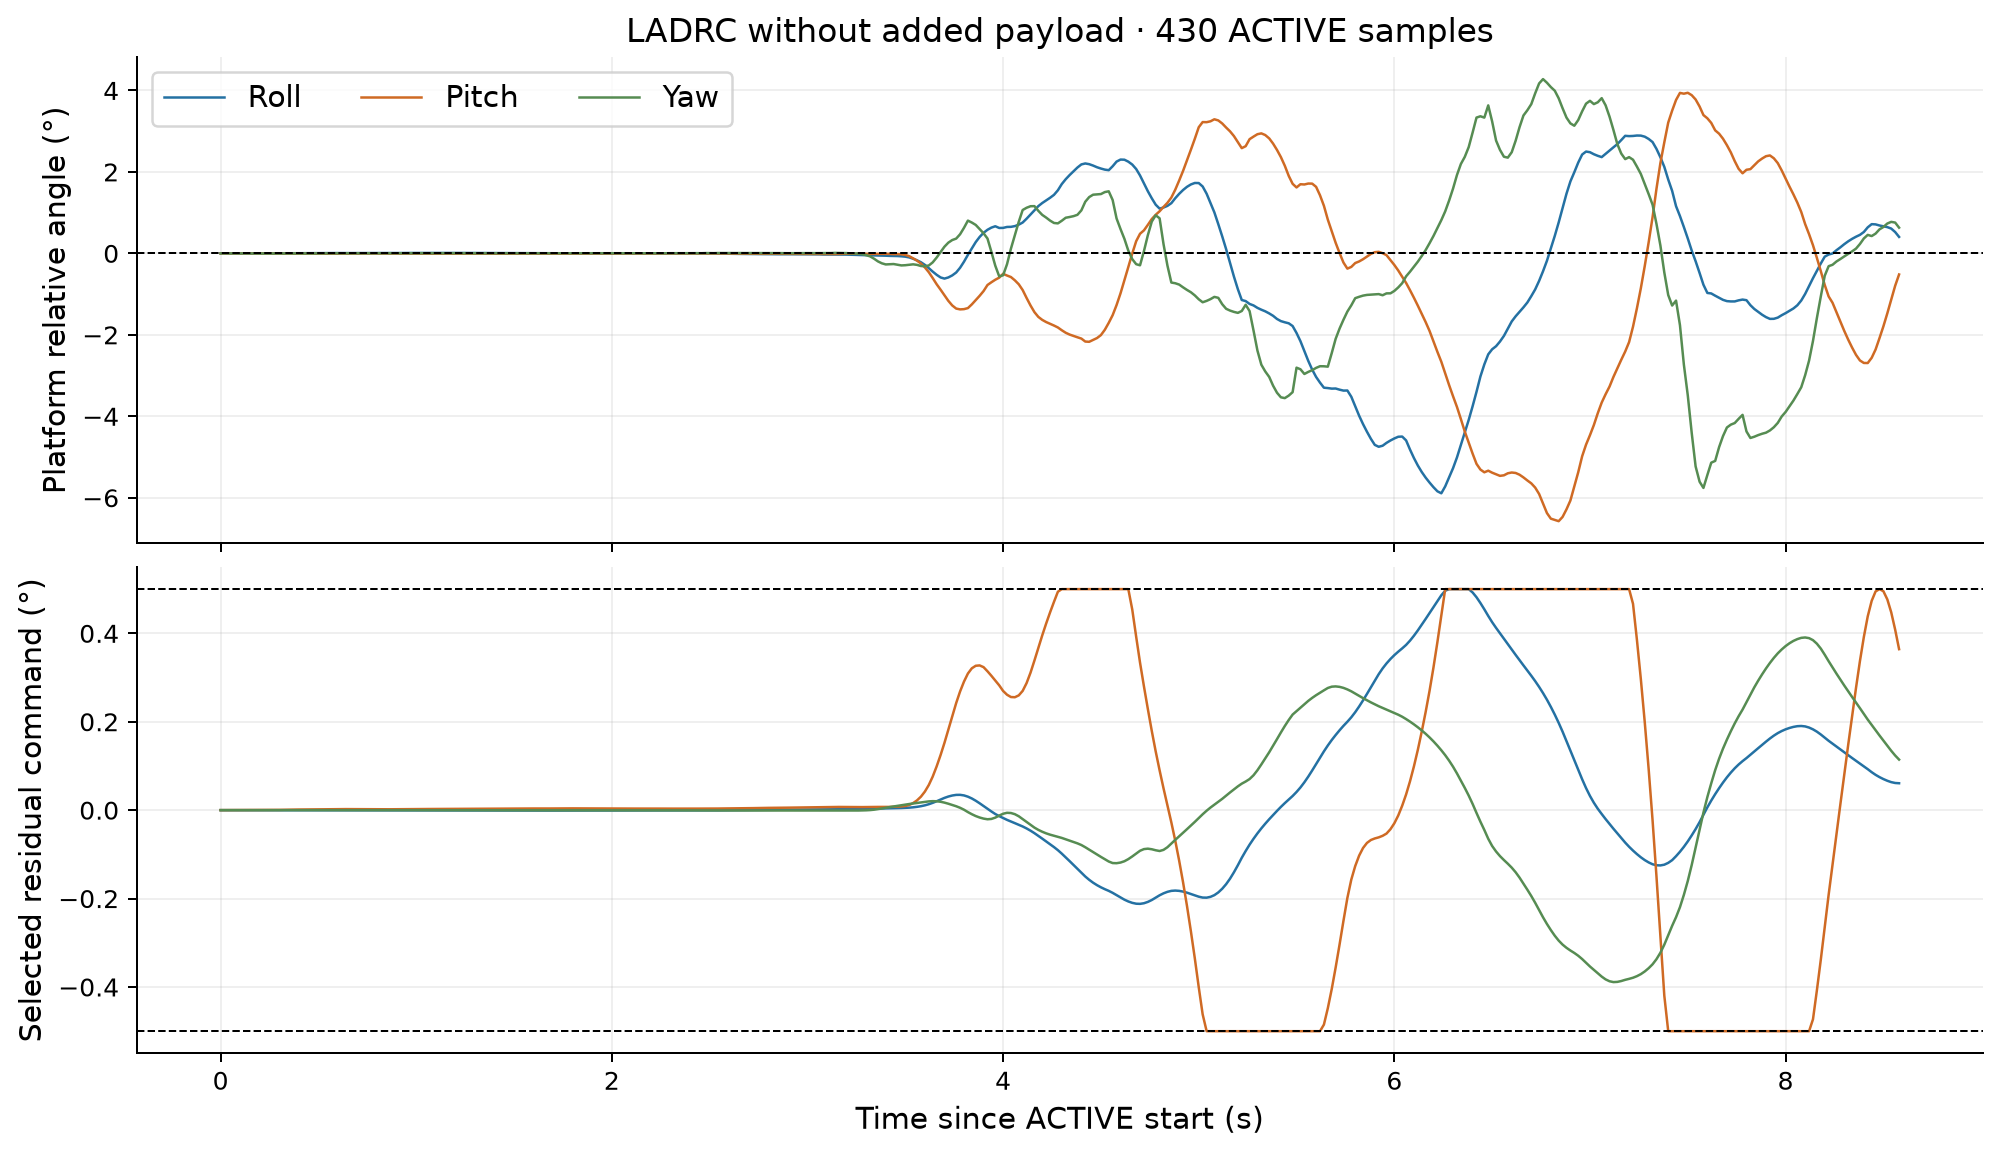
Figure 4. Attitude response and residual output during a short LADRC test.
平台三轴 RMS 为 1.776°、2.132°、1.818°。Roll/Pitch/Yaw 饱和分别为 6、134、0 点,Pitch 约 31.2% 的样本触及 ±0.5° 边界。LADRC 已经在驱动真实机构,但平台仍有明显残余,部分补偿需求也受到限幅约束。
沿用前面的指标定义,把这段短测的基座输入、平台响应与归一化比值放在一起:
| 指标对象 | 基座 RMS(°) | 平台 RMS(°) | ||
|---|---|---|---|---|
| Roll | 2.1867 | 1.7761 | 0.8122 | 0.9962 |
| Pitch | 2.3378 | 2.1318 | 0.9119 | 0.9681 |
| Yaw | 0.7279 | 1.8180 | 2.4978 | 2.6639 |
| SO(3) | 3.2800 | 3.3128 | 1.0100 | 1.0640 |
Yaw 的基座 RMS 仅为 0.728°,平台 RMS 为 1.818°,因此响应比值达到 2.4978。小输入分母会放大归一化比值,读图时需要同时保留绝对误差,而不是只看比值大小。
再把更长的 PID、LADRC 记录放到共同窗口中比较。两次分别使用 PID 与三轴 LADRC,共享前馈结构、主要驱动配置和 ±0.5° 残差预算,反馈参数与第一部分一致。参考分别捕获,初始执行器位置不同,额外负载条件没有完整记录。
将各自首次进入 ACTIVE 设为零时刻,取约 23.24 s 的共同持续时间,两组各 1163 个样本;PID 完整 ACTIVE 中多出的 52 点不进入统计。图 5 同时展示基座输入与平台响应,共同窗口统一了统计长度,人工扰动仍未同步回放。
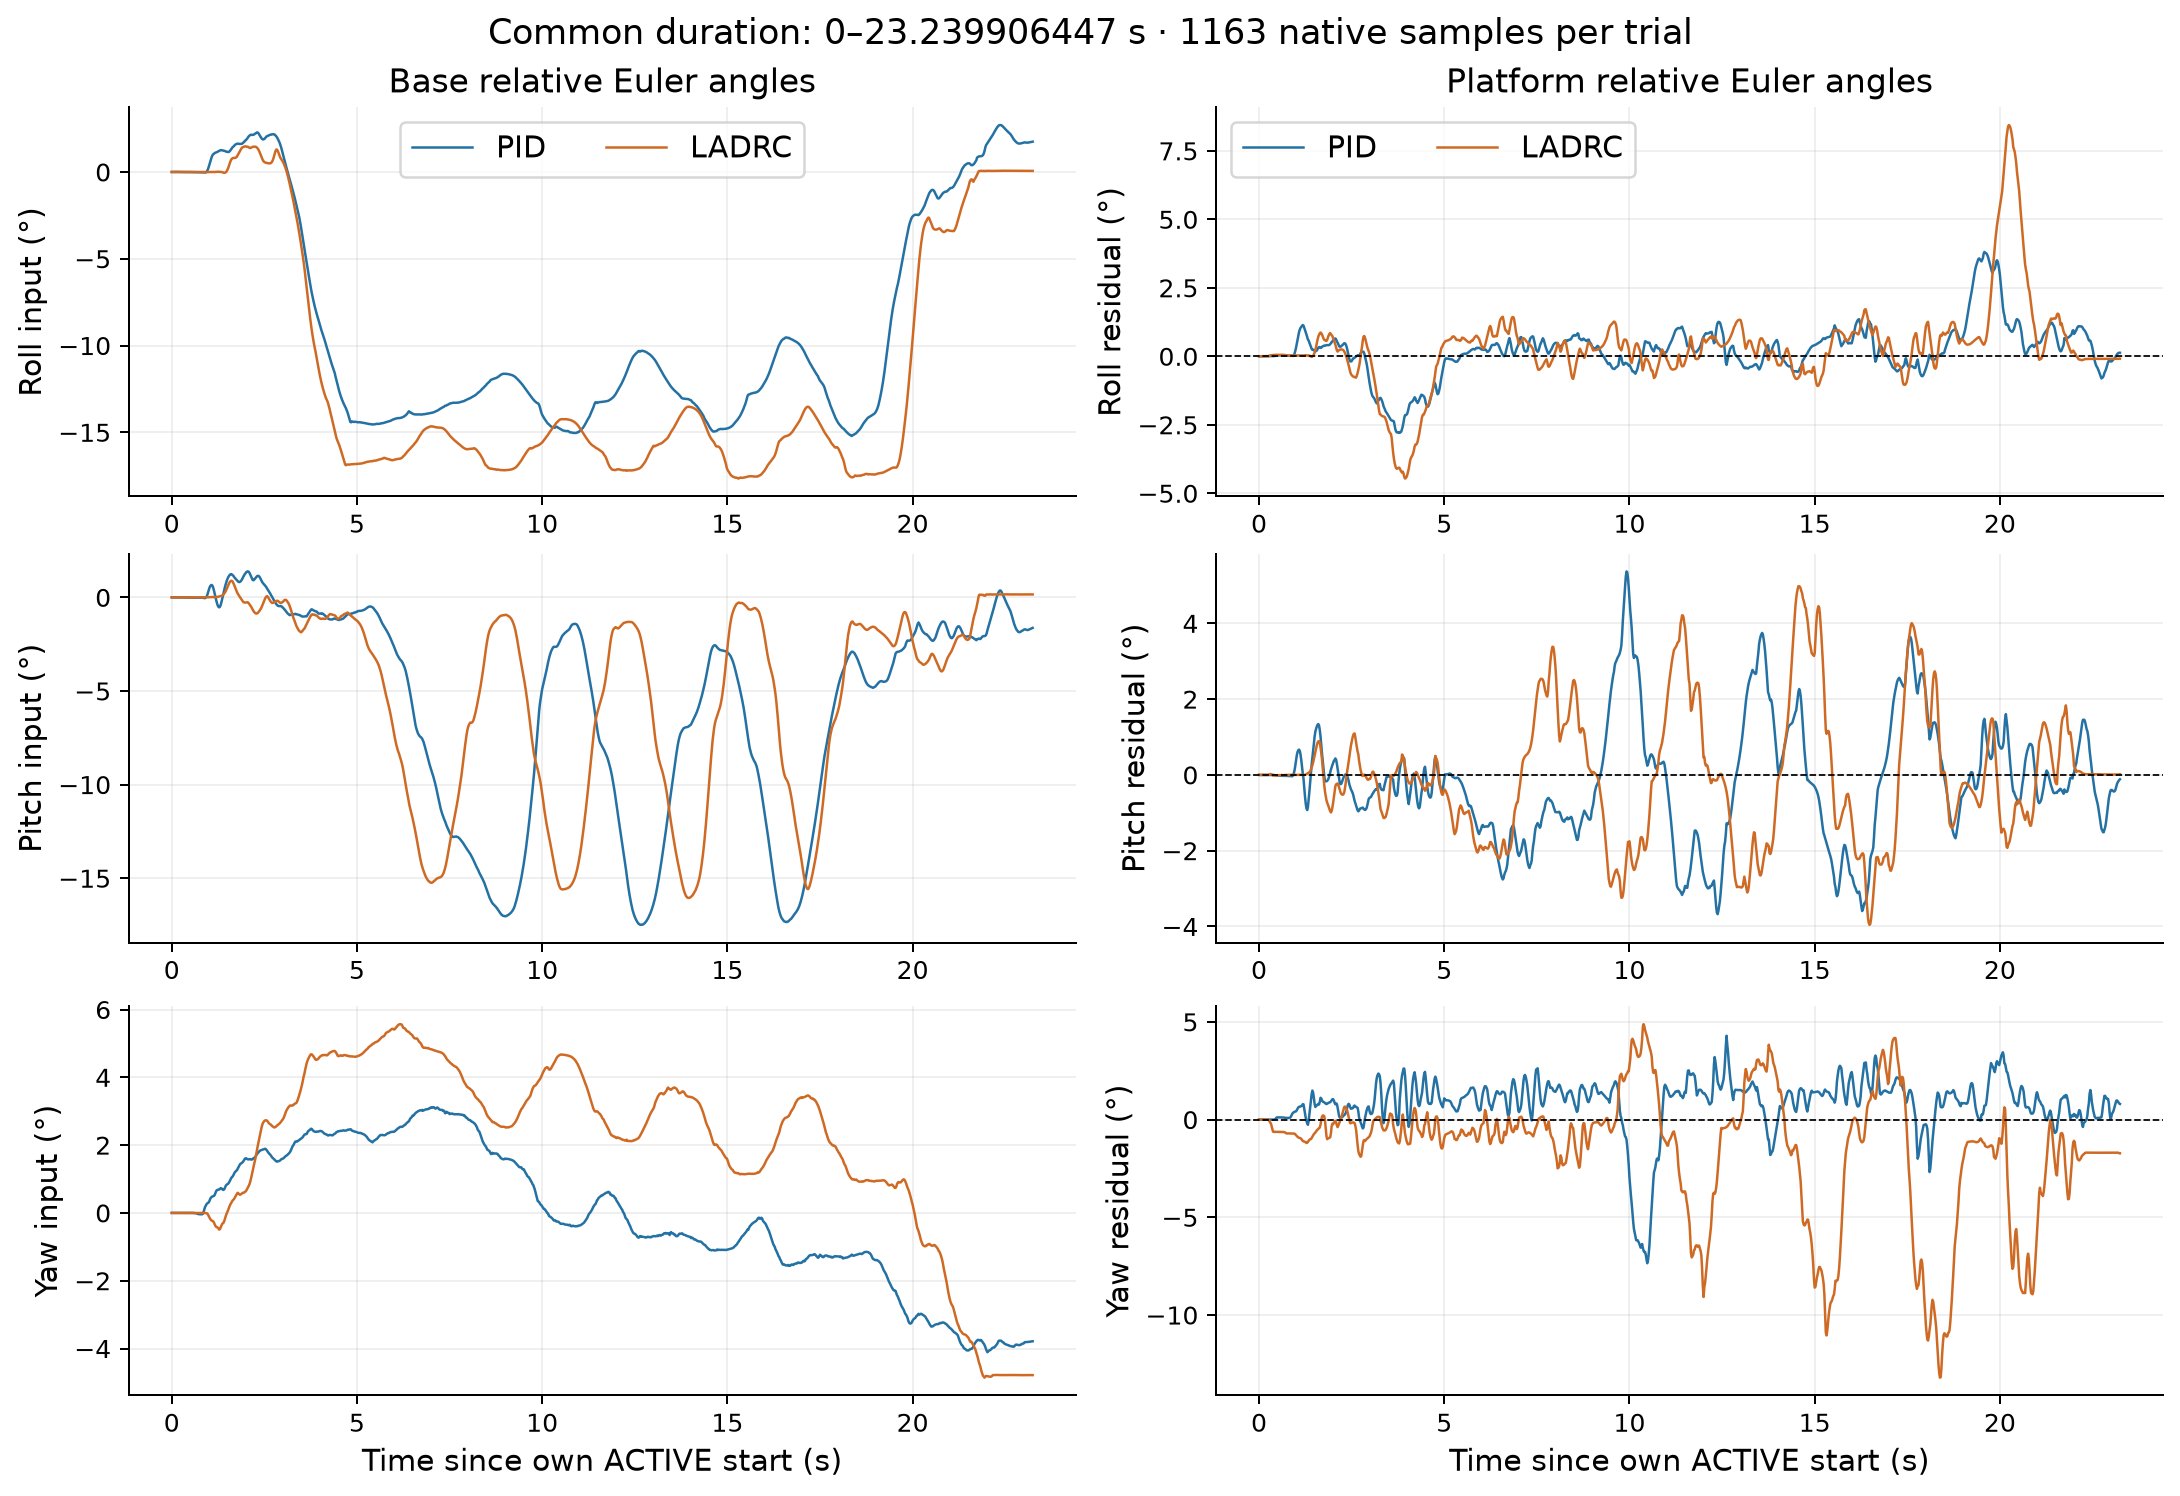
Figure 5. PID and LADRC attitude responses over a common-duration window.
| 轴 | 基座 RMS:PID / LADRC(°) | 平台 RMS:PID / LADRC(°) | 平台 Peak:PID / LADRC(°) |
|---|---|---|---|
| Roll | 10.758 / 13.314 | 0.982 / 1.602 | 3.811 / 8.441 |
| Pitch | 8.098 / 7.115 | 1.592 / 1.735 | 5.371 / 4.981 |
| Yaw | 2.059 / 3.288 | 1.670 / 3.690 | 7.348 / 13.201 |
这两段记录中,PID 三轴 RMS 均较低;LADRC 的 Pitch 峰值略小,Roll、Yaw 峰值较大。LADRC 的 Yaw 误差曾达到 −13.201° 的负向极值,对应绝对峰值为 13.201°。与此同时,LADRC 的基座 Roll、Yaw RMS 分别高约 24% 和 60%,Pitch 低约 12%,因此误差还要结合输入方向与幅值理解。
为了避免只看误差绝对值,再计算逐轴平台与基座 RMS 的比值:
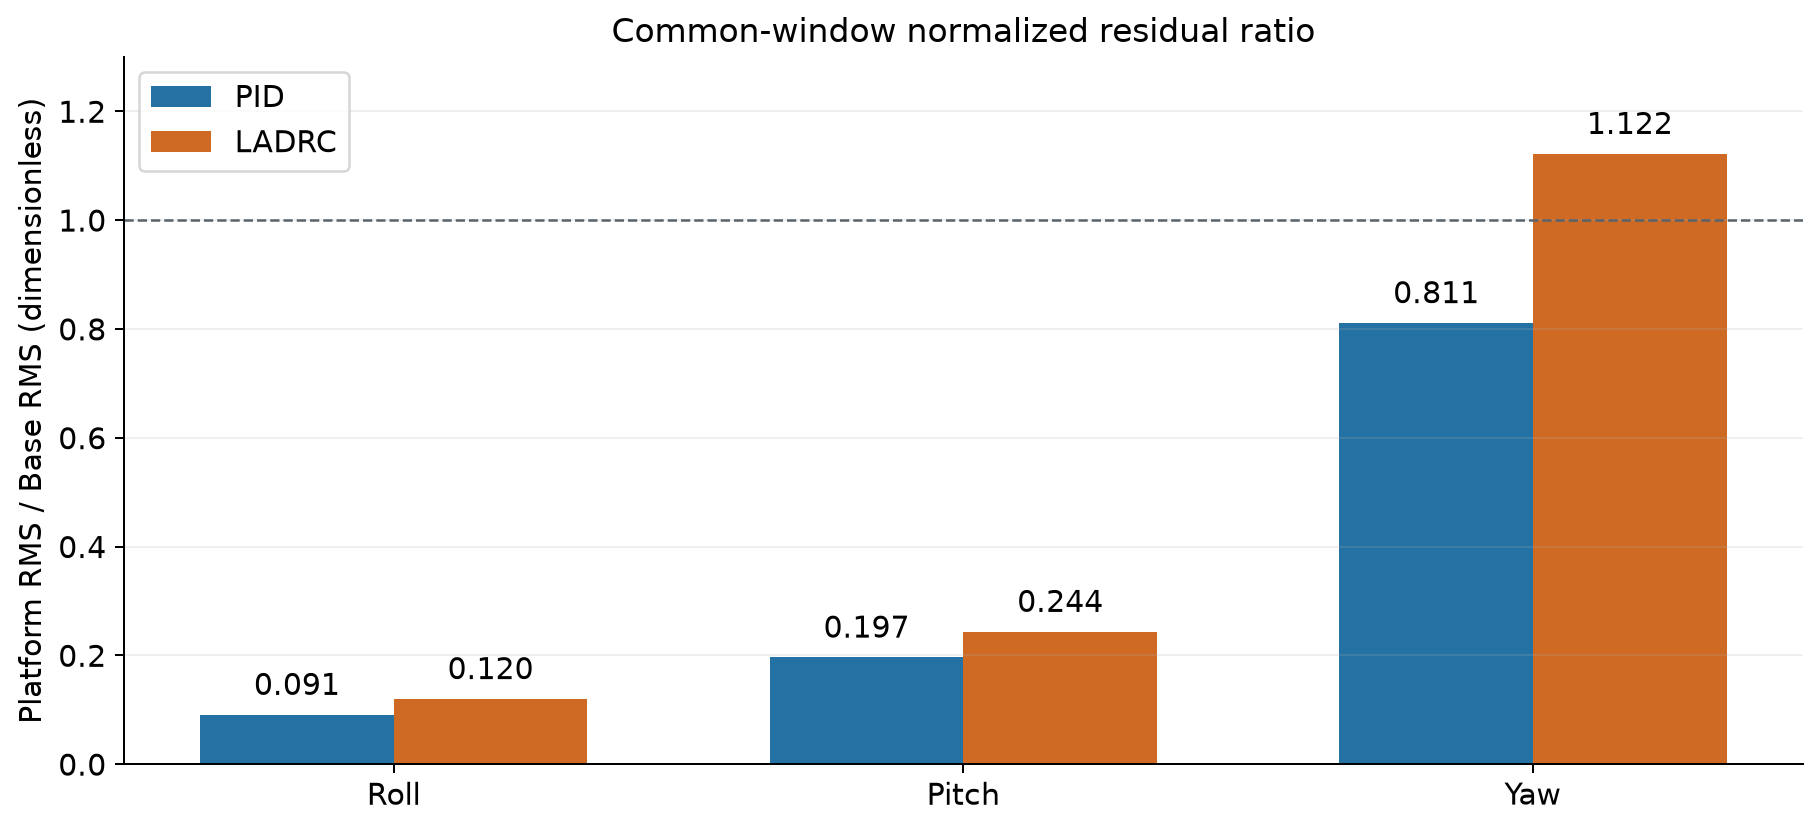
Figure 6. Per-axis normalized RMS response ratios for PID and LADRC.
PID 的 Roll/Pitch/Yaw 比值为 0.091、0.197、0.811,LADRC 为 0.120、0.244、1.122,当前记录中 PID 的三轴比值仍较低。LADRC 的 Yaw 比值大于 1,表示平台同轴 RMS 高于基座 RMS;在复合旋转中,其他轴的运动也可能影响该轴误差。这个幅值比值没有统一频率、参考或跨轴输入,不能直接当作闭环不稳定判据或用来估算带宽。
两种反馈都已作用到实机,也都留下了需要解释的误差。接下来考察负载改变时的记录,观察集总扰动估计、补偿需求与机构响应之间的关系。
2.4 加入偏心负载之后
LADRC 增加了对综合影响的估计,那么负载改变后,这一机制能否体现出价值?为观察这个问题,我在动平台上增加了一个偏心重物。偏心安装会改变不同构型和运动方向下的受力与执行需求,两次测试保持同一次固定装夹。负载质量与力臂没有精密测量,输入仍由人工施加,因此这里观察同一装夹下的实际响应,不作已知力矩、匹配扰动的抗扰对照。
图 7 左侧展示基座欧拉角,右侧展示世界系 SO(3) 误差向量分量。PID 与 LADRC 的 ACTIVE 分别为 429 点、8.560 s 和 446 点、8.901 s,时间均从各自 ACTIVE 起点计。
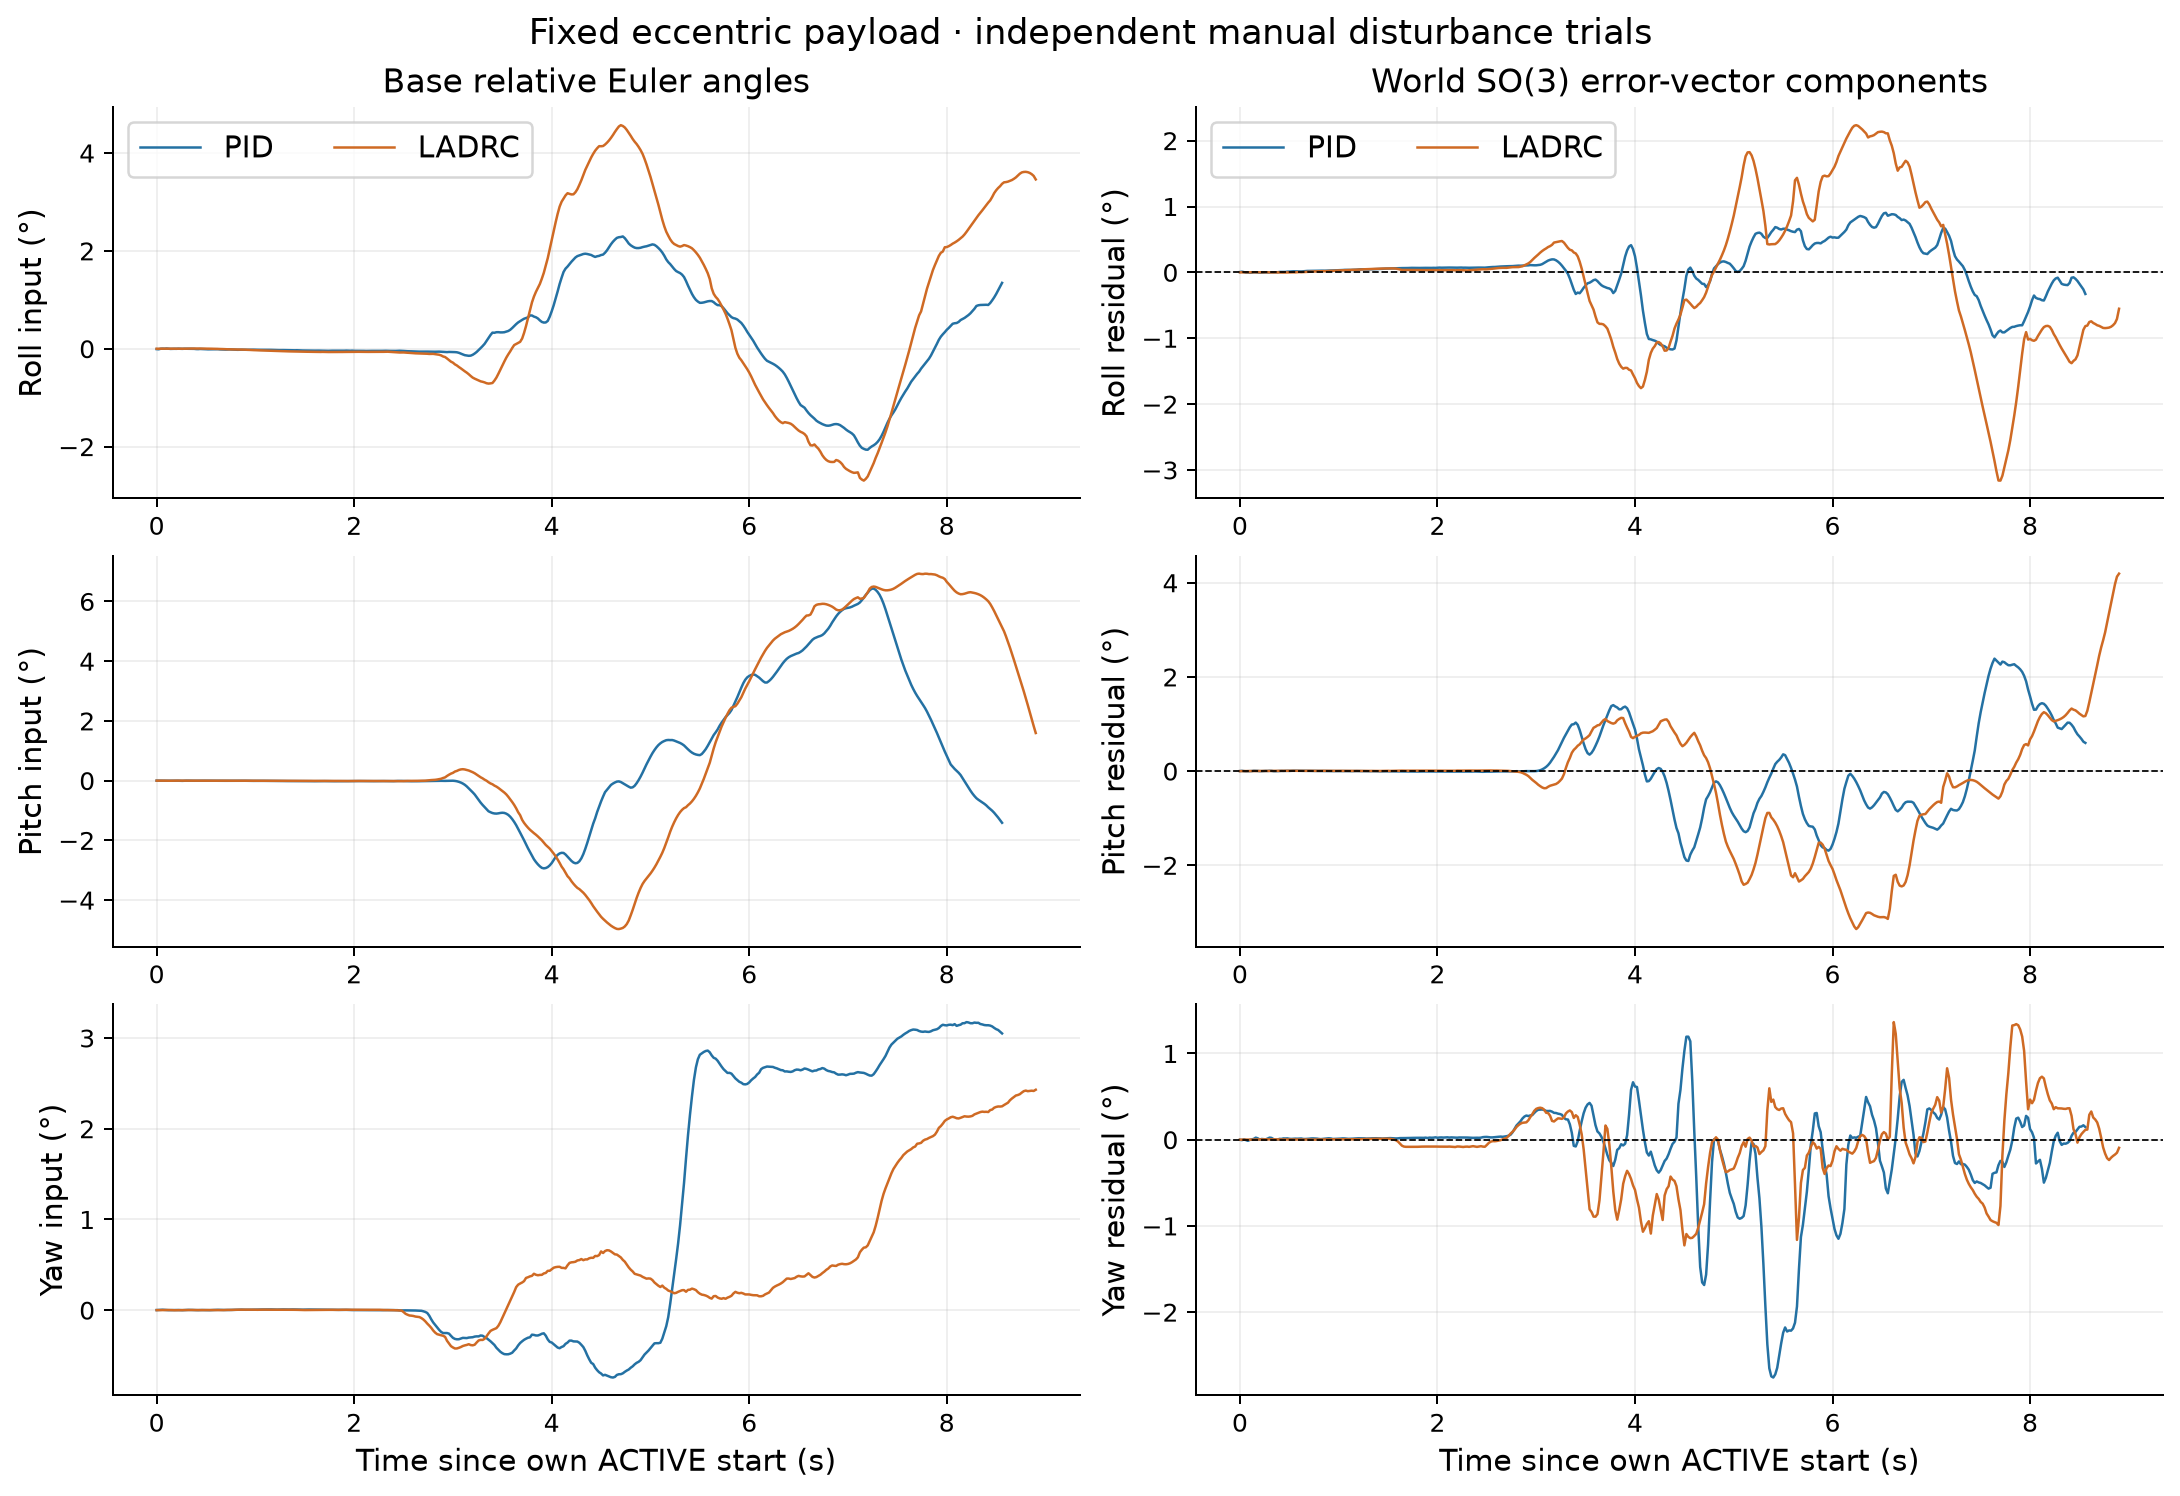
Figure 7. Base inputs and platform attitude errors with eccentric payload.
| 误差分量 | PID RMS / Peak(°) | LADRC RMS / Peak(°) |
|---|---|---|
| Roll | 0.446 / 1.171 | 1.072 / 3.161 |
| Pitch | 0.868 / 2.389 | 1.309 / 4.194 |
| Yaw | 0.608 / 2.758 | 0.441 / 1.364 |
LADRC 的 Roll、Pitch 误差较大,Yaw 较小;它的基座 Roll/Pitch RMS 也比 PID 高约 90%/50%,Yaw 则低约 48%。轴向输入与误差的变化方向相近,单看某一轴的改善或恶化,还不足以分离控制器和输入各自的影响。
更直接的线索来自补偿预算。PID 实际残差三轴均未饱和,LADRC 的 Pitch 有 73/446 点饱和,约 16.4%。Pitch 原始输出峰值约 1.025°,超过 ±0.5° 的可执行预算;ESO 的
执行层的最大命令/反馈快照差,PID、LADRC 分别为 38、80 steps。这个量是驱动坐标中最新命令与最新反馈之差,采样并不同步。它让控制需求与执行状态之间的差距变得可见,却不是同步机械跟踪误差或平台绝对位置精度。观测器生成了补偿,机构能否及时完成,还需要结合执行响应判断。
2.5 有了扰动观测器,为什么控制效果仍不理想?
ESO 已经在更新,LADRC 也生成了补偿命令,但平台仍有明显的姿态残余,部分代表性实验中的误差甚至高于 PID。问题出在哪里?先看控制器提出的补偿需求,能否沿着执行链路真正变成平台运动。
首先,控制器想补偿,输出却有上限。 每轴附加残差只有 ±0.5°,反馈项与扰动补偿项共享这一范围。共同统计窗口的 1163 个样本中,LADRC 的 Pitch 有 423 次触及限幅,约 36.4%;Roll、Yaw 分别为 36、211 次,约 3.1%、18.1%,PID 三轴则没有残差饱和。Pitch 超过三分之一的样本中,即使控制器提出更大的需求,最终选用输出也只能停在边界。
图 8 把偏心负载和共同窗口 LADRC 记录中的 Pitch 响应放在一起:原始控制输出表示计算出的需求,限幅后输出表示软件实际选用的补偿。两条曲线分开时,就有一部分需求被截去了。图中同时保留实测误差、LESO 状态
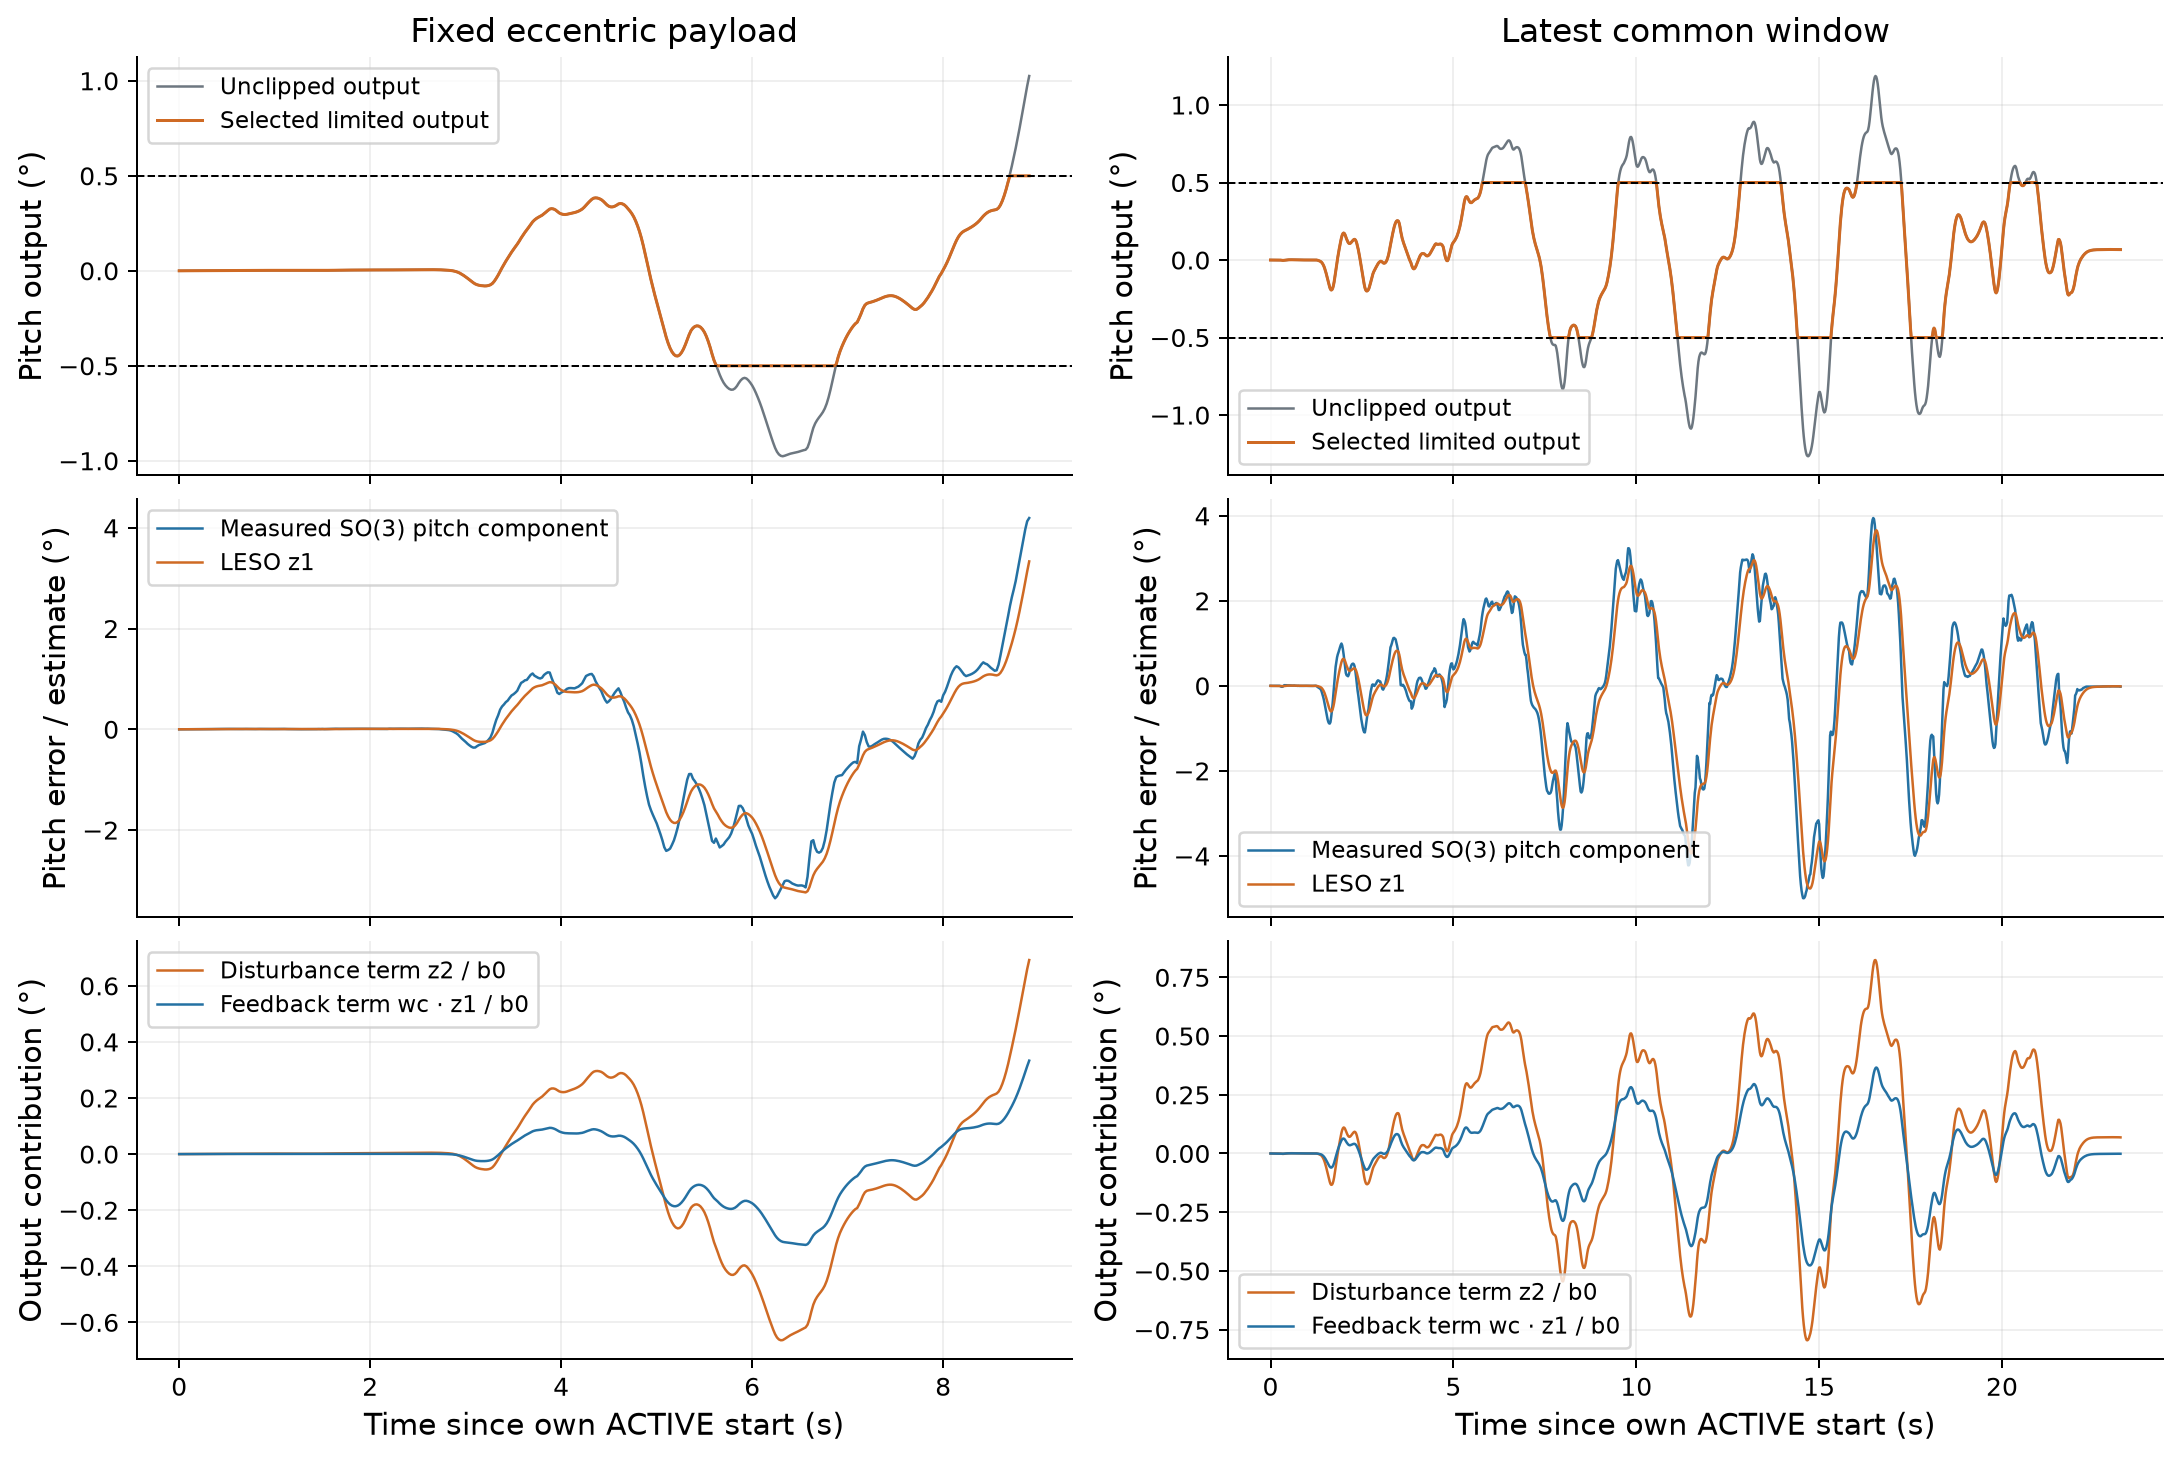
Figure 8. LADRC residual limits, error estimates and control contributions.
饱和说明输出受到约束,却不能单凭 36.4% 的占比判断限幅造成了多少姿态误差。误差反馈与扰动估计都可能推高需求,需结合实际响应理解。
其次,发出命令不等于机构已经完成动作。 补偿还要经过 SO(3) 姿态合成、IK、轨迹整形和通信,最终由六轴执行器形成平台运动。偏心负载 PID、LADRC 的最大命令/反馈快照差分别为 38、80 steps,说明控制器读取到的目标与反馈位置曾存在差距;两者来自异步消息,不是严格同步的机械跟踪误差。机构需要时间响应,观测器收到限幅后命令,也不等于知道平台已经实现了这份输入。
最后,观测器的模型也需要与真实系统匹配。 一阶误差模型通过名义增益
带宽决定估计和反馈响应变化的速度。Roll/Pitch/Yaw 的控制带宽参数
引入观测器增加了估计与补偿机制,实际稳定效果则取决于估计、输出限制和执行响应能否配合。图中的输出触顶是直接可见的约束,如何让模型和补偿更贴合真实机构,还要结合状态估计与实际运动一起判断。
2.6 从慢到快:不同扰动节奏下的主动稳定
前面的代表性实验中,PID 已经表现出较好的姿态稳定效果。但如果基座晃动得越来越快,动平台还能保持同样的效果吗?这次沿用最终保留的 PID 参数,进行约 40 s 的手持扰动,按人工运动节奏划分为慢(Slow)、中(Medium)、快(Fast)三段。这些标签没有经过严格频率标定。
基座持续运动,平台也在主动补偿,但测试过程中的姿态残余明显增大。有效 ACTIVE 段共 2007 点、40.140 s:基座相对参考的 SO(3) 幅值峰值为 21.512°,平台 SO(3) 误差 RMS 为 10.427°、P95 为 22.474°、最大为 29.133°。约 95% 的样本误差不超过 P95,但峰值已接近 30°,表明补偿仍在运行,平台却未能始终贴近目标姿态。
图 9 展示全部 2007 个 ACTIVE 样本中的基座姿态幅值、平台姿态误差,以及每点六轴命令与反馈的最大快照差。
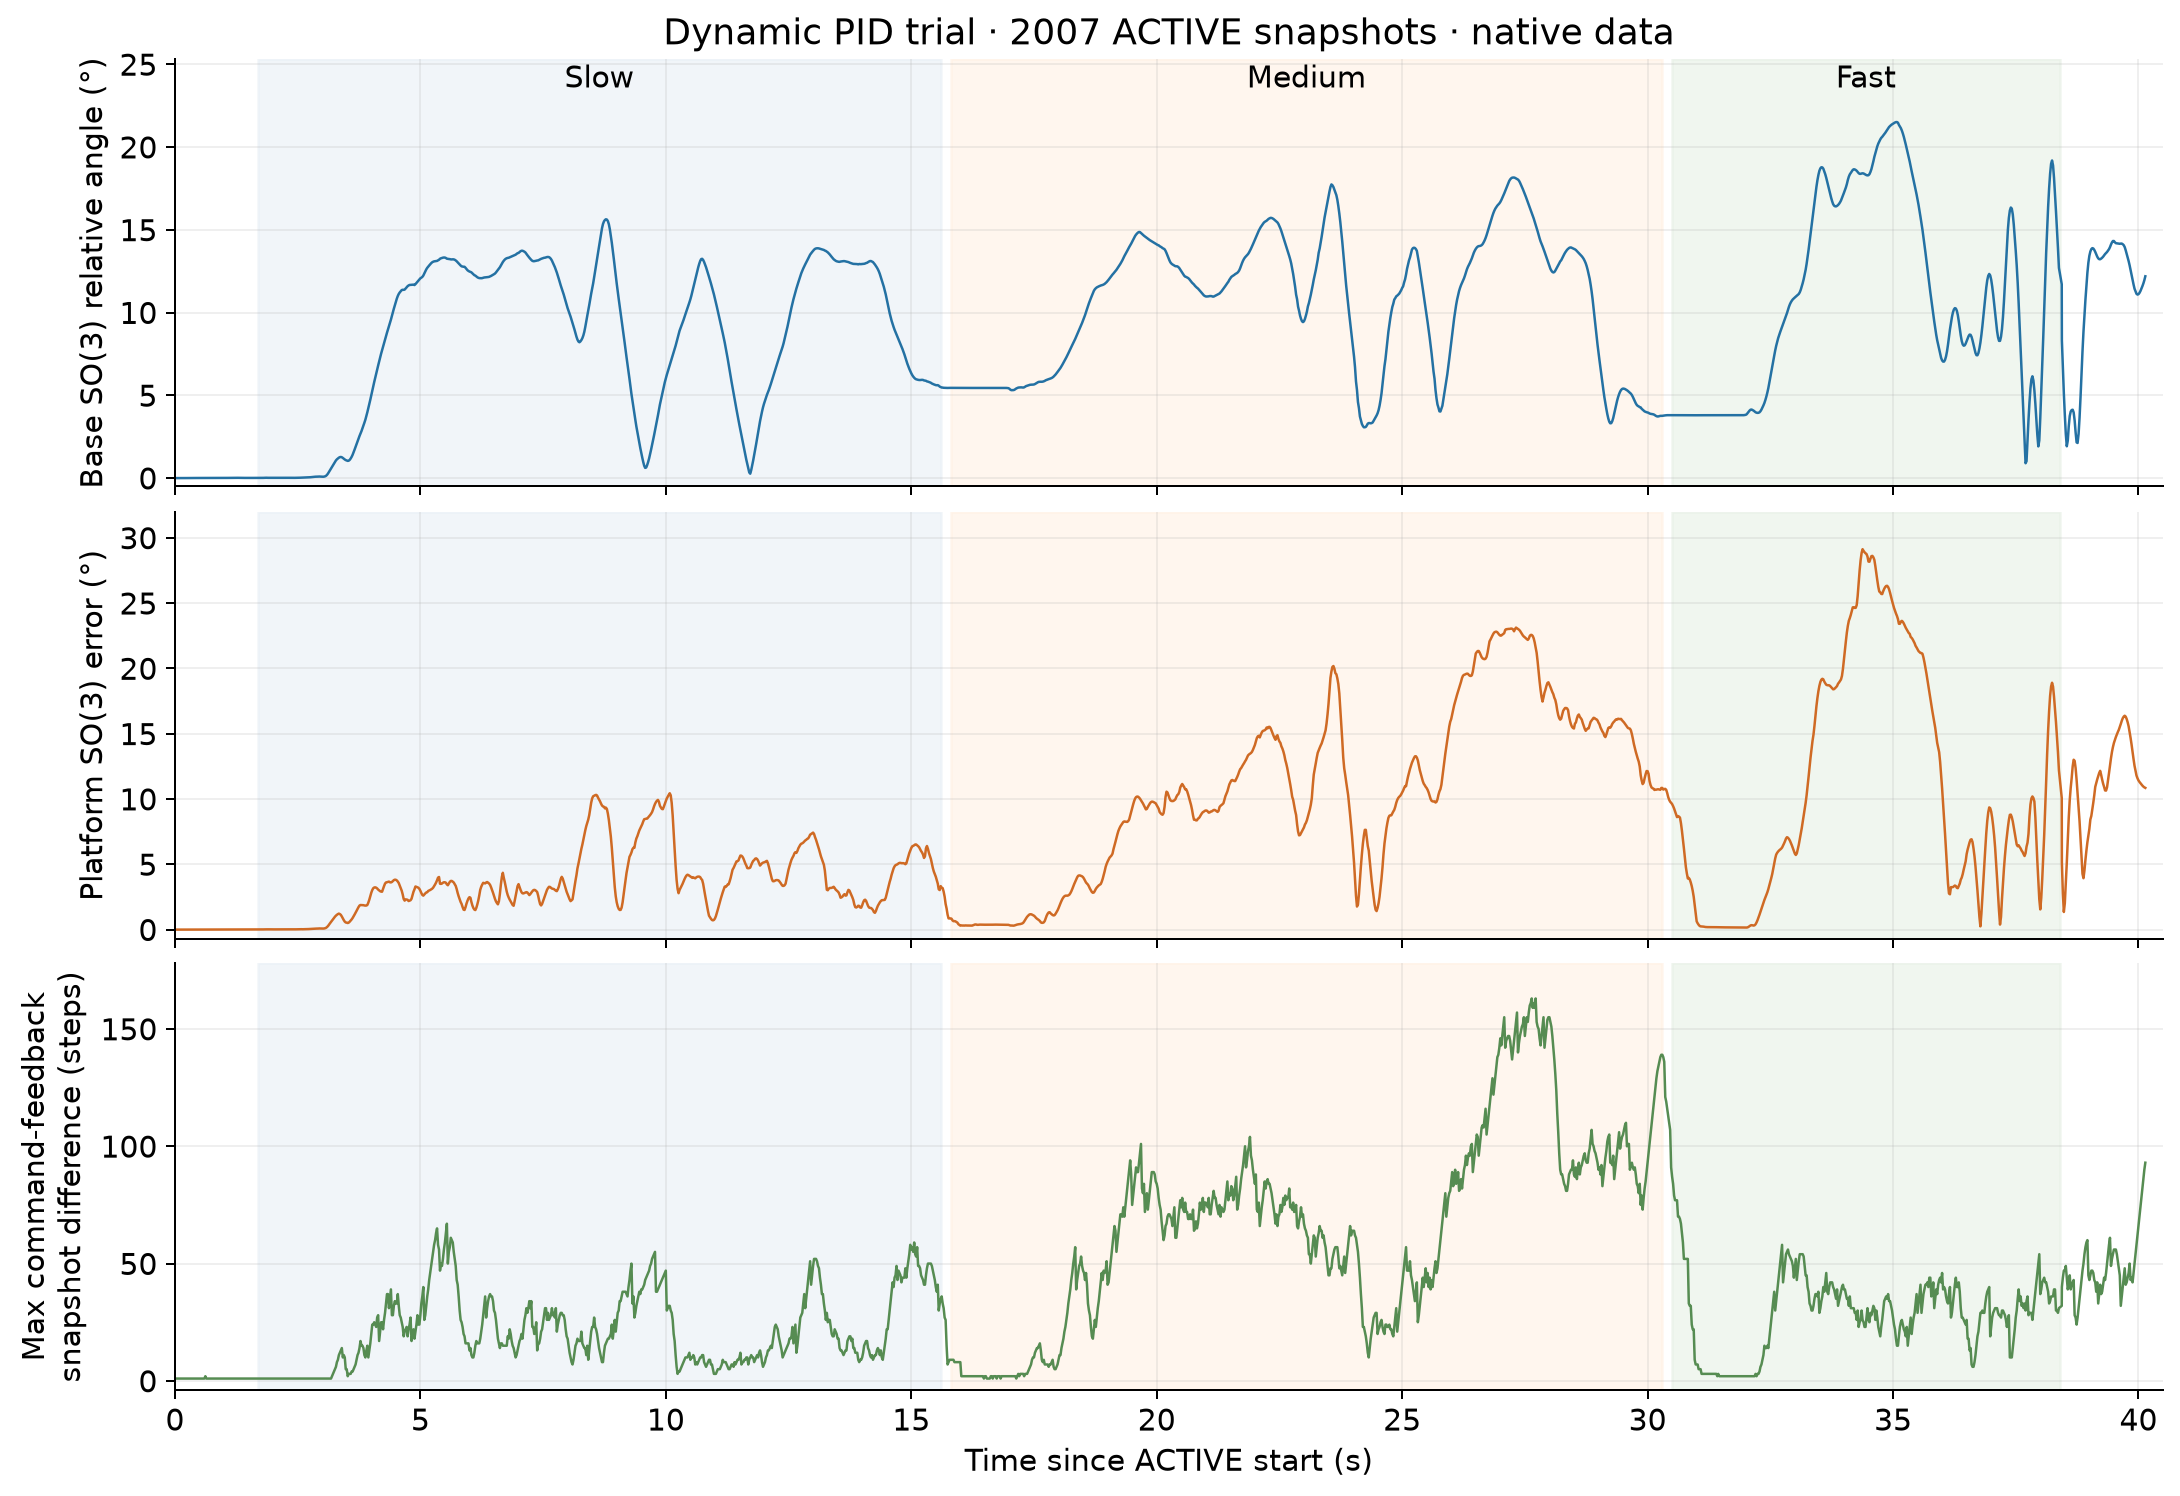
Figure 9. Attitude responses and actuator snapshot differences during dynamic manual disturbance.
三段统计窗口与结果如下;分段间及末尾的样本仍包含在整段曲线和总体统计中。
| 扰动阶段(s) | 基座 SO(3) 幅值均值 / 峰值(°) | 平台 SO(3) 误差均值 / 峰值(°) | 最大快照偏差(steps) | 最大电流(mA) |
|---|---|---|---|---|
| Slow:1.7–15.6 | 8.48 / 15.64 | 3.66 / 10.44 | 67 | 224 |
| Medium:15.8–30.3 | 10.45 / 18.16 | 10.64 / 23.13 | 163 | 468 |
| Fast:30.5–38.4 | 10.94 / 21.51 | 10.75 / 29.13 | 84 | 188 |
从慢段到中段,平台误差均值由 3.66° 增至 10.64°,稳定效果明显下降。值得注意的是,最大快照差 163 steps 和最大电流 468 mA 都出现在中段,而非快段。执行负担不能只按快慢标签判断:基座幅度、运动方向、机构构型和目标变化过程都可能影响六轴需要完成的动作,当前实验没有单独分离这些因素。
为什么后面会留下较大误差?一个直接限制是反馈附加补偿每轴只有 ±0.5°。整段中,PID 的 Roll/Pitch/Yaw 残差饱和分别为 139/2007、257/2007、10/2007,约 6.9%、12.8%、0.5%。触顶后,需求再增加,最终残差也无法继续增大;基座旋转所需的主要反向运动仍由前馈承担。例如 Pitch 的比例增益为 0.05,仅比例项在误差分量达到 10° 时就会提出 0.5° 补偿需求,叠加导数项后是否触顶还要看两项的实际合成。
与此同时,前馈命令持续变化,六个执行器需要时间完成运动,不同构型下所需的行程变化也不同。163 steps 的最大快照差提示命令与反馈之间曾存在较大差距;它来自异步消息,不能直接当作同步机械跟踪误差。将它与姿态残余一起看,才能理解补偿计算与真实运动之间的距离。限幅和执行响应提供了分析线索,但这次手持实验并未测得精确的频率响应或闭环带宽。
测试最后停止于恢复目标的安全检查:新目标相对驱动保留的衔接位置,最大跳变为 81 steps,超过 80 steps 门限,因此目标更新被拒绝。触发的是目标衔接保护,并非本次过流或电机内部 Fault,也没有机械卡死证据。真实机器人不仅要生成补偿,还要及时完成运动,并在中断后安全衔接目标。
3. 失败案例与工程可靠性
前面的实验已经看到,补偿命令从计算到执行,始终受到真实系统约束。除了姿态误差,执行余量、输入时效和安全保护也决定了主动稳定能否持续运行。下面从大角度补偿、测量过期和长时间运行中的具体表现,进一步讨论这些工程问题。
3.1 硬件边界:大角度补偿触发过流
一次大角度姿态补偿试验关注基座倾斜较大时,前馈与 PID 能否继续维持平台朝向。机构随后因第五路执行器过流保护停止,这让几何可达与真实执行能力的区别变得具体。
保护触发前的最后一次有效姿态记录中,基座 Roll 为 −38.113°,基座系命令 Roll/Pitch/Yaw 为 38.140°、−4.825°、1.496°,第五路执行器电流为 487 mA。随后故障记录中的电流达到 503 mA,超过当时 500 mA 的软件保护门限。姿态与 503 mA 来自前后两次记录,不能视作同步观测;故障行的默认零姿态也不代表平台已回到参考。
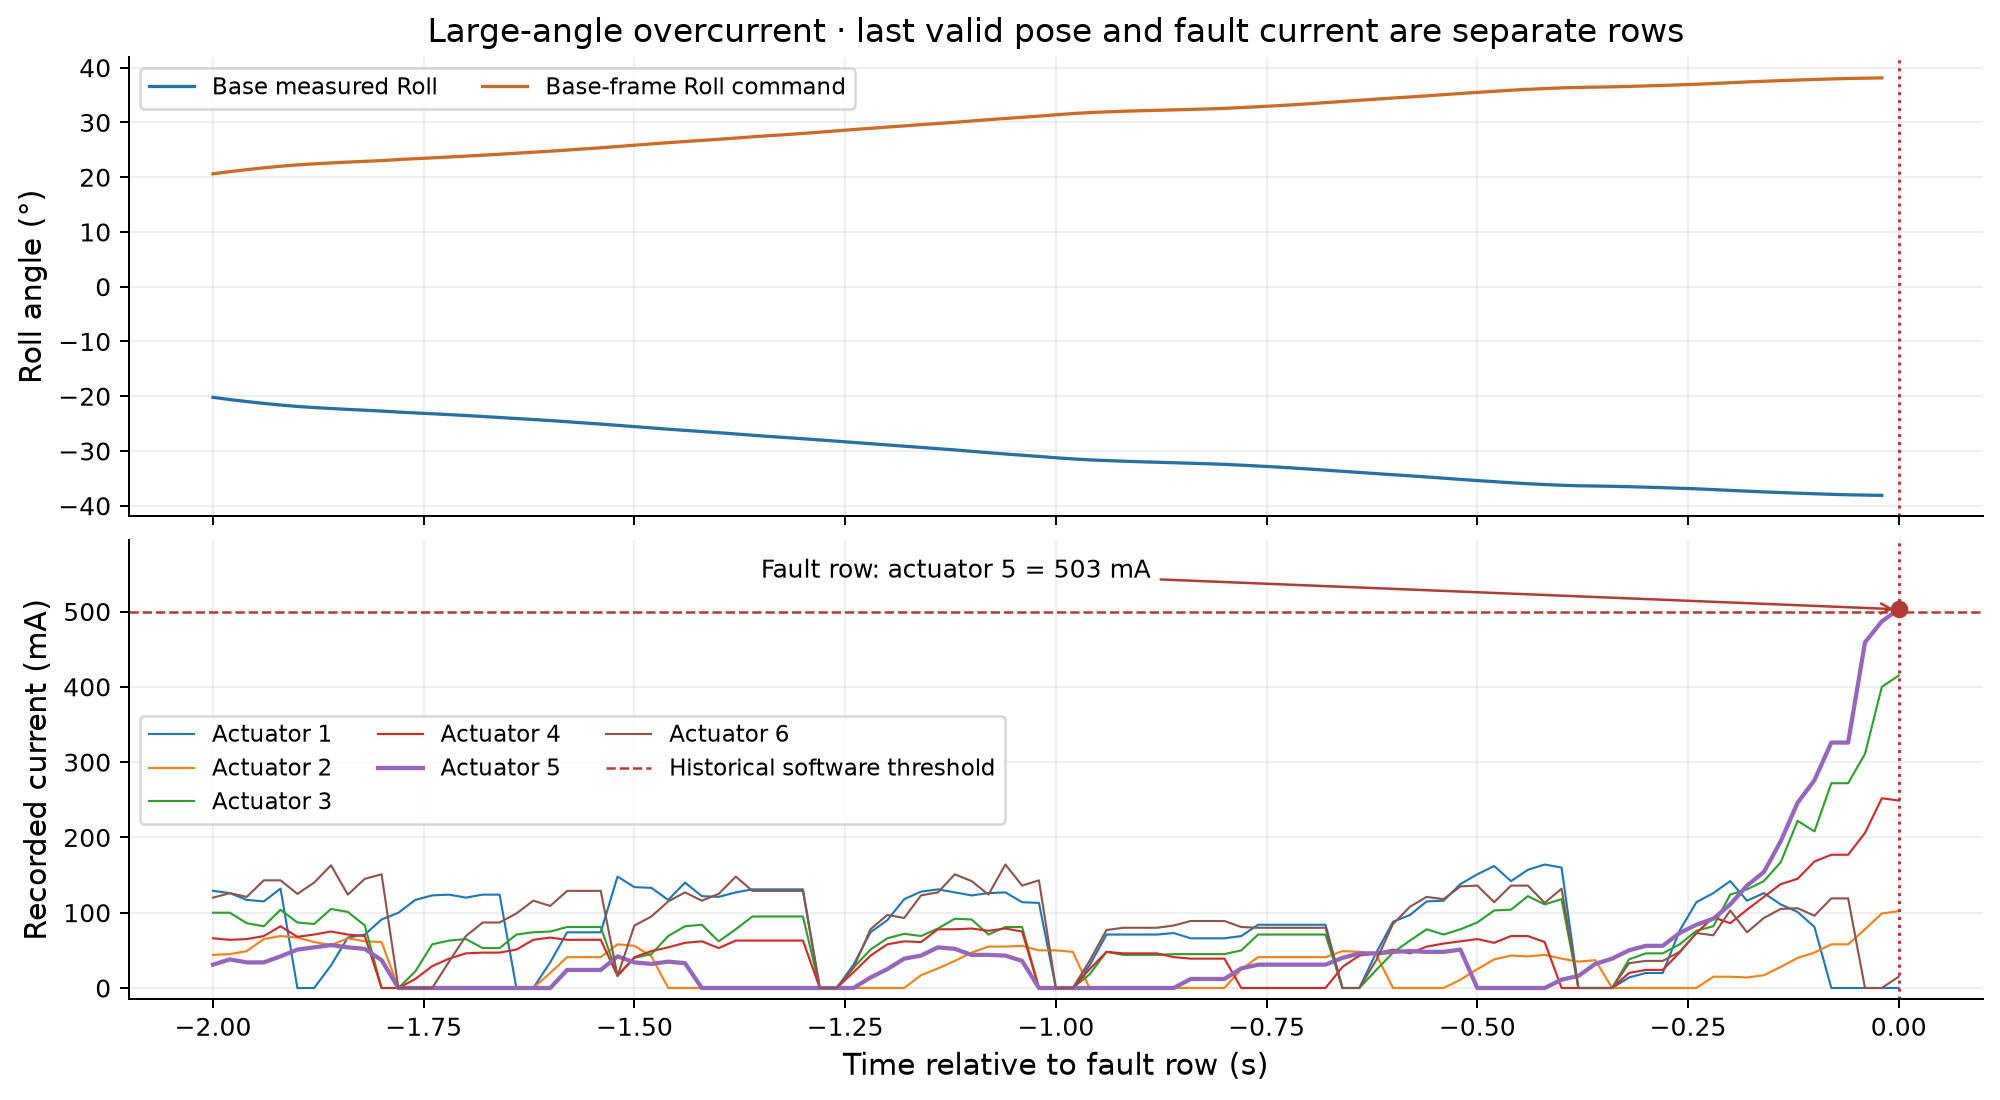
Figure 10. Attitude commands and overcurrent stop during large-angle compensation.
驱动锁存第五路过流并进入停止流程,保护触发前的 PID 残差没有饱和。现有记录没有分离构型受力、摩擦、机械干涉或执行器余量等因素,不能把停止简单归因于 PID 振荡。应按此次生效的 500 mA 门限理解触发,提高门限本身不会增加机构的实际余量。
运动学有解只回答目标是否满足几何关系,不能保证真实闭链机构在该构型下具有足够受力和执行余量。遇到这种停止,应保留电流、最后有效命令和跟踪状态,再检查对应构型,而不是先扩大控制增益或放宽保护。
高动态实验中的 81 steps 恢复目标拒绝,则要求检查中断后的目标衔接。另一段独立 PID 试测把 Pitch 的
3.2 实时性边界:控制器运行,输入仍可能过期
运行节奏也会限制补偿。一次驱动记录中,两次反馈 ingest 完成之间的 scheduler gap 达到 741.9 ms,超过当时 283.3 ms 的告警门限,研究模式仍继续运行。这是反馈汇集的调度间隔,不能当作单个 UART 读调用耗时;操作系统调度、Python 执行和串口等待各自占了多少,现有日志没有分离。
更直接的问题是控制器实际使用的姿态是否足够新。一次 LADRC 演示进入 ACTIVE 约 26.52 s 后,因 Base IMU 回调 freshness 超过 100 ms 而收到 FAULT 状态通知。最后一条正常遥测的 Base age 为 93.911 ms、Platform age 为 3.086 ms、驱动反馈 age 为 13.043 ms。这些是故障前的有效观测,触发故障的下一次更新没有完整正常遥测。
这里的 age 基于控制器最近一次回调消费时间,不是设备采样时间,也不是某次调用等待了 100 ms。独立 ROS 观察者最后收到 Base 的时间与控制器推得的最近回调接近,而 Platform 仍在故障附近有消息。因此,“系统一直收到 Base,只是控制器没有处理”的单一解释并不符合这次会话的现有观测。
同一 LADRC 运行的内核日志记录了 Base 所在 USB 路径断连与重新枚举,重枚举设备身份与 Base IMU 匹配。内核事件时间显示,断连早于 FAULT 状态通知约 31.7 ms,支持输入链路中断参与这次停止。最后 Base 回调更早,断连前输入为何逐渐过期仍缺少完整消息记录;电气根因也未定位,内核中的 EMI 提示只能作为排查线索。
LADRC 故障后,六轴 Pause 均得到应答,串口释放,没有遗留进程,安全关闭检查通过。但控制过程仍以 FAULT 结束,HOME 恢复按安全策略跳过。重新枚举只说明设备再次出现,应用层重新接管输入并恢复主动控制尚未得到验证。
另一次 PID 短会话在进入 ACTIVE 约 59.24 ms 后,也因输入 freshness 检查停止,退出汇总未满足全部安全关闭条件。它与上述 LADRC 演示是不同运行,测量 age 与关闭结果不能混用。两者共同表明,输入时效和故障收尾都是反馈算法之外的运行条件。
这些案例共同说明,姿态控制还依赖测量到达、回调处理、命令下发和反馈返回的时序。算法公式正常运行,不保证所使用的数据代表当前姿态。关于计时端点、executor 与 UART 链路的通用诊断,见《能运行,不等于可靠运行:ROS 2 机器人系统的故障诊断与工程实践》,这里保留与主动稳定直接相关的现象。
3.3 运行验证:静态长测与主动会话分别评价
为减小通信等待对控制循环的影响,执行链路采用三进程分工:Parent 接收目标并组织状态,UART Child 持有串口并执行有界通信,Feedback Bridge 将最新反馈送回上层。目标与反馈分离传递,启动前通过 readiness 协调,并保留输入时效检查和故障 Pause。下面分别看静态长测与主动控制的运行表现。
| 测试类型 | 持续时间与样本 | 运行及退出结果 |
|---|---|---|
| 静态长测 | 600 s,29995 个连续周期 | 运行窗口无故障;3 次 deadline 重置;退出有异常标记 |
| PID 主动会话 | 约 60 s,ACTIVE 58.900 s、2945 点 | 无运行超时或故障 |
| LADRC 主动会话 | 约 60 s,ACTIVE 58.880 s、2942 点 | 无运行超时或故障 |
静态长测中,Child 周期 wall time 最大约 68.375 ms,相邻周期间隔最大约 68.541 ms,Bridge 反馈间隔最大约 80.775 ms。这些量的起止点不同,分别描述执行周期和反馈传递的时间特征。运行窗口虽未记录故障,周期长尾、3 次 deadline 重置以及退出异常仍需要分别评价。
两段主动会话各支持约一分钟的 PID、LADRC 运行验证,ACTIVE 时长略短于会话总长。600 s 长测保持静态,没有验证连续 600 s 主动姿态稳定;两段主动记录也属于独立测试。后续出现的 freshness 停止进一步说明,成功运行覆盖的是对应条件,而不是所有输入和故障状态。
可靠性改进的价值,是让控制过程知道何时还能继续、何时必须停止:输出触顶时识别补偿预算,测量过期时停止使用旧姿态,驱动保护触发时保留最后有效观测。暂停与资源释放已经有实际记录,恢复控制还需重新建立可信输入和安全衔接目标,现有结果没有完成自动恢复验证。
实机效果展示
为了更直观地观察主动稳定效果,我在动平台上放置了一枚直立的麻将玩具,随后人工改变基座姿态,让平台进行主动补偿。这段采用 PID 控制的演示中,麻将玩具保持站立(图 11)。

Figure 11. PID demonstration with a standing toy on the moving platform.
总结
这次实验进一步验证了 6-PUS Stewart 平台的主动姿态稳定能力:从基于 SO(3) 的姿态前馈,到引入 PID 的闭环纠偏,再到利用 LADRC 估计和补偿集总扰动,三种控制方案在共同的实机执行链路上得到了验证。
实机结果中,PID 的代表性归一化响应比值相对前馈下降;LADRC 的观测器与补偿已经进入实际控制,但误差改善并不一致。偏心负载和动态扰动把残差预算、执行响应与输入条件带入了控制性能的评价。过流、输入过期和目标衔接拒绝则提醒我们,能计算补偿与能持续完成补偿,是不同层面的工程能力。
主动姿态稳定最终要把可靠的姿态测量、正确的旋转计算、及时的执行响应和稳定的运行链路连接起来。控制算法计算的是补偿命令,而真正决定稳定效果的是整套机器人系统能否将这份补偿准确、及时地转化为实际运动。