能运行,不等于可靠运行:ROS 2 机器人系统的故障诊断与工程实践
从真实 6PUS 机器人项目中的 UART 超时出发,通过分层测量、反馈时效性分析、驱动三进程架构与 Executor 故障定位,讨论如何验证 ROS 2 系统能否持续、及时、可靠地运行。
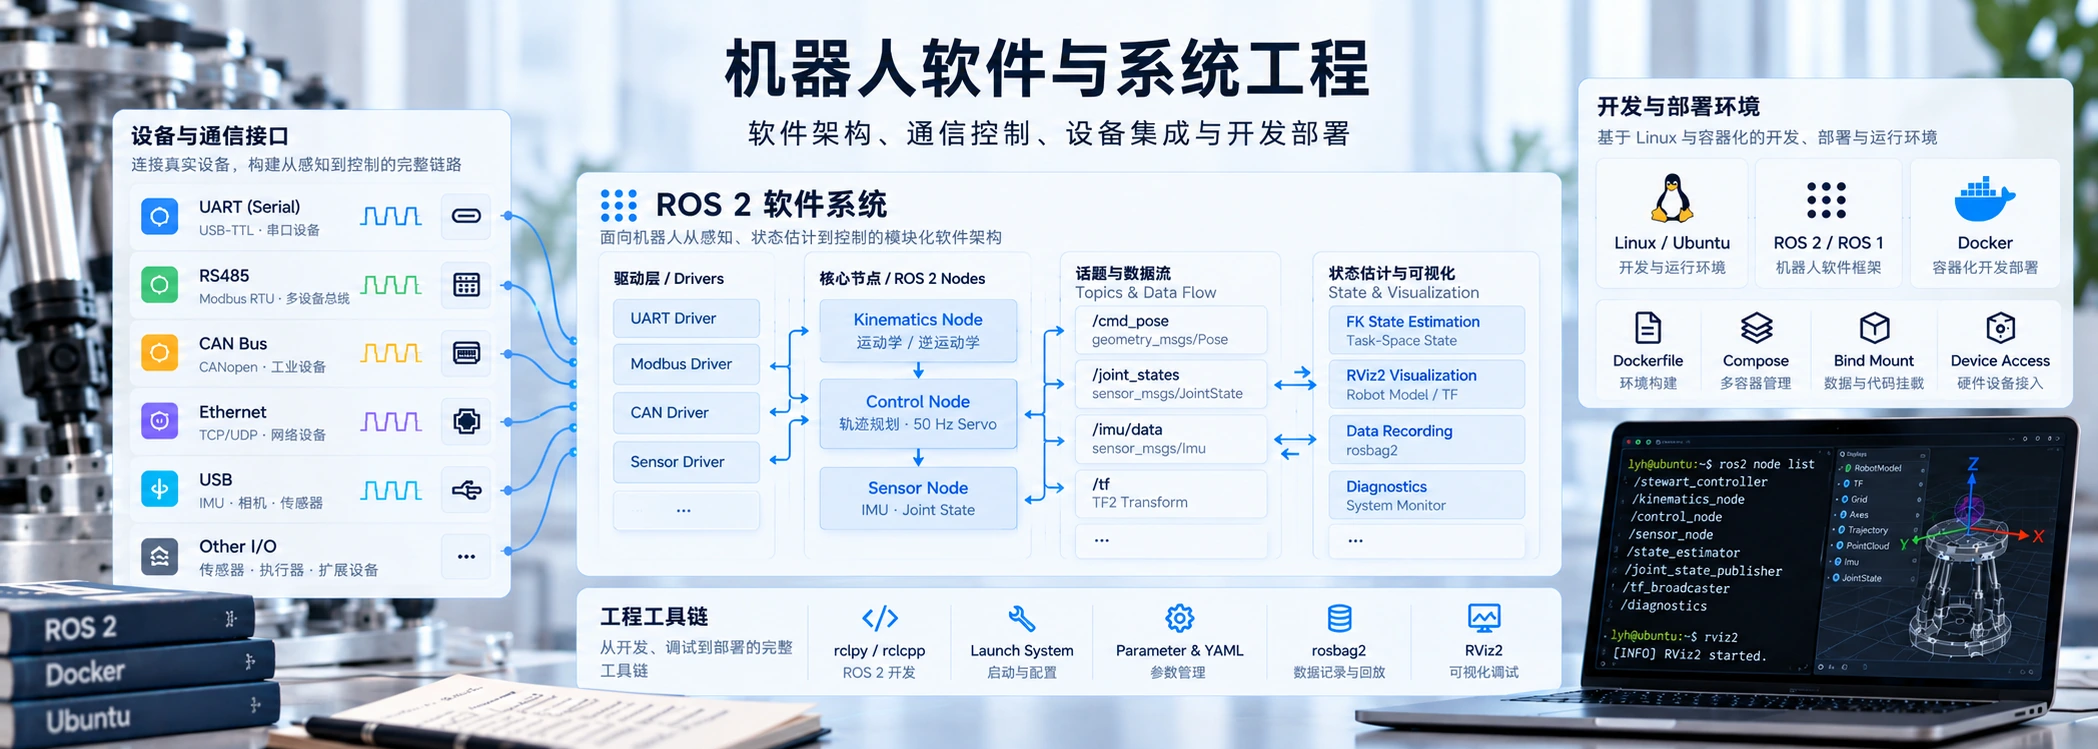
软件架构、通信控制、设备集成与开发部署
记录机器人软件从开发环境、通信链路、执行器与传感器接入,到 ROS 系统集成和真实硬件部署的工程实践。
从真实 6PUS 机器人项目中的 UART 超时出发,通过分层测量、反馈时效性分析、驱动三进程架构与 Executor 故障定位,讨论如何验证 ROS 2 系统能否持续、及时、可靠地运行。
在同一套 ROS 2 Rolling 应用、二进制、消息和 QoS 下,对比 Fast DDS、Cyclone DDS 与 rmw_zenoh_cpp 0.13.0 的 RTT,观察载荷、发送节奏、尾延迟与重复性如何改变工程选型判断。
从实验室一个真实 ROS 环境问题出发,完整记录 Docker 入门、多版本 ROS、Bind Mount、DDS、真实 IMU、Dockerfile 与 Compose 的实践过程。
记录 6PUS Stewart 平台从仿真走向实机的过程:建立 ROS 2 任务空间控制、六轴连续 Servo、时间对齐与 FK 状态重建、双 IMU 感知,并用真实实验测量单自由度运行范围。
博士课题中因时 LAF 微型伺服电缸的完整控制方案——从单电机 UART 直连到多电机 Modbus 总线,覆盖 6 种控制模式,分层架构设计,ROS2 Jazzy 集成。