6-PUS Stewart并联机构研究(三):从仿真到实机——ROS 2 控制系统设计与任务空间运动验证
记录 6PUS Stewart 平台从仿真走向实机的过程:建立 ROS 2 任务空间控制、六轴连续 Servo、时间对齐与 FK 状态重建、双 IMU 感知,并用真实实验测量单自由度运行范围。
并联机构、姿态感知、主动补偿与智能控制
围绕运动平台在外部扰动和基座运动条件下的主动稳定控制问题,记录从机构建模、动力学仿真、状态感知到主动补偿与控制算法的研究过程。
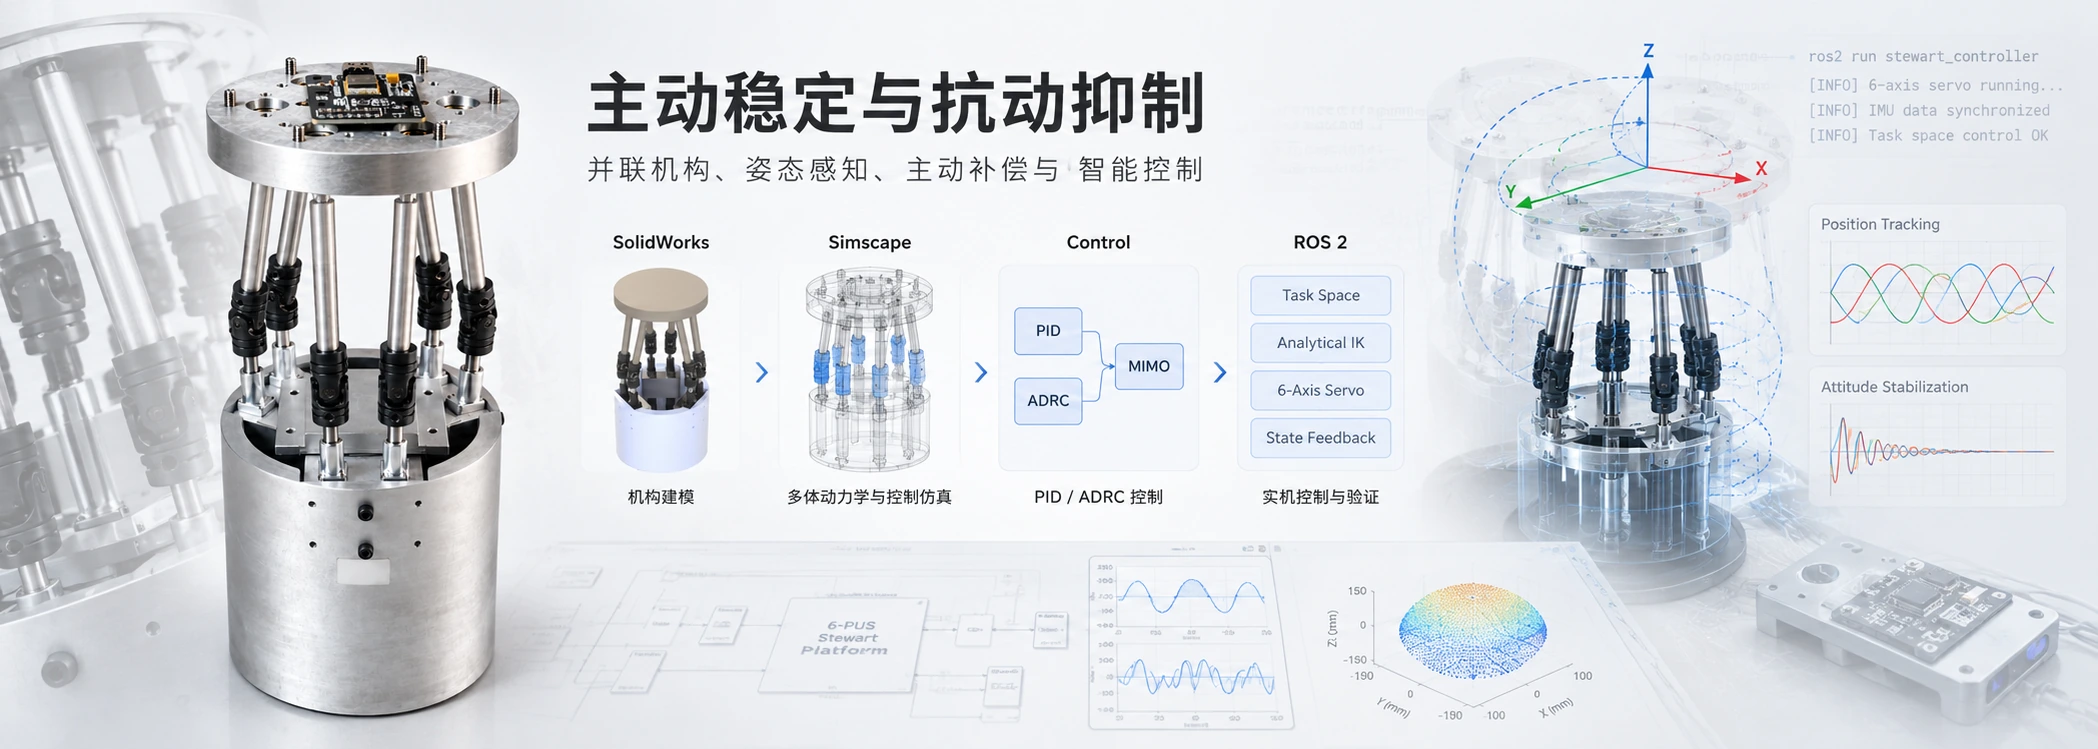
记录 6PUS Stewart 平台从仿真走向实机的过程:建立 ROS 2 任务空间控制、六轴连续 Servo、时间对齐与 FK 状态重建、双 IMU 感知,并用真实实验测量单自由度运行范围。
记录 6-PUS Stewart 并联机构从 CAD 导入、参数化 Simscape Multibody 建模、运动学闭环检验,到力驱动关节空间 PID 内环与集中式 MIMO-LADRC 控制器的完整演进与仿真对比。
面向一台具体的6-PUS Stewart并联机构,记录从几何参数、坐标系和正逆运动学到工作空间验证的建模过程。